示例.0082(1.0) �(W�K�$
)f C�61KY7iyR 关键词:光线追迹,高数值孔径,点列图,光斑尺寸 -K`�0`n}�
�� ->���-� 1. 描述 ��%>uGzQ61 ■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 ,>%AEN6�N2 ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 ]��t|KFk!) ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 �s
&v<5W2P
��oOuhbFu� 2. 系统 '[�p~|�
mX .ukP)r�Ge� 文件名:UseCase.0082_FocussingSystem.lpd
=VlO�53Hy{ 3. 透镜系统组件编辑 nm*�!�#hx
{Gs&u>>R"^
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 {=7W;���uL
■ 透镜系统是由序列光学表面(OIS)定义的。 �YE5�v~2��
■ 每一个可选项都有独立的参数,并可以设定。 #UC4l]Ru A
■ 包括序列光学表面和光学介质。 q+��32|k>)
`X�]-blH�o Vzz0)`*�hQ 4. 光线追迹系统分析器-选项 o><~.T=d& .�9�WUp��> 1+o>�#8�D
■ 分析器允许用户指定使用光源的光线选项。 �4�i[3|hv'
■ 可以选择选取光线的方法: q�JW�>Y�}
— 在x-y-网格 C��["^%0lj
— 六边形 r{k�V*^�\E
— 自由选取 5JI+42�S
\
■ 每一个可选项都有独立的参数,并可以设定。 C9Fc�(Y?�_ N7Z&_�$Bx 5. 系统的3维视图 LaJc�;J�t$ "G|��Gy�c 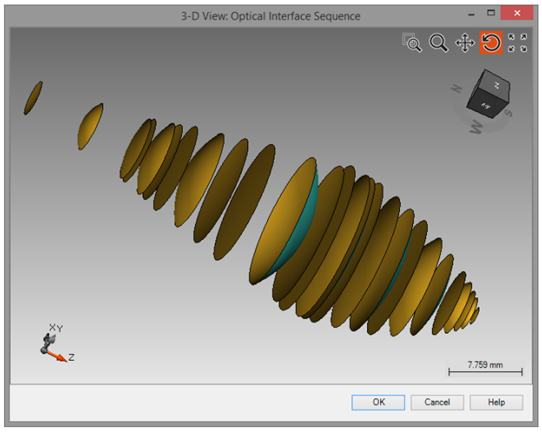 T~%5^+[h��
光线经过整个光学系统的三维视图
�d2.eDEOsC 光线经过整个光学系统的三维视图(局部放大)
J~<:y�Bup} uz�Z|w+3O� )J (ek��fM �DfV�_�0�8 r9s1\7]�x� y�Q+#�Tlji 8. 透镜系统后虚拟屏的结果 �RPaB��4> N�~M:�+�\
fg��l��"ox
■ VirtualLab可用于计算点列图。 F�PFt�3XL�
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 f*5�=,�$0
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 ��e@0�wF59
■ 你可以通过下面的操作将背景颜色该为白色 [ �Q=�)��f
��Tm�X~�vZ 9. 焦平面上的结果 �q.�<q(r
D9H|]W~��
%F&j� B���
■ 在左侧图片中可以看到焦平面上计算出的点列图。 f#JLE+0��Y
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 �MQ\:/]�a�
■ 焦平面上的光斑尺寸为183mm r7ywK9�UL�
■ 此外,背景颜色也可以预先设置。 *i%!j/QDAP
■ 该测量采用均方根(RMS)计算法。 ��.�#j)YG 1��oX"}YY1 10. 总结 }(M�<sEK~� ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 j*�QY�_Ny* ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 'Q(A5zfN]Y ■ 此外,系统可以直接利用光线追迹引擎进行分析。 mvUYp,JECl ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 0U`Ic_�.��


