-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-13
- 在线时间2001小时
-
-
访问TA的空间加好友用道具

|
摘要 t��P{$}cEY
.u?$h0��u5
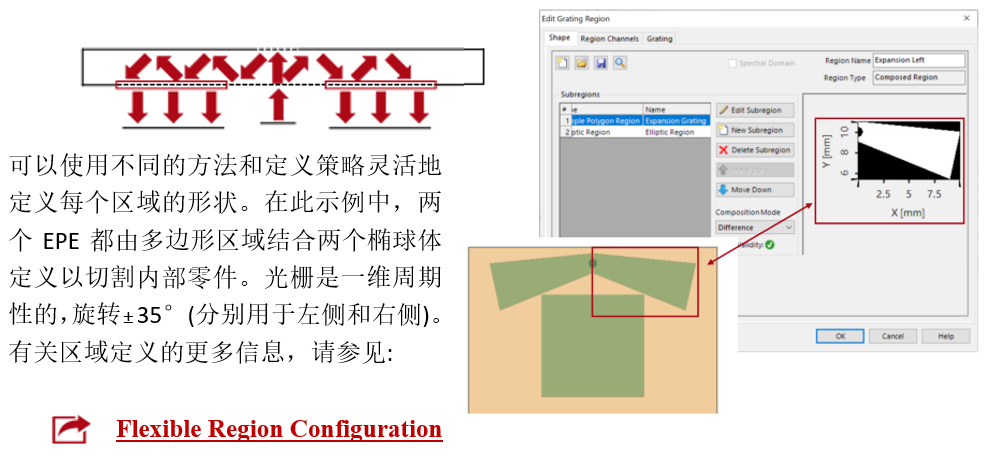
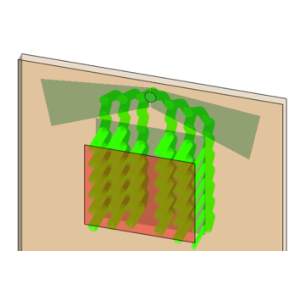 x7��@H�Pf� �� ���nGd� 在为增强和混合现实(AR&MR)应用设计光导设备的过程中,像提供的视场(FOV)这样的参数是主要的关注点。为了提高可达到的最大视场的极限,已经研究了各种方法,例如在耦入器到耦出器之间传播过程中分离视场的系统。一种非常流行的方法是所谓的“蝴蝶光瞳扩展”,即两个单独的EPE光栅区域用于视场的正负部分,这也应用于微软的Hololens 2。在本文档中,我们展示了基于微软US9791703B1专利的VirtualLab Fusion中这样一个EPE概念的实现。 a$O]'}]�`� lhj2u]yU0S 建模任务:专利US9791703B1的方法 %.U{�):lNx I�*2rS_i[T 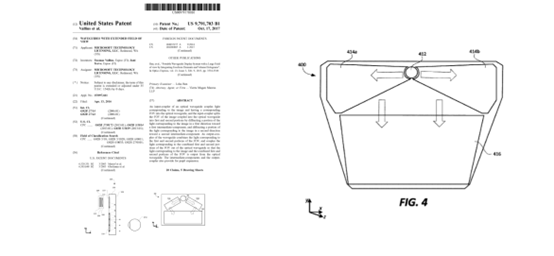 [�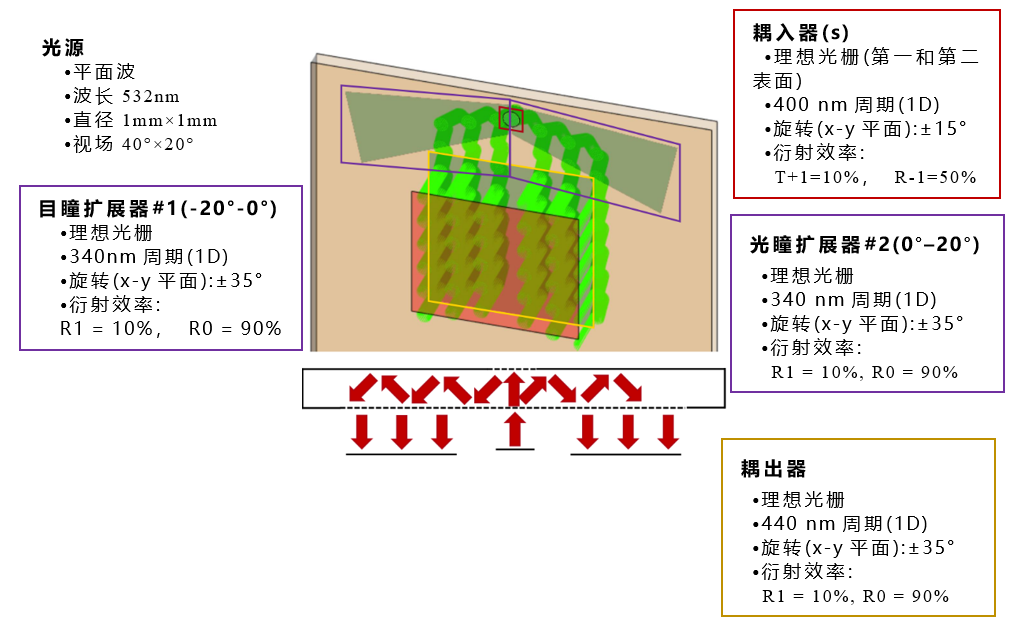 x@�}Fn:c!5 光导元件 34:E��pZO@ [�0#hgGO]P 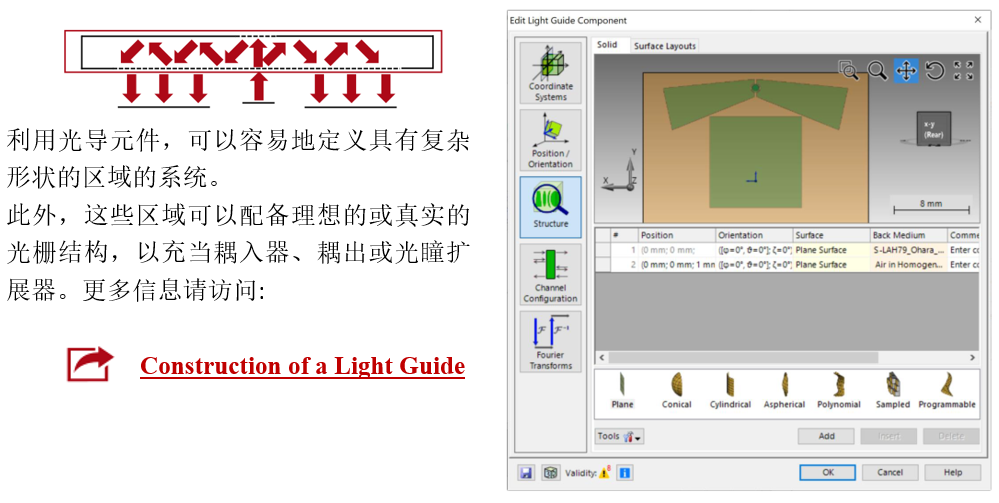 �!l^A�Kn�| 耦入和耦出光栅区域 S$WM&9�U�� �.Y.#
d7TA 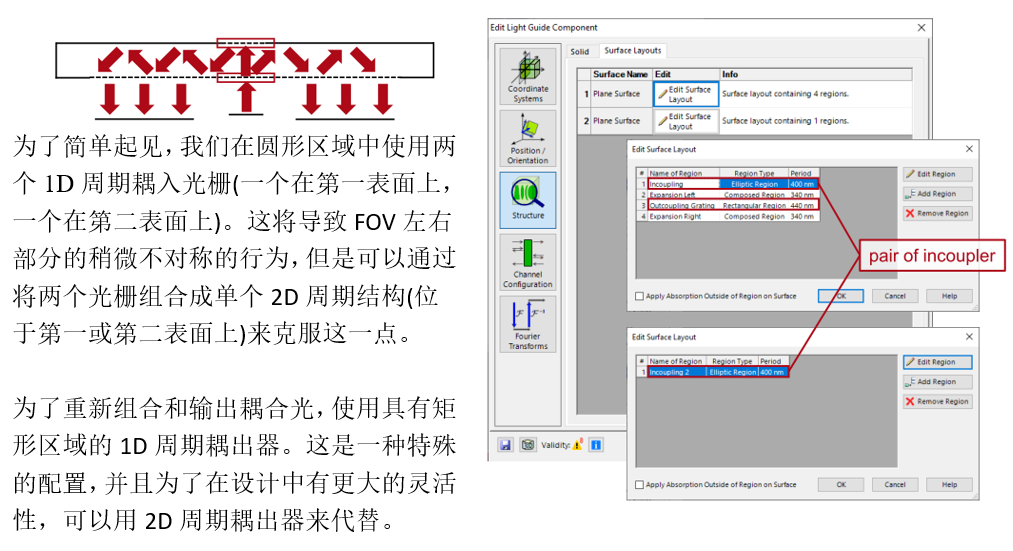 w��C�mv�/m 0z#k�V}wE 目瞳扩展(EPE)区域 �Af<>O$$6�
1z:N$�O�_v
 3~la/$?p0
#B9[U}��
8
设计和分析工具 ��!�
fc)� r ngw6?`n- 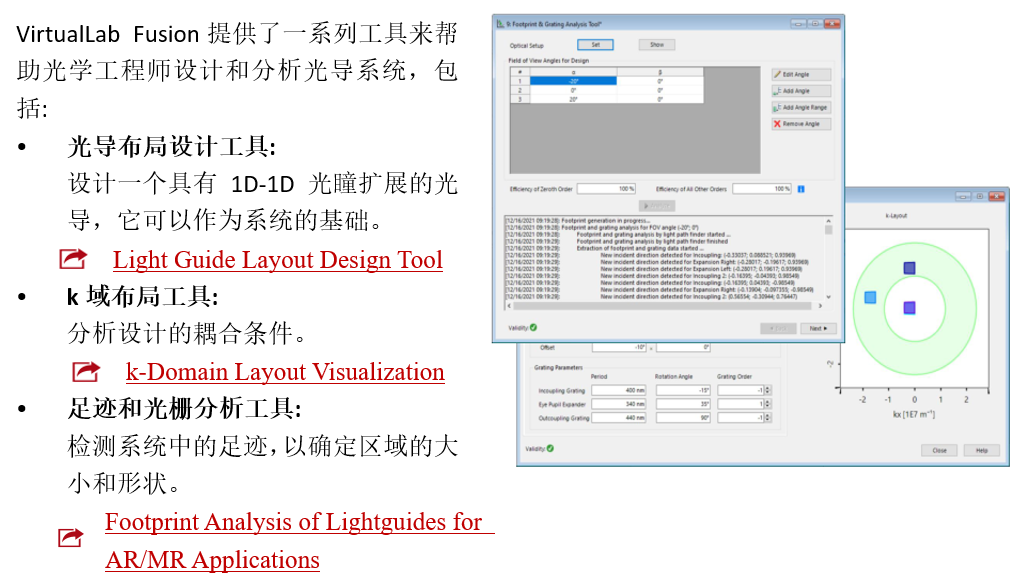 sdD�[��`# 总结–元件 q�Q�vb;j�O <�z)G& h@  G'f"w5%qZv F�J�"�9Hs2 结果:系统中的光线 w%n]~w=8��
n<*]`do,w�
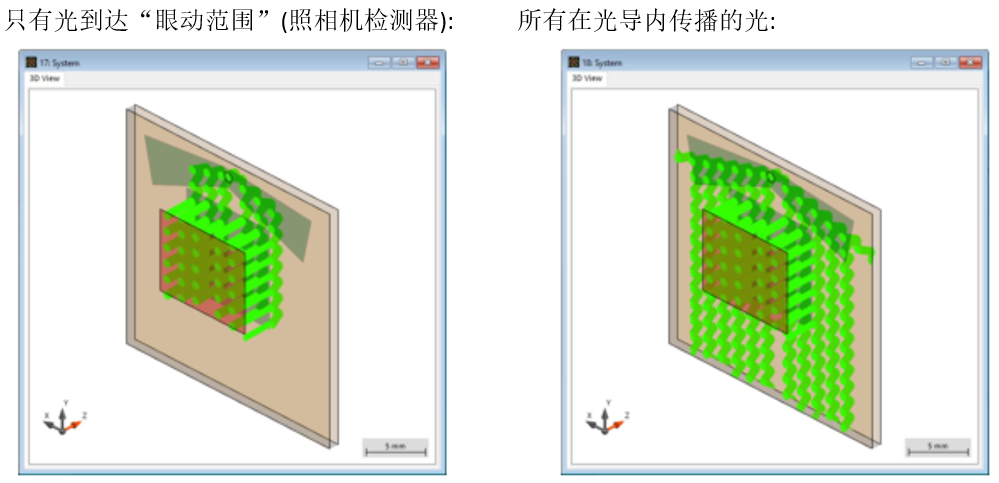 CF_!{X_�k} /)T�Ex}�wk FOV: 0° × 0° �7`�!(� �8 k;��7.qhe: 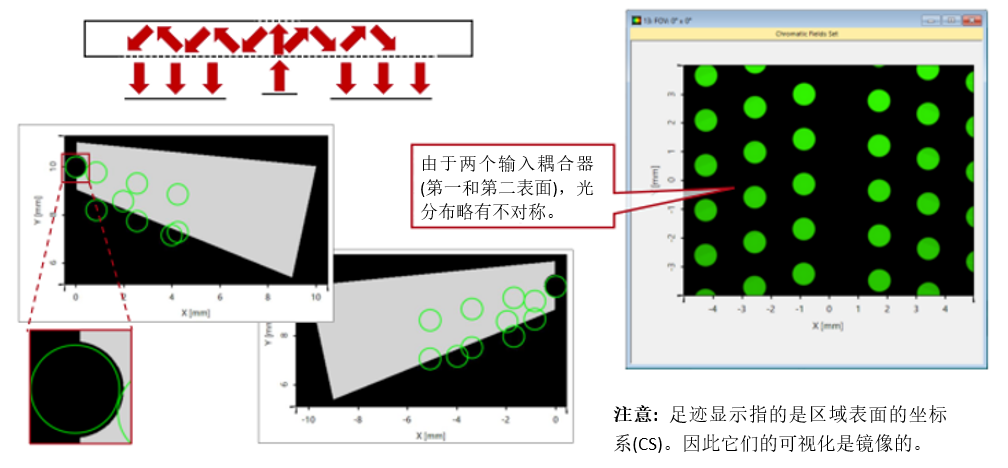 ~\,6��C1M FOV: -20° × 0° 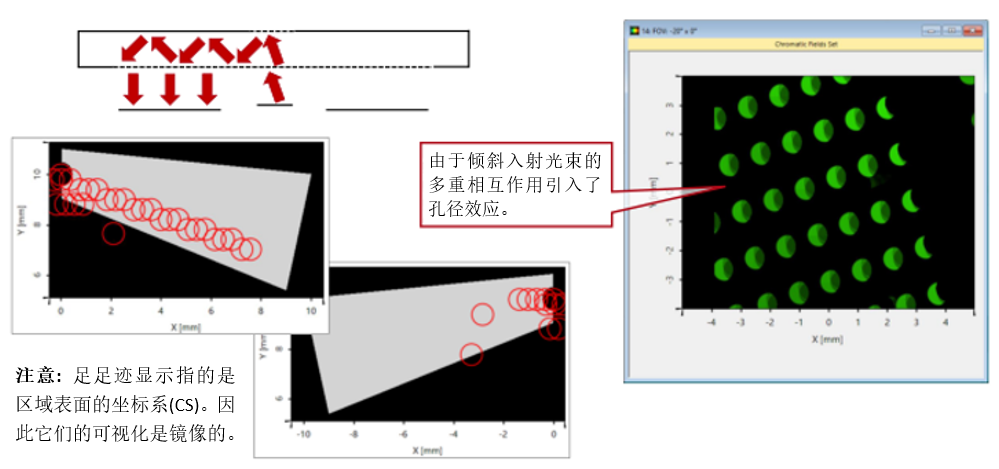 tvRy8��u;� FOV:20° × 0° ��p\�S3A�( &J:)*EjVl5 $uhDB�mb� 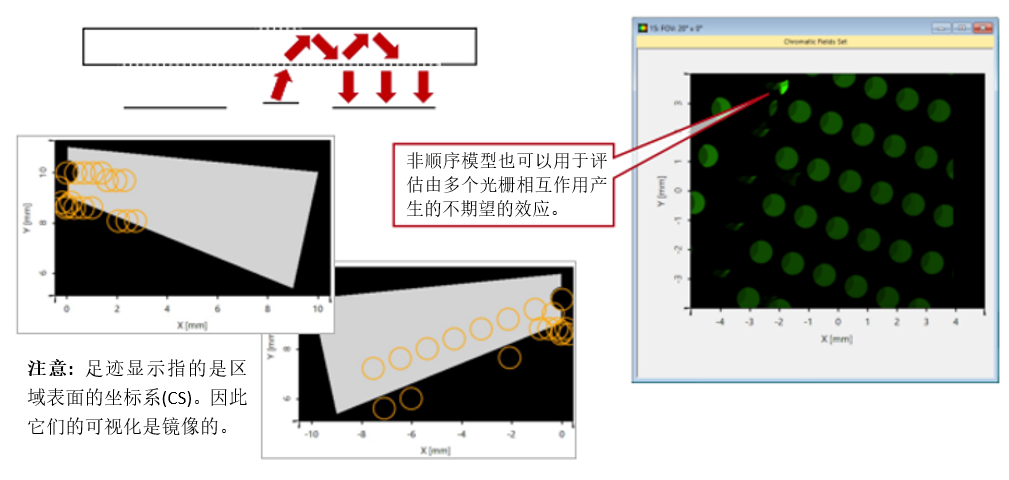 qH"a����! VirtualLab Fusion技术 �i��d'#�s�
gw�T,D.'Ut
yw!`1#3�.�

|


