-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-13
- 在线时间2001小时
-
-
访问TA的空间加好友用道具

|
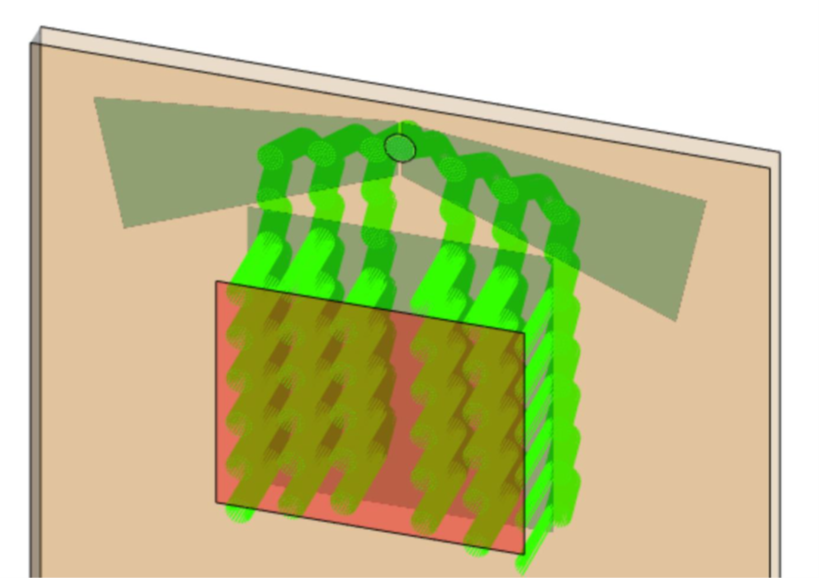
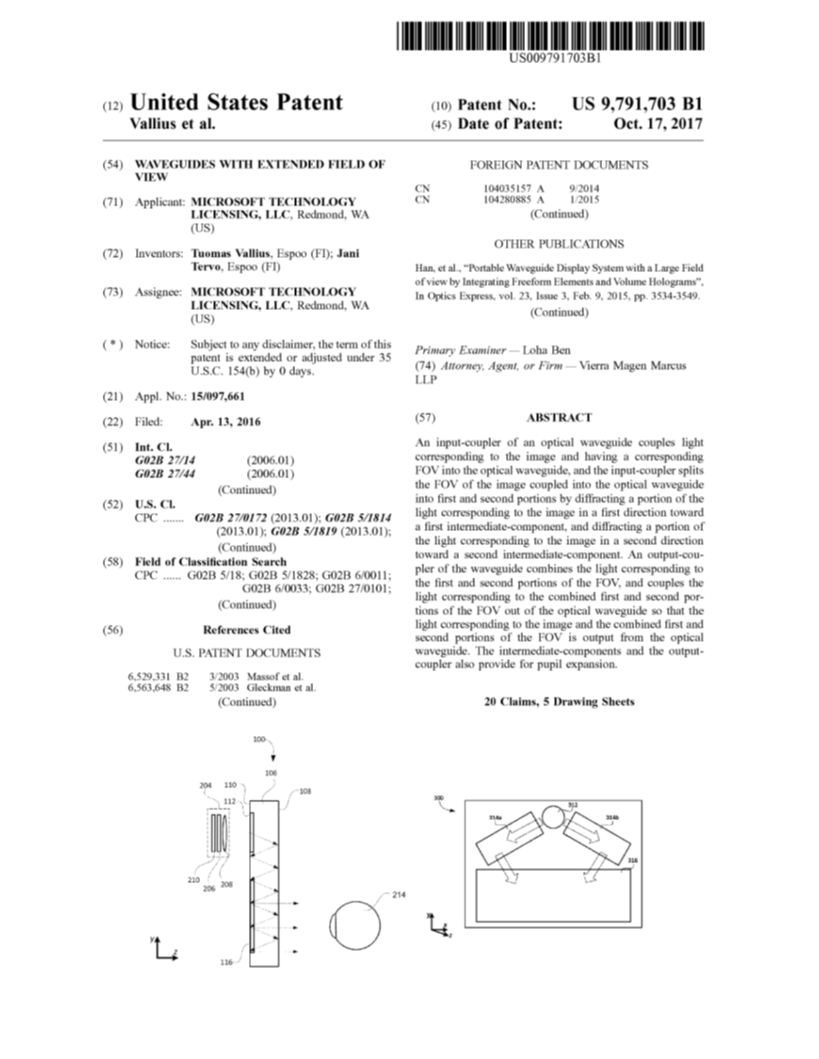
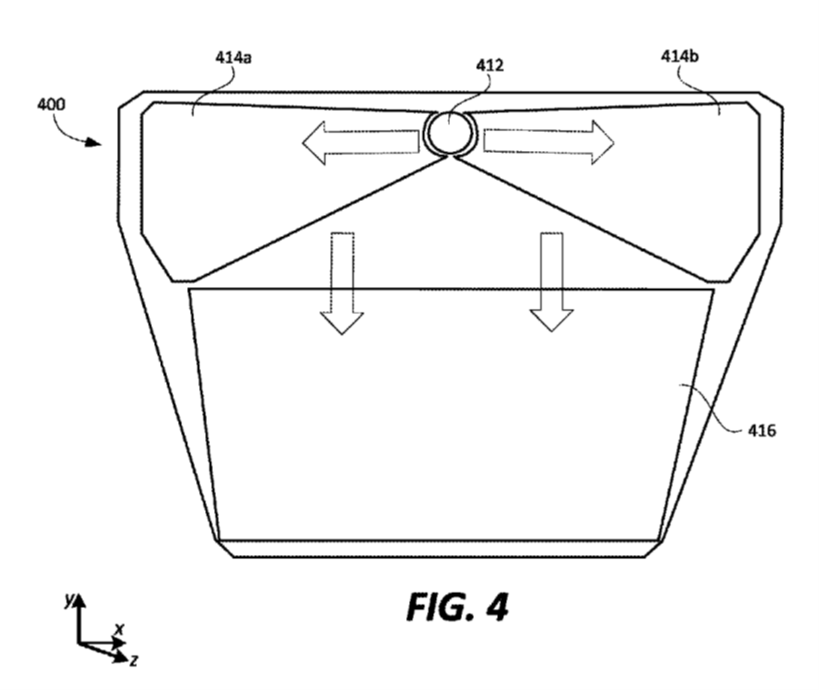
在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的视场(FOV)等参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。 ;�4o��f7d
�uzL)qH$b�
 8$<jd^w�
m��M"!=' z 建模任务:基于专利US9791703B1的方法 hVRpk0IJDK
�MWGW�[V;
 ppIM�aP���
 ��9J_�lxy} 任务描述 {2�0^abUAS
I&|%�Fn��
 `,~I*}T>5W F�+R��4nFA 光导元件 �P�:�&XtpP
{:c*-�+?��
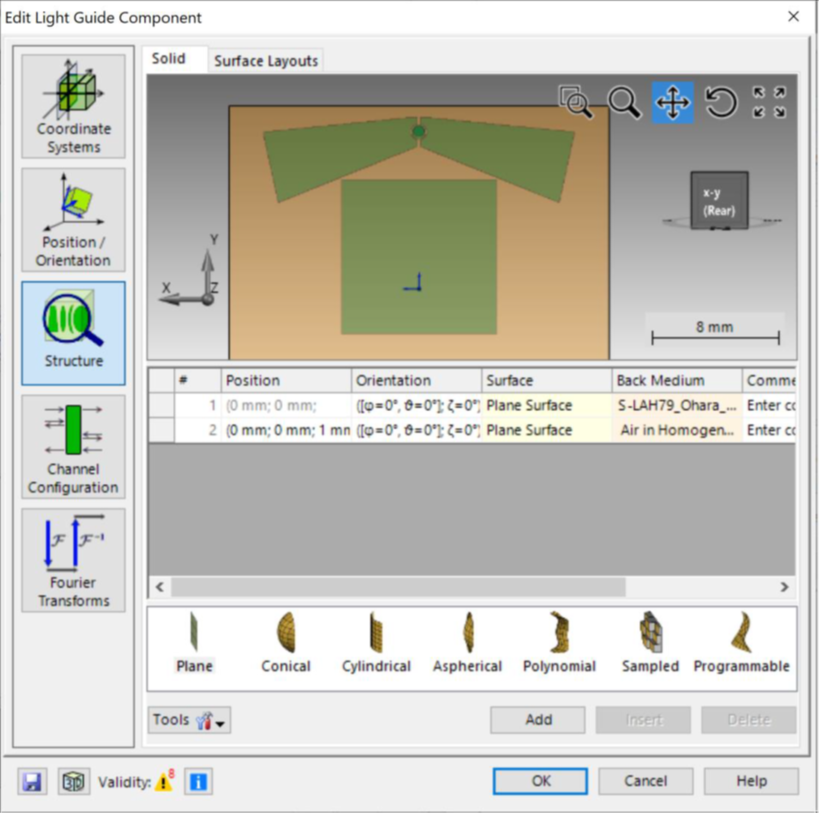
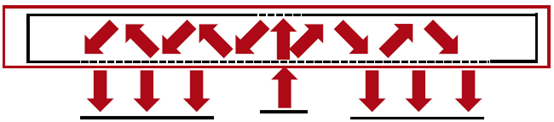 6�/B"H#r�N ~}|)@,N'bm 有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的光栅结构,作为入射器、出射器和扩瞳器发挥作用。 �|cL'4I>b9
TF��W�V(<
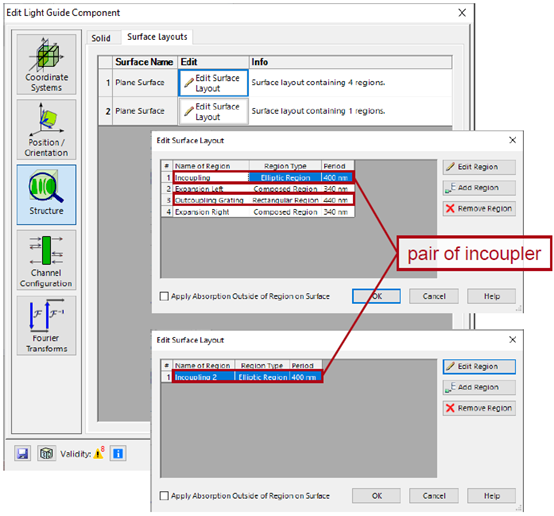
 �,E�W�-21 TI:�-Y@8 输入耦合和输出耦合的光栅区域 A7DEAT))4L
�'m�j�0+c$
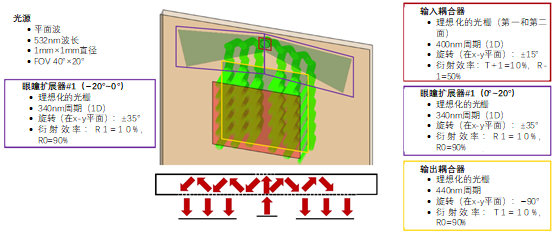
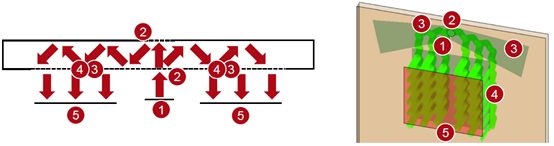
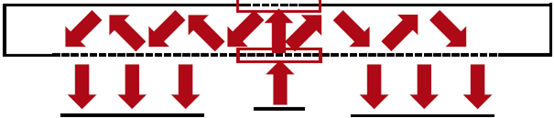 �d�K,��j|� �o~�H4<ayy 为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。 JnH>L|G{;% 为了重新组合和耦合光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。 r6&f� I"Yg
}R*��[7V9"
 x/4��7e�8/ �:
'M$:Z�J 出瞳扩展器(EPE)区域 0V
,�R|�Ln
Z8t�Q#�Pu{
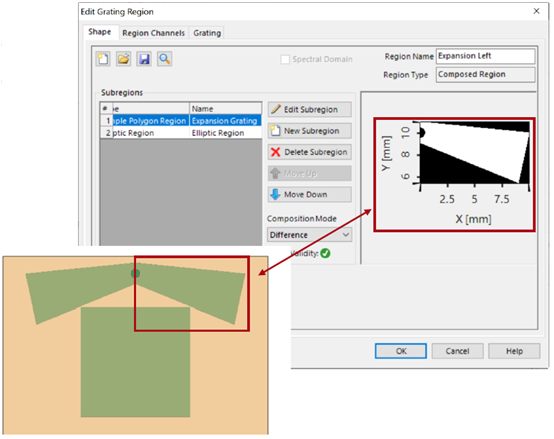
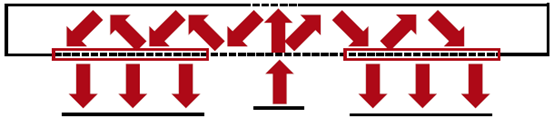 ���0�XFJ�/ t8 g^�W� K 每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面: =@;uD�u:Q�
Y~(��#_K�
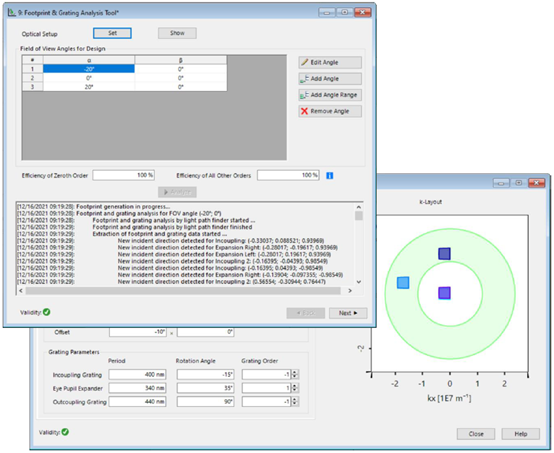
 .T?�9�-`I9 ��/>��_M�z 设计&分析工具 c?5e|d�Zz VirtualLab Fusion提供了一系列的工具来帮助 光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。 #+�V-65�v� - 光导布局设计工具: si,�fs%D�& 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。 %M^�X>�S\% - k域布局工具。 Y�!* \=h6h 分析你的设计的耦合条件。 -m)N~>{qS� - 尺寸和光栅分析工具。 Z��p]{e6J� 检测您的系统中的足迹,以确定 你的区域的大小和形状。 6j@3C�`Yd
i>i@�r ;:|
 lDd+.44V:� fgYdK�v8�� 总结-元件 �poj@��G{
4�ih�v|%@
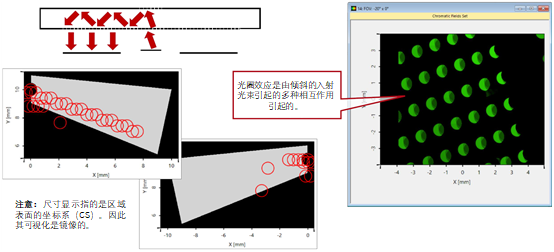
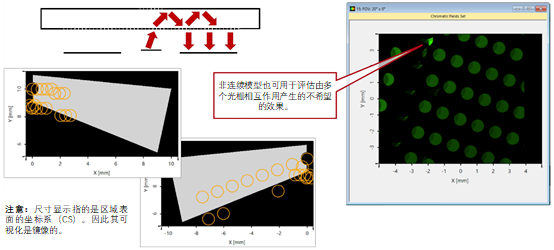
 msOk~ZPE6\ -S\7�4hA 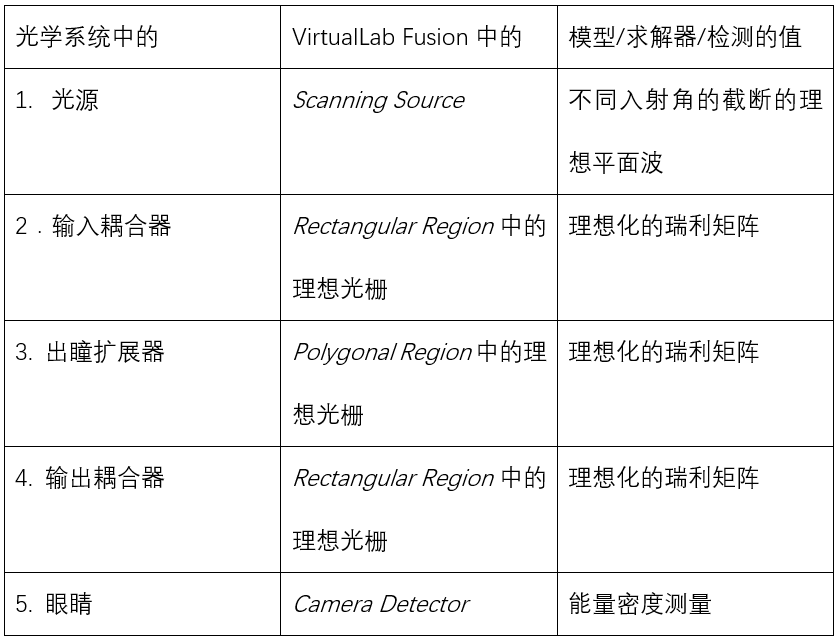 �&S9S�l�� �2�V�7�x� 结果:系统中的光线 ),y{.n�:wm
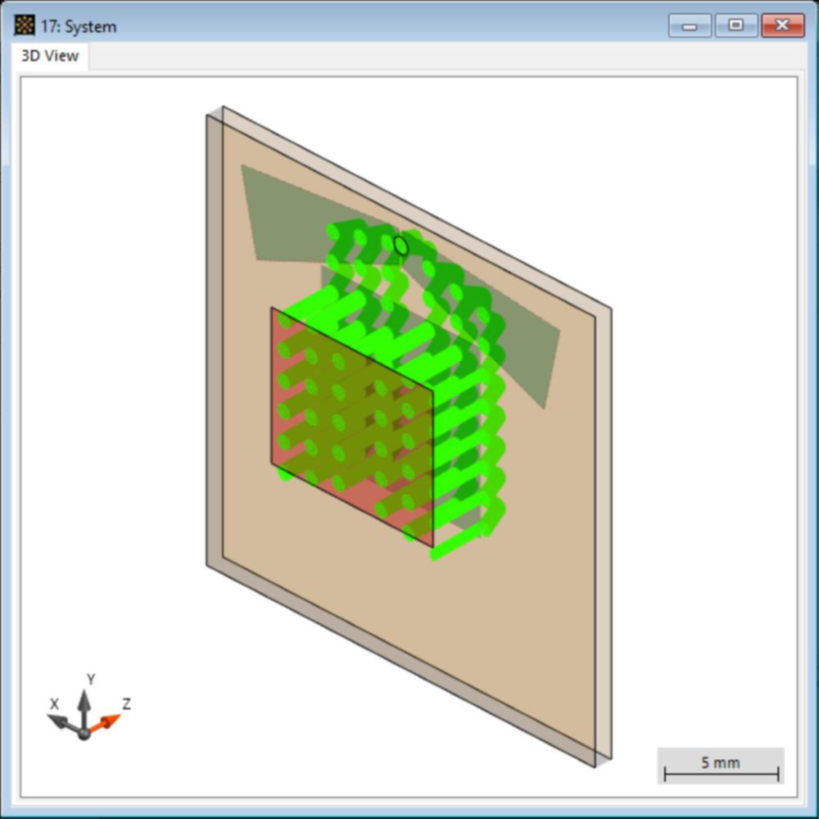
((��F[]<�? 只有光线照射到 "眼盒"(摄像机探测器)上: �-Wc'k 2oU
p*�E���_Po
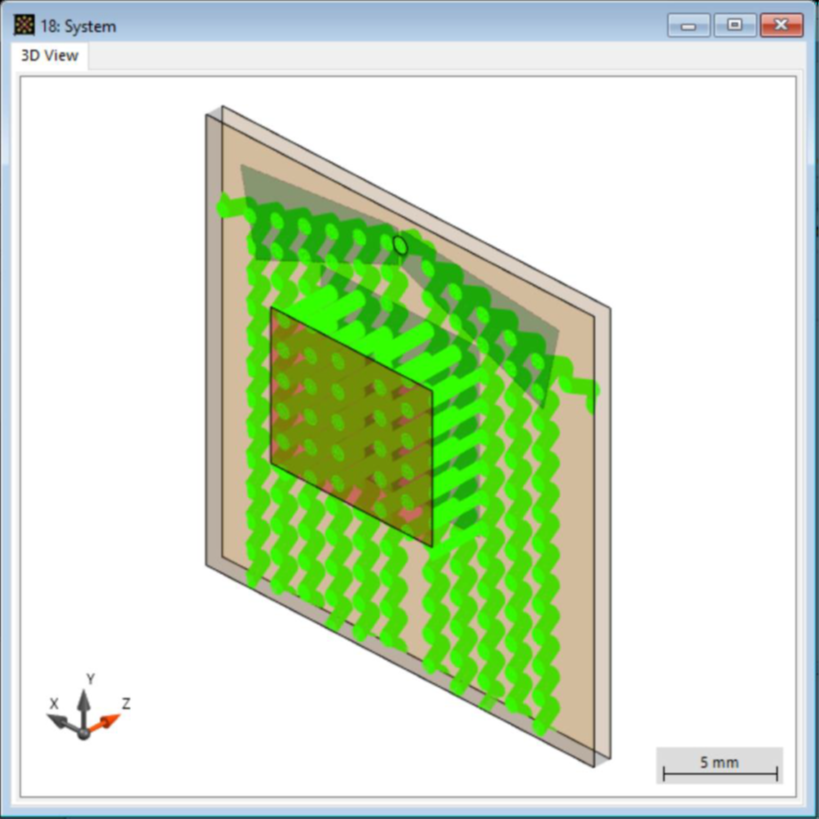
 1\t}pGSOeh ���L�w<?e; 所有在光导内传播的光线: �thcj_BZ�8
W�e%�-?l:"
 �pJ-/"Q|:i �K�*�jV=lG FOV:0°×0° O�?�|op�D� >�7.
$=y8b 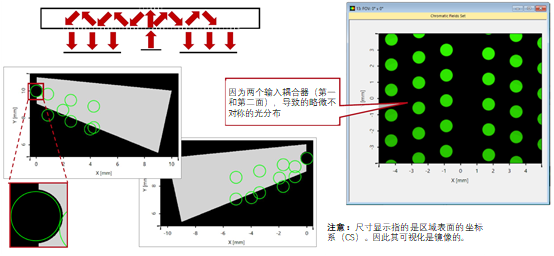 P3�C|�DO4�
Y��}%=:Y�t FOV:−20°×0° cN_e0;*Ua
�/Ps}I���W
 is?H1V~8`$ @�/i{By^C� FOV:20°×0° X'4e)E3*O�
vk�:@�rOpl
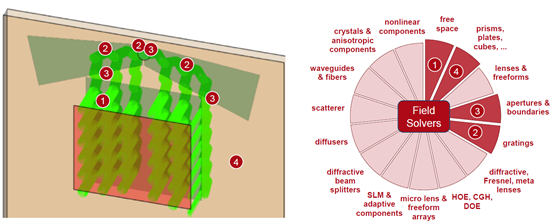
 �~Q%�C>�� i{TErJ�{}e VirtualLab Fusion技术 Wo&1�0S� w
��N��)G.^9
 5-l�c�z)DO
|


