光束传输
系统(BDS.0005 v1.0)
�X,c`,B�03 二极管
激光光束使用无色散离轴反射装置进行准直和整形
g6+�5uvpd� �Q~/=p>=uu �5(GVw�v 简述案例
b�N6i*)�} @=���%g�{� 系统详情
�mN>�(n+ly
光源 k�G�L�3*�x - 强象散VIS激光二极管
_�[Sh`4�`r 元件
Z�my�cK:f - 光束准直和整形的反射元件(例如圆柱抛物面镜)
f3��imkZ( - 具有高斯振幅调制的光阑
R](�c�k�o= 探测器
0x<�G\ l4 -
光线可视化(3D显示)
�+=����d�= - 波前差探测
�>v�R�2K^� - 场分布和相位计算
j�<6+p
r�� - 光束
参数(M2值,发散角)
jtq�^((Ux� 模拟/设计
t�v Zq):c - 光线追迹(Ray Tracing:):基本系统预览和波前差计算
s�l"H!cwF - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing):
yu�@�Pd��3 分析和
优化整形光束质量
�dt>9m�F q 元件方向的蒙特卡洛公差分析
yY�*�(�!^S �Sx �(E'?] 系统说明
m��.���\JO �FUZuS!s�J 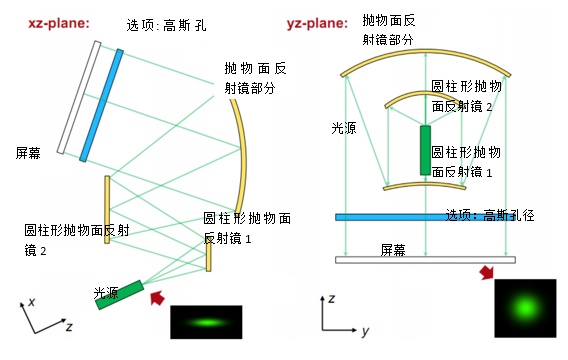 �|DPq~l(d 模拟
和设计结果
aL&9.L|1�g 4#.Q|vyl]" 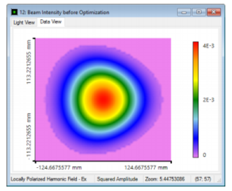
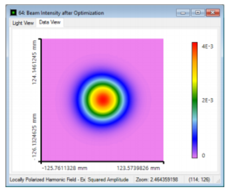 ��^�.���
场(强度)分布 优化后
数值探测器结果
=q�|//*t2� )=�bW\=[8�  ~�w9�`l8/0
 K`�60[bd�p �+WK��N�&@
总结
1
.�[���OS i)Q
d�>(v 实现和分析高性能离轴和无色散反射光束整形装置。
~;YkR'q0_� 1.模拟
c4r9k-w0E 使用光线追迹验证反射光束整形装置。
g$vOWS�I�+ 2.评估
(uy�\�~Zb� 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。
Vg :''!4t2 3.优化
� �DO9��K� 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。
eA�qpP>9n� 4.分析
xP�;>p|�
M 通过应用蒙特卡罗公差来分析方向偏差的影响。
F�Fe�{=H,= �Xy`'h5��
对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。
�-N6ek`� �e
'F:LM�X 详述案例
�(d*�|�|�" d2)�]6�)z6 系统参数
U.b|3E/^�� 8�rFP�*K9� 案例的内容和目标
Fey^hx
w = "DH>4�Q]
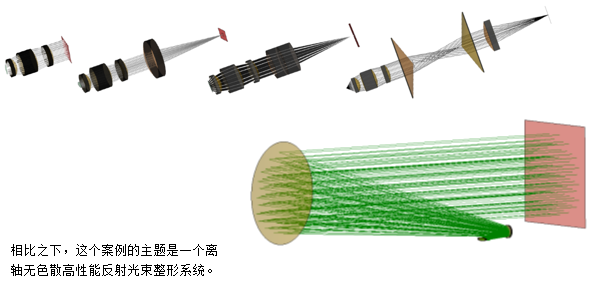
d 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。
/[ft{:�#&t dWe�%6s;
�  %`\Qtsap�e
目标是准直并对称由激光二极管发射的高斯光束。
83�p8:C.Ze 之后,研究并优化整形光束的质量。
$!_}�d�� 另外,探讨了镜像位置和倾斜偏差的影响。
s�kTtGz8R[ �J!dv"�Ww" 模拟任务:反射光束整形设置
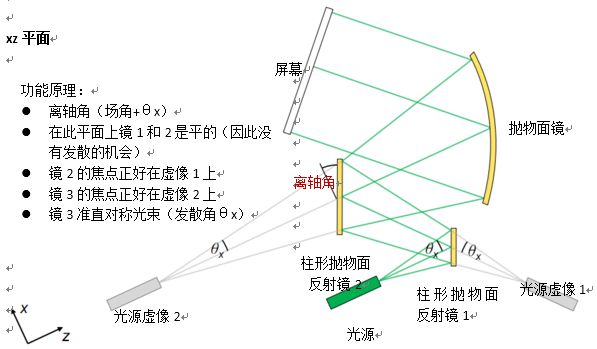
A:�(qF.�Tm 引入的反射光束整形装置是基于一个反射镜系统,此系统由两个抛物面圆柱反射镜镜与抛物面截面反射镜组成。焦点距离和镜子的位置取决于输入光束的发散角。
52,�'8`
]� �f�Y #Yn� 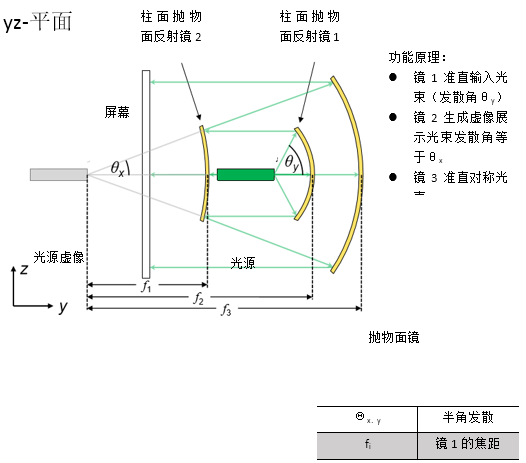 �lz1cLl
�m ��)�q\6pO@
 }odjaM}5Nc A��AKc8��{
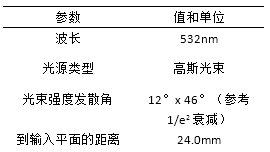
规格:像散激光光束
+�"JWsD(C( Z!�jJ93�A" 由激光二极管发出的强像散高斯光束
x{G�FCy�7 忽略发射区域在x和y方向可能发生的移动
~"4�Cz�27 +Jn\�`4/J:  �0>e�]i[P. �.|T�F /b]
 yS�[�HYq�� �8<KC-|y.�
规格:柱形抛物面反射镜
Z�:V<P,N� �/11CC \�� 有抛物面曲率的圆柱镜
Qw�|y%Td8r 应用用锥形常数.-1来实现锥形界面
PL!dkaD^y> 曲率半径等于
焦距的两倍
R�yM2��9uD LfK/wS�vWw L'"c;FF02i 规格:离轴抛物面圆柱镜(楔型)
hhI*2�|i"L
�bki�:u 对称抛物面镜区域用于光束的准直
nPl,qcy�Y 从VirtualLab元件目录使用离轴抛物面镜(楔型)
}�#I�qq9�[ 离轴角决定了截切区域
a�D6!x3c/ �PGVp1�T�Q 规格:参数概述(12° x 46°光束)
�sb�1tQ=u[ Bs�d�~_y}8 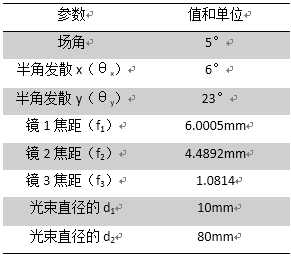
 l�jz=u;�O) f.E{s*z>�
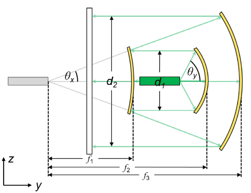
光束整形装置的光路图
!1]j�k��(Z KZai�y*�>) 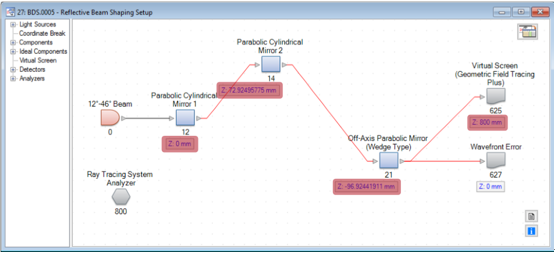 zzh7 "M3Qn
由于VirtualLab的相对坐标系统,则仅需设置z方向的距离。
F�&3�:]1� 因为离轴抛物面镜的位置是相对于它的焦点,那么到反射镜2的距离z必须是负的。
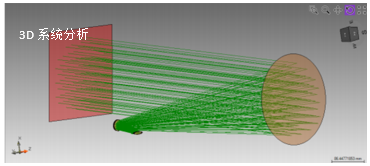
=��)�N�6�R "-AFWW�Ktx 反射光束整形系统的3D视图
O��#>,vf$ /����rK/�l 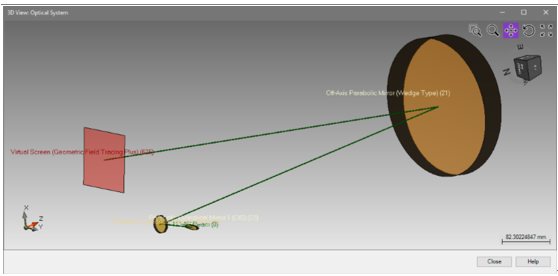 CP$�,f�j�� LcNI$g;}Yf
光学元件的定位可以通过使用3D系统视图来显示。
M�pk7$=hjc 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。
�Yfs�eX;VX =KD[#�au6a 详述案例
m�")p]B&i= K��F!��d? 模拟和结果
A��XnKhYlu %rEP.T�\i� 结果:3D系统光线扫描分析
�/c4$m3�?] 首先,应用光线追迹研究光通过
光学系统。
<A`S�C;k\u 使用光线追迹系统分析仪进行分析。
%N\8!aX�nf :3J`�+V}9; file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
C8�}�=fa3u ����/7Q9(} 使用参数耦合来设置系统
(hRg0Z�=�� �2��uF�'\y 自由参数:
��*<�?KOM 反射镜1后y方向的光束半径
S�T4[�d'|j 反射镜2后的光束半径
}?O�>.�W,/ 视场角,这决定了离轴取向(这些值保存为全局变量)
lt�kA7dUbu 由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。
9o]!D,u8=5 对于此计算,应用了嵌入的参数耦合功能。
`}a-p�rT<f &0�d5".|s� 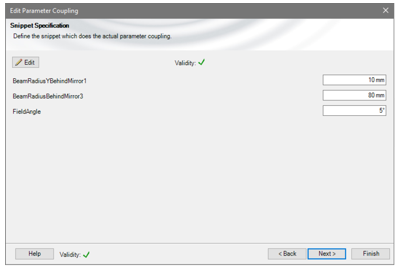 &b-&0�rTqz �?/~Q9�My�
 d�4A:XNK�B b'ir$RL] c
自由参数:
)�2u_�[Jc= 反射镜1后y方向的光束半径
e. �E$Ej]w 反射镜2后的光束半径
X2P8Zq�=%a 视场角,这决定了离轴取向(这些值保存为全局变量)
�]IDh�E�{� 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。
:SZi4:4-J8 "1p,�
r�&} 如果这个例子评估20个参数,那么返回到光路图(LPD)。
�OL�@�$RTh DV�*e��.Y> *w�6F�0>u� 结果:使用GFT+进行光束整形
wX!0KxR/Z u_o]��\D�~ 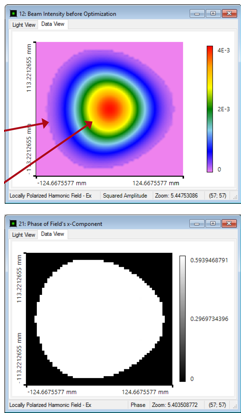 ��(I�{+��% muhu`�
k`C
现在,利用几何场追迹+计算生成的光束剖面。
{W��r5F9q k[*> �nE�� 由于离轴设置,光线分布显示出轻微的不对称形状。
k?�
,/om1� @Q!�T��vw/ 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
SF"r<�/c[� 'S�9jMyZrZ 产生的相位是完全平坦的,产生的波前误差:
fEGn�I��\� ��DD[<J:6 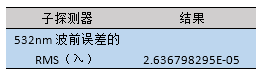 ���_�~�2o �'�HL�.W](
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
`84,��R�! ITz+O=I4R] 结果:评估光束参数
sy6[%8�D�$ n9Vr*R�KM) 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
y6H`F�F�qK 在这个例子中,我们对光束半径,发散角和M2值感兴趣。
�z��1.vnGP  z�.tN<P�7 �\�GK]6VW
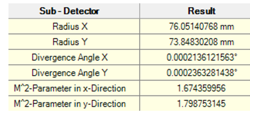
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
� /
w�[T�u M2值明显高于1。(与理想高斯光束相比,高M2值是由光束偏离引起的)
 3�k/X;:,. �\�J-D@b;
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
hANe$10=H� �i�h�: X�C 光束质量优化
z�kd^5A; ` F�^�?DnZs 通常,使用合适的高斯调制光阑以用于优化M2值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
:+8qtIytKX 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
Q+�O./1x*, z0&Y_U�p+5 结果:光束质量优化
+�{�%)�}?F j&q%�@%�Gm 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M2值在两个方向上几乎都是1。
RQ8;_)�%� �E���+$D$a 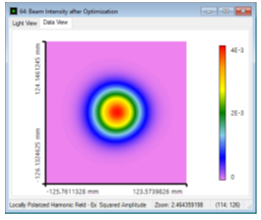 ~C��HVU��3 0u�
+_D8G�
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
N)�.��'��> %Vk7�7(��� 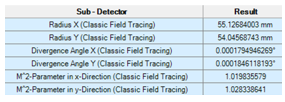 �P]�2V~I/X
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
�.�kB!',v\ h&r�Z�R�`g 反射镜方向的蒙特卡洛公差
`(E$-m-~jH gN]\#s�@[� 对于公差,在随机模式下我们使用参数运行特性。
"kjSg7m*:� p@oz[017/J 这意味着参数变化是的正态
@]A��c >& )G*xI`(�@� 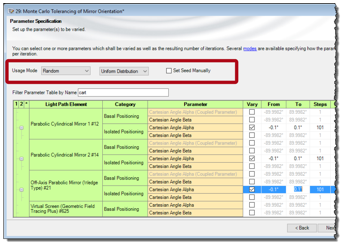 �xrv����0% |w5,%#AeO$
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
Mt�@Ma ]�! 这意味着,波前对对齐误差很敏感。
��2G��_]Y8 ��N68��6�~ 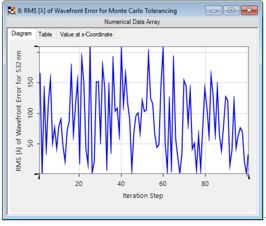 HumL�(�S'm d)d0�,fi?-
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
YdN�]��Tqc dk0} q6~� 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
-&�lD0p>*g s�&XL{F�E 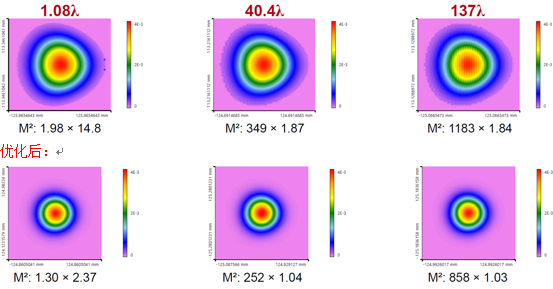 W�>'(�MB$3 "/�%o'�F�q
由于波前差和因此校准的偏差更大,M2值明显增加。可以使用高斯孔径来减少。
/<Z3�x�
_c �e`C�o ='� 总结
s�D|}?���7 }i�^$
l�i@ 实现并分析高性能离轴和无色散反射光束整形装置。
1\g� r
�;b 1.模拟
oc#hAj�B�. 通过使用光线追迹来验证反射光束整形设置。
5�=8t<v1Bn 2.研究
8is��QL�� 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
oVW>P�EgB- 3.优化
[2!C�^��\t 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
69`*u<{P�C 4.分析
y�J�;Qe_up 通过应用蒙特卡罗公差来分析取向偏差的影响。
ux6p2S�k;K 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
?-tNRIPW@p �Pc�<0�kQg 参考文献
\s!x;n�w�[ [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
bD�-OEB��� �1�-E ut�q 进一步阅读
M`E}1WNQ?] �`Jh<8~�1� 进一步阅读
+�k[w�)�7Q 获得入门视频
�4um^7Ns)7 - 介绍光路图
%�/qwqo`Q
- 介绍参数运行
�~wO��-Hgd 关于案例的文档
EV�7lgKM�^ - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
�gdq��6j�z - BDS.0002: Focus Investigation behind Aspherical Lens
�CTxP3a�9] - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
2�jxIr-a1G - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair


