-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-13
- 在线时间2001小时
-
-
访问TA的空间加好友用道具

|
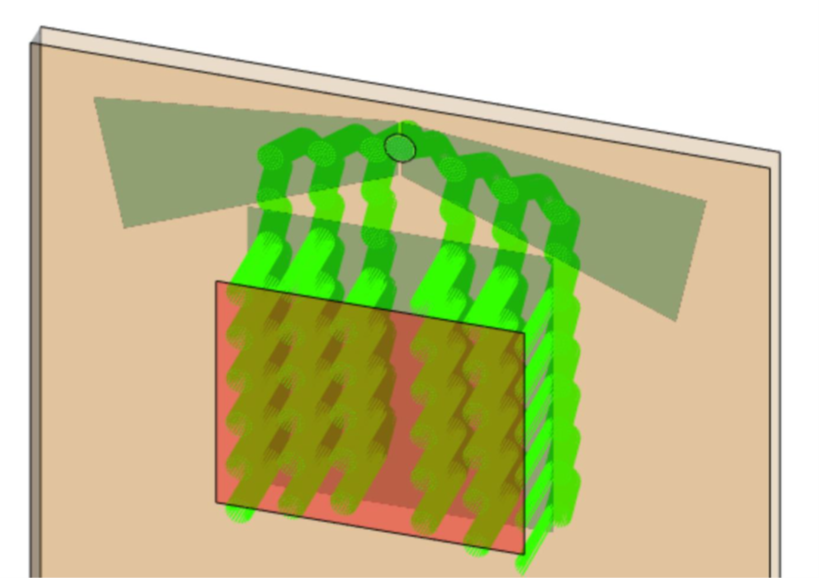
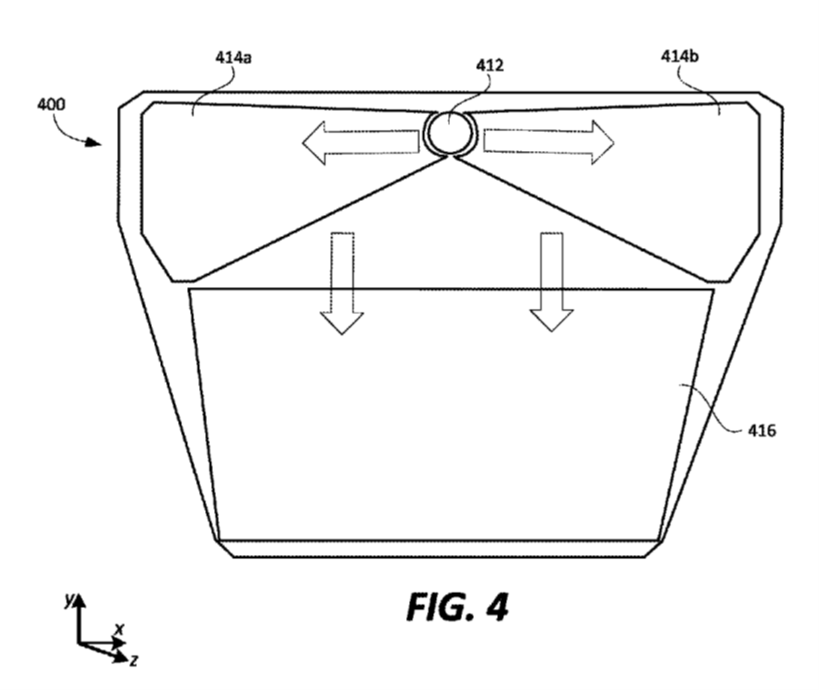
摘要 �1><\�3�+8 �.kh%66�:� 在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的视场(FOV)等参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。 �]X~;?>#:p
�-C.�x;@!k
 d&'z0]m�Oe
%J4]T35�^2 建模任务:基于专利US9791703B1的方法 U*F�|Z4{W
�����,!_�
 q�+2yp&zF
 'SF+P)Km�z 任务描述 (.\�GI D+i
B;t�U+36nM
 |,M��&k��s RbX!^v<0f6 光导元件 �mMmzi4�HL
?6.vd�]oNO
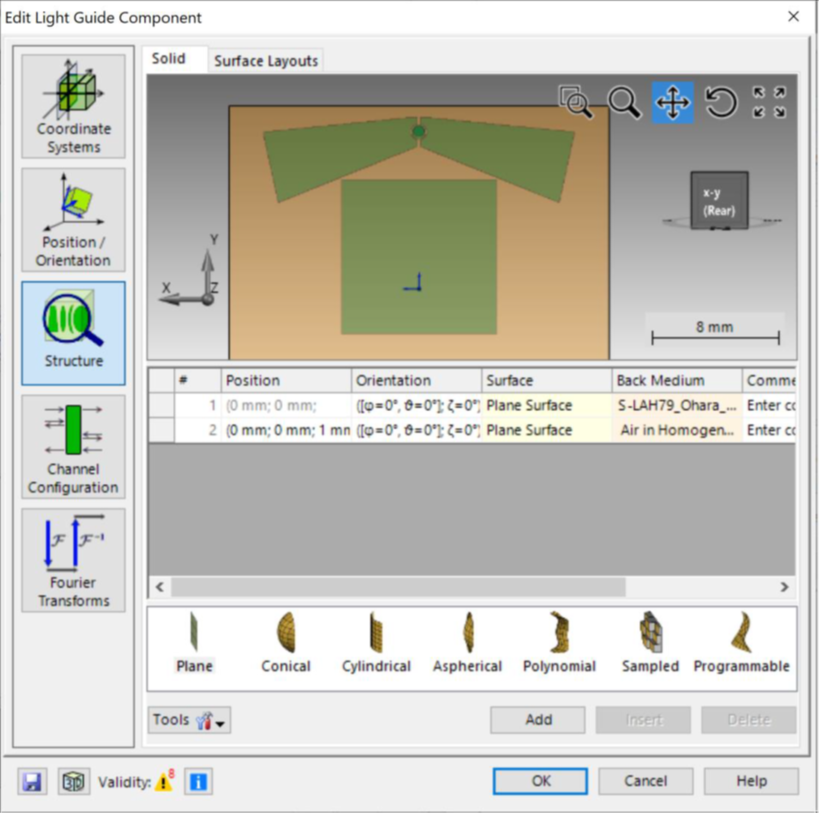
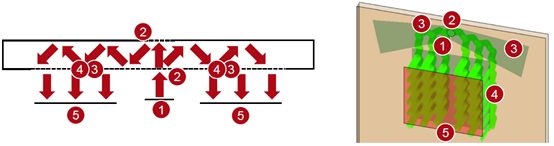
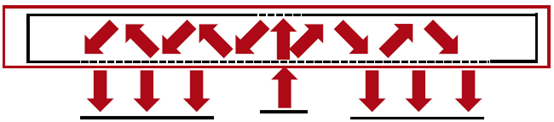 �KpB��h@�S I��$0JAy� 有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的光栅结构,作为入射器、出射器和扩瞳器发挥作用。 HH+�R�47%*
=
aSH�b[hO
 �ZxkX\gl91 j-|YE?�A�A 输入耦合和输出耦合的光栅区域 'H�t$LqG�
;�:1d�<�Q|
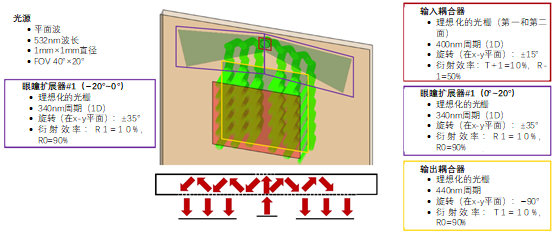
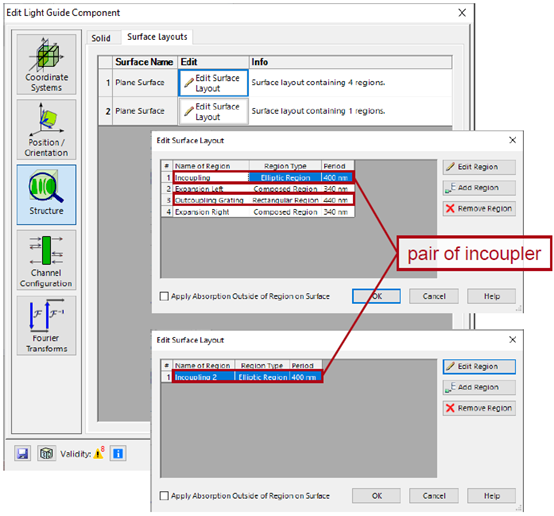
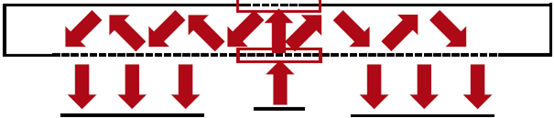 Y W_E,A>h� {V%Z��Odg9 为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。 �b $x<7l5C 为了重新组合和耦合光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。 ;A�Ktb�S;H
D.xN�_N�K"
 �UN_�f�2�� =B�J�/�ZM� 出瞳扩展器(EPE)区域 �Ls#�p��e
8}�h ^Frh�
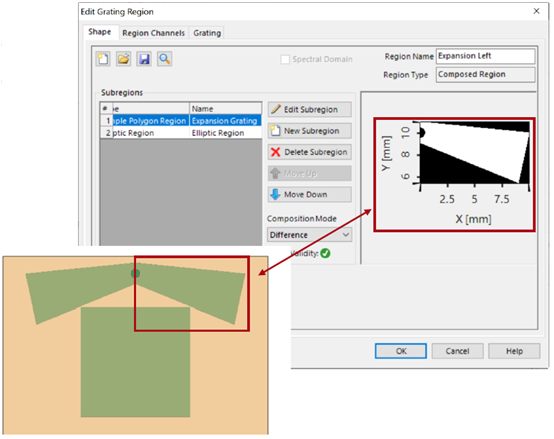
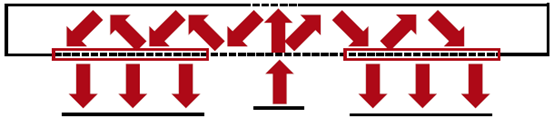 ;SkC�[;`�J _�`Ey),c_ 每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面: o+{}O_�r��
+�(3"XYh��
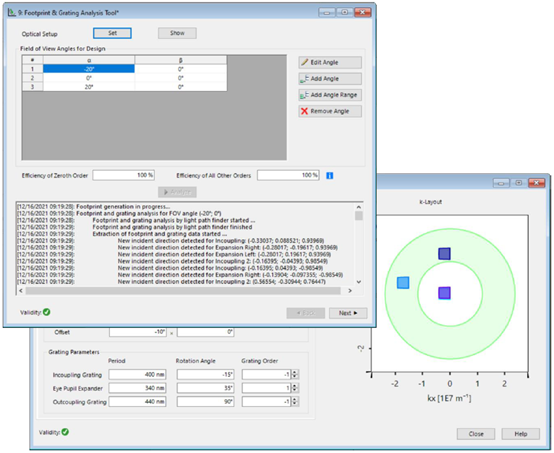
 �o���n�(P� 7t`�<`BY^ 设计&分析工具 H�4� Y�7p� VirtualLab Fusion提供了一系列的工具来帮助 光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。 ],���Wh]q - 光导布局设计工具: �=�Xzqp��, 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。 {n%-^9b1{& - k域布局工具。 6u/�3"A]�' 分析你的设计的耦合条件。 {OP-��9P=p - 尺寸和光栅分析工具。 yA�tM|�:qq 检测您的系统中的足迹,以确定 你的区域的大小和形状。 �M x��j
>bx��T_qEm
 ,$��5���; *2�crhI*@> 总结-元件 n�"Ec�%�n
�=wK3�\�rG
 ��PYr#v�OH 4�?M�=�?K0 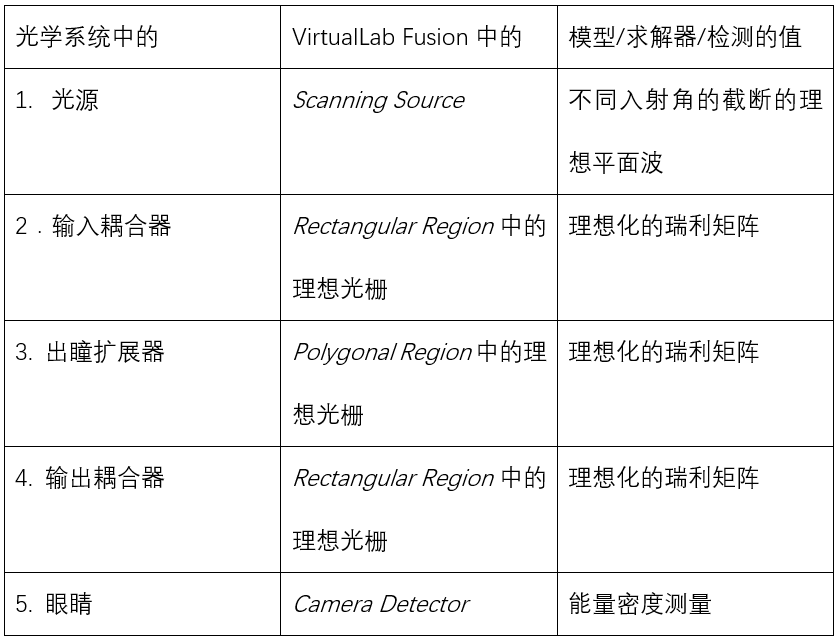 �Mo
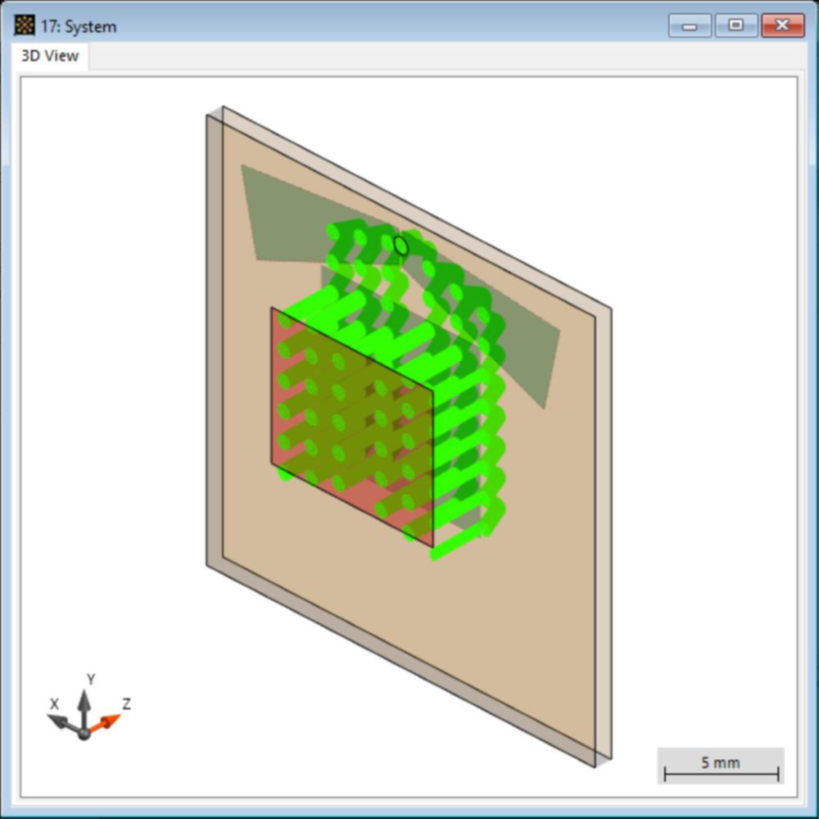
&I�a6^ ,�H�S�\(Z 结果:系统中的光线 �!.�iu_xJ
�5�b9_6�L6 只有光线照射到 "眼盒"(摄像机探测器)上: &q1(v�3cOO
',8]vWsl��
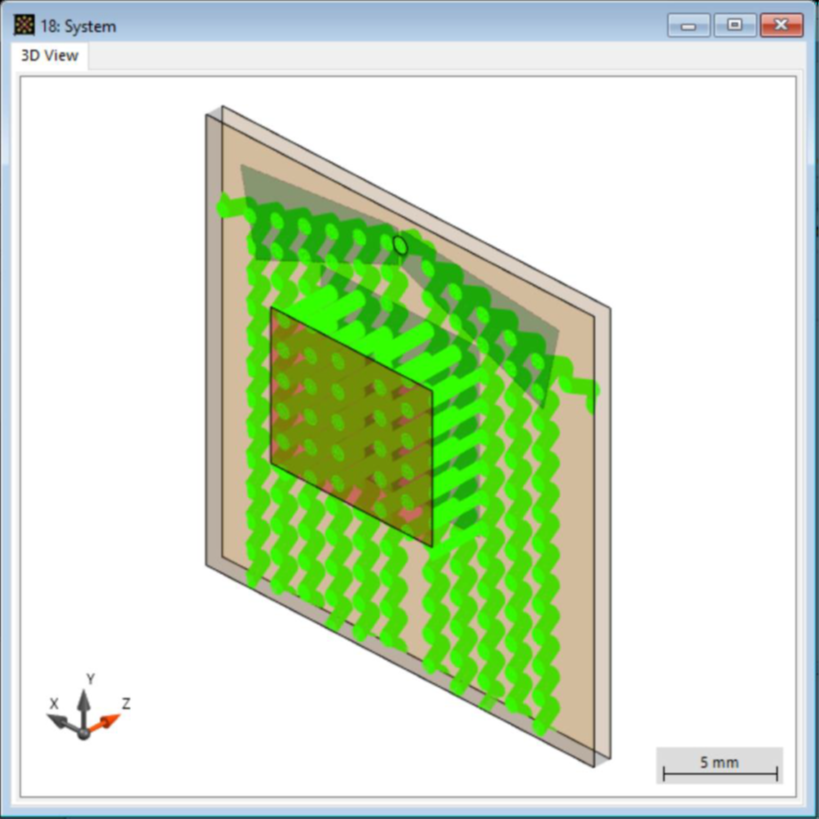
 ��1JgnuBX" /M�T�S>[E� 所有在光导内传播的光线: Q@%VJ�PLv.
lT�$Vv=�M�
 ��f[� ��GH wM(!9Ws3 FOV:0°×0° y%
uUA]c*m lE�08UEk1i 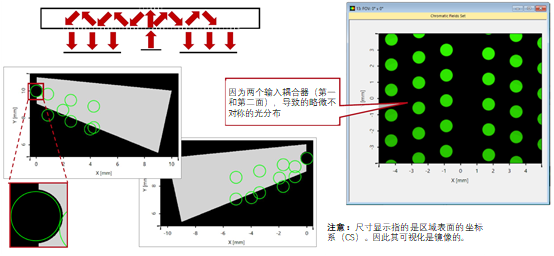 VZYd�CZ&l7
2j-|.��l c FOV:−20°×0° aGNt?)8WPZ
h+��zJ�"\�
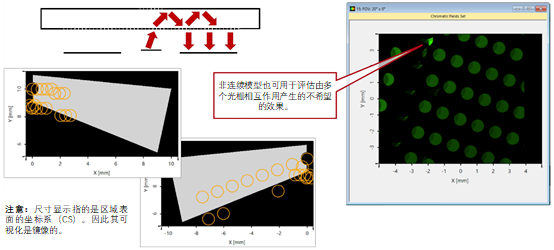
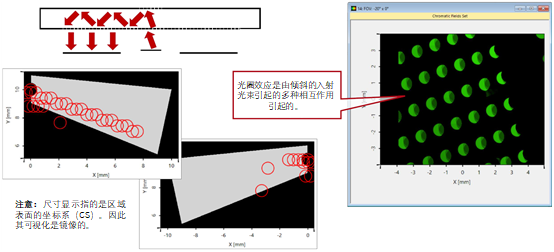 �bj(U?$��� L':;Vv�~-� FOV:20°×0° Ei�I3$y3;
B��MU~1[�r
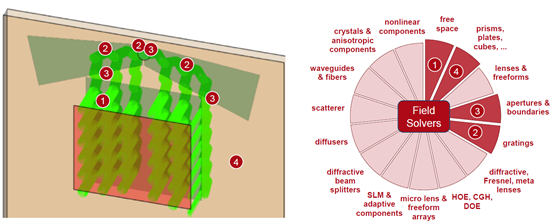
 Ik�H�]W!_+ k�P%'�{��� VirtualLab Fusion技术 �v�"O{5LM"
.Xo, BEjE/
 fS-#dJC";`
|


