-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-23
- 在线时间1989小时
-
-
访问TA的空间加好友用道具

|
摘要 6K�Ijq[�T^ ^B&a�hk��� Littrow结构是单色器、光谱仪和谐振器中一种非常常用的定向闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖波长和光栅的周期。我们在这里提供了一个根据Littrow配置的光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。 �t9f�4P^V` ZZ�]O��R;8
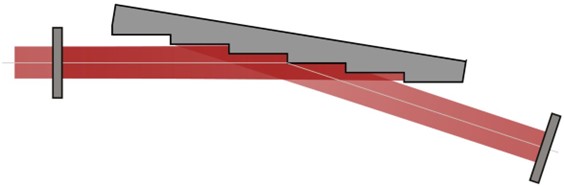 yVmt�sQ-}a Mu_mm/�U_� 建模任务 SBN_>;$c5} %� L �%1g VirtualLab Fusion中的参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。 '�1�kj:�Np Xo�H�[MJC�
 �^�?K?\��� �TY54�e� T 光源 TQ�5MKqR$ • 基模高斯光束 XW&8T"q�7 • 小发散度(半角div. 0.005 deg) �Pw^c2TQ�� • 波长 488 nm [c
KI��0�� MoKXl?B<� Littrow配置 S}v�{^�vR�
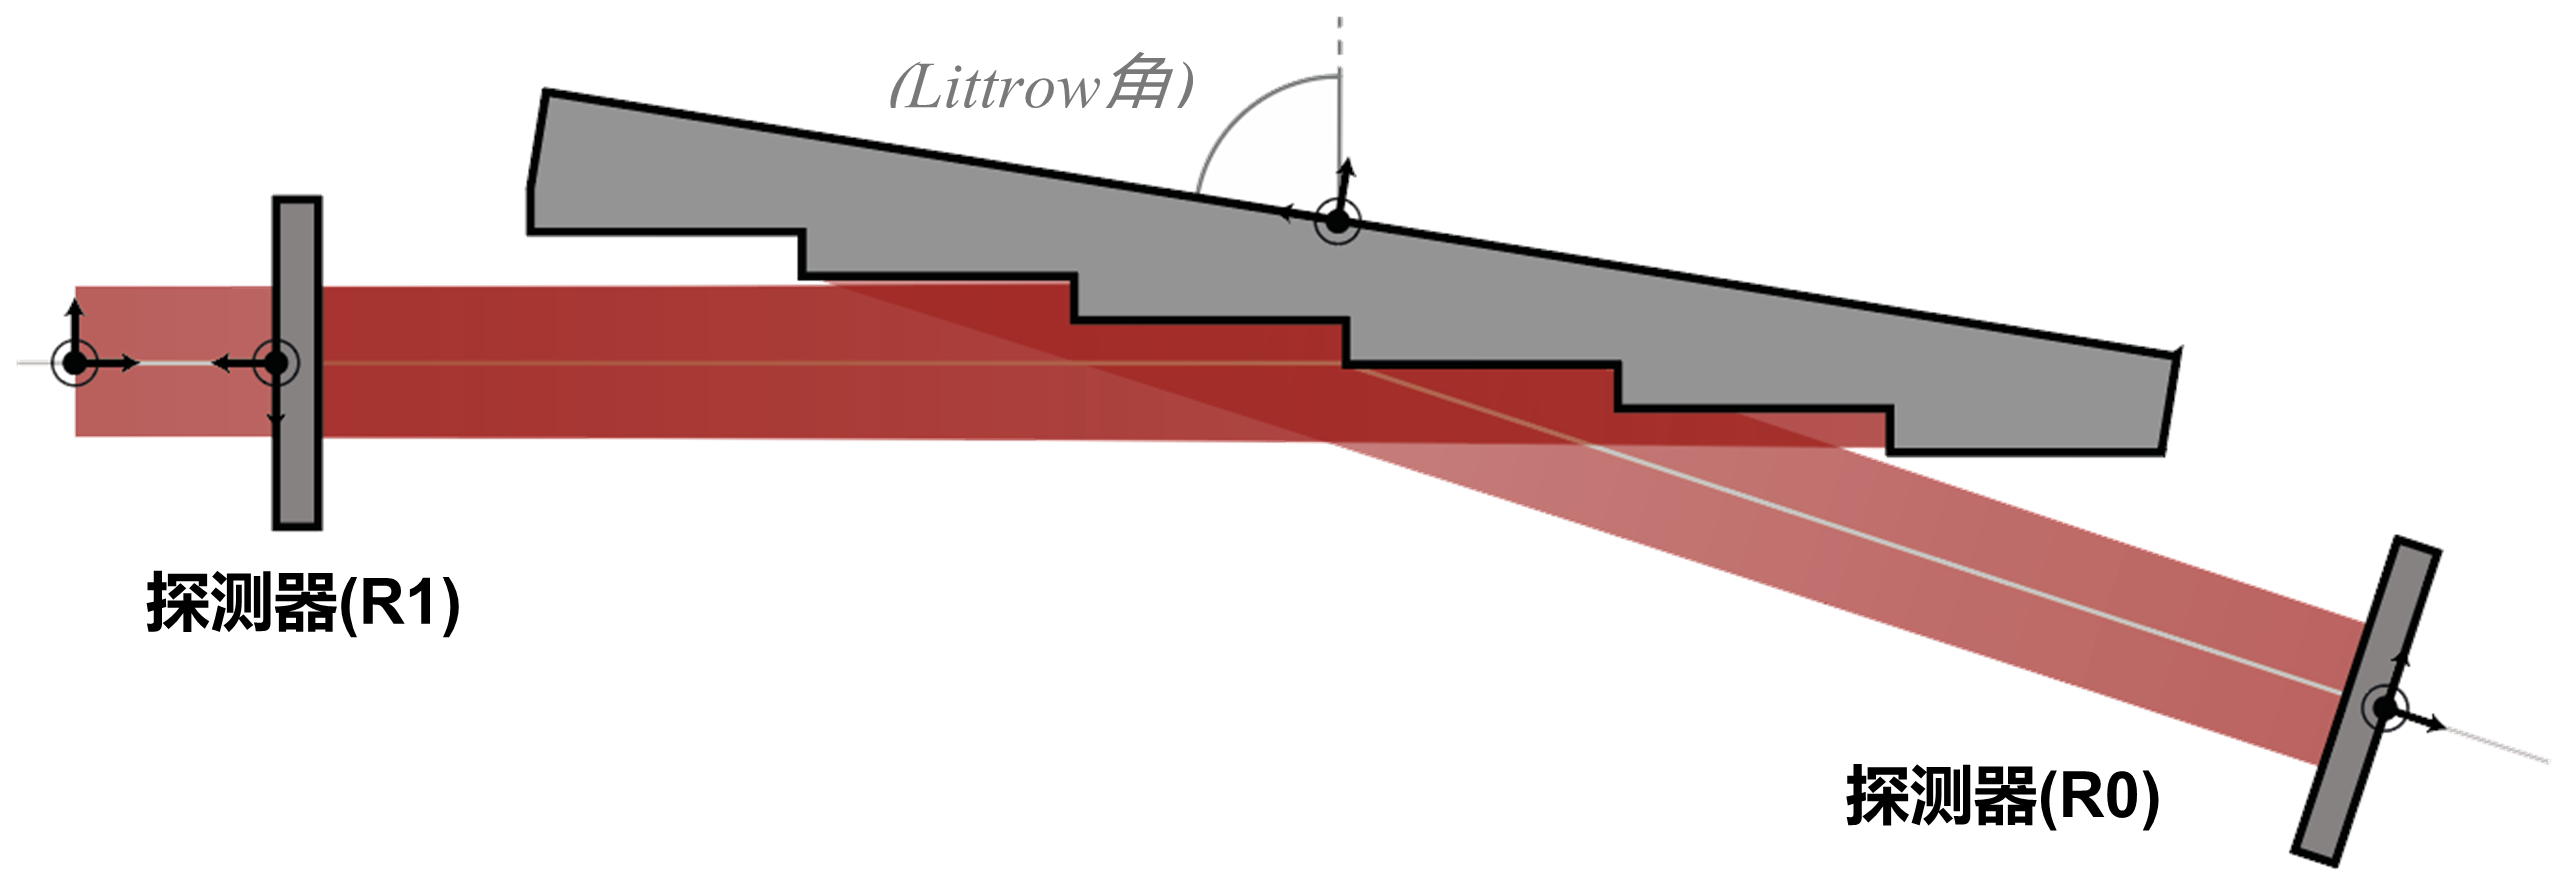
PPj6QJ�]R0 • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。 li�3PR$W V $3��]E�8t� • 空气中反射的光栅方程: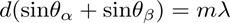 �p~d)2TC4# 其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。 O�=#/DM�; Jc"$p\� $- • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成: 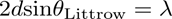 E-�tN�B{r@ �b�W�C�~Hv • 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角): y
�8d`}�,�
<R`,zE@t'(
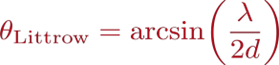 FSY�j�p{z5
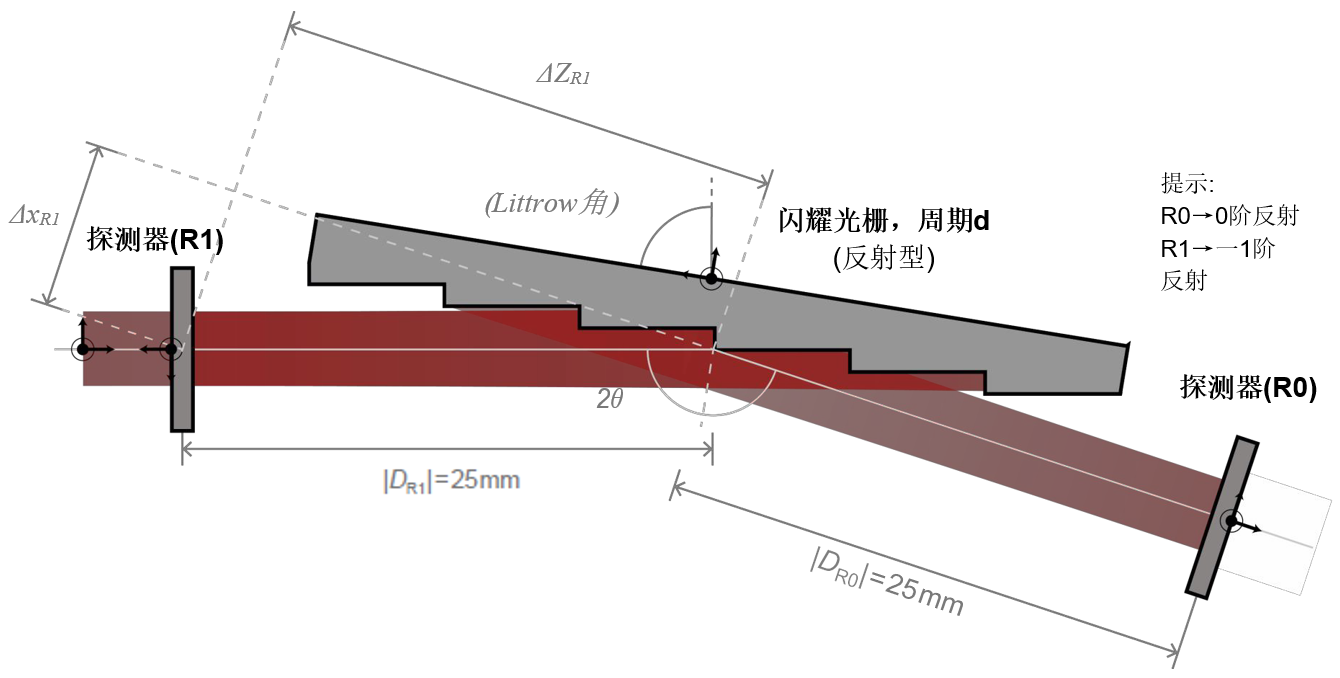
 PGv}fEH"� 系统构建模块-光源和组件 ��Z@�.ol Y %)6�:eIS� 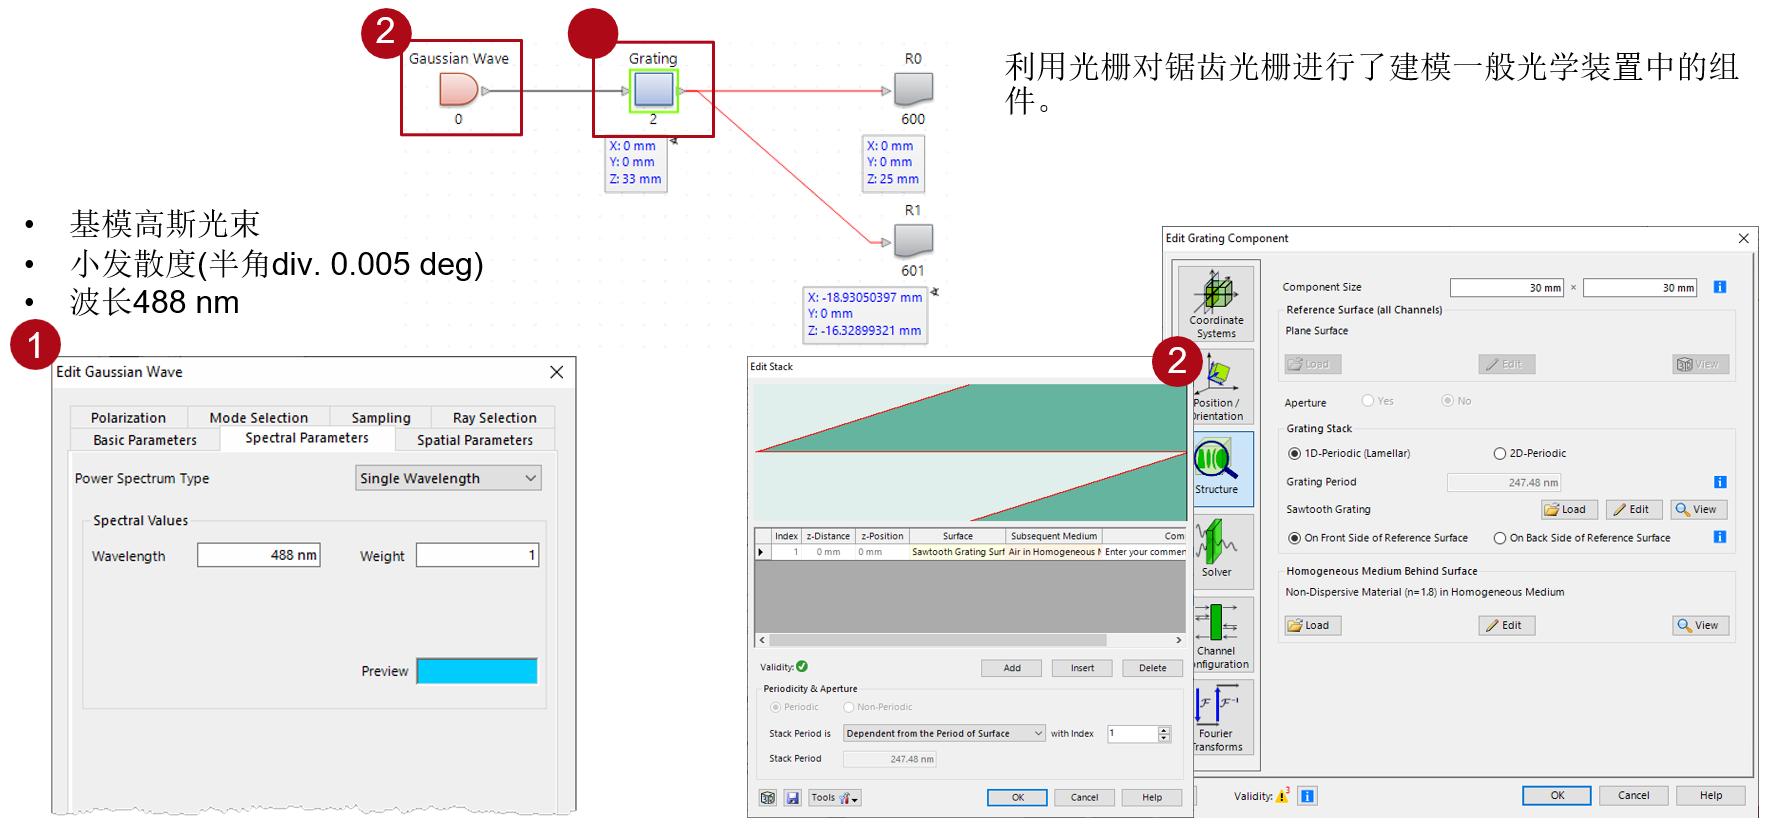 BJ�O~$/R?v :�A�q�nW�y 使用参数耦合 �xV n]�m9i T`w};]z^d2  R�ESGI}�u� �Y�9H *S*n 这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。 ��GdfK�xSO Yn�O1Lf�@ 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。 &6|^~(P? h@�>rjeY�@ 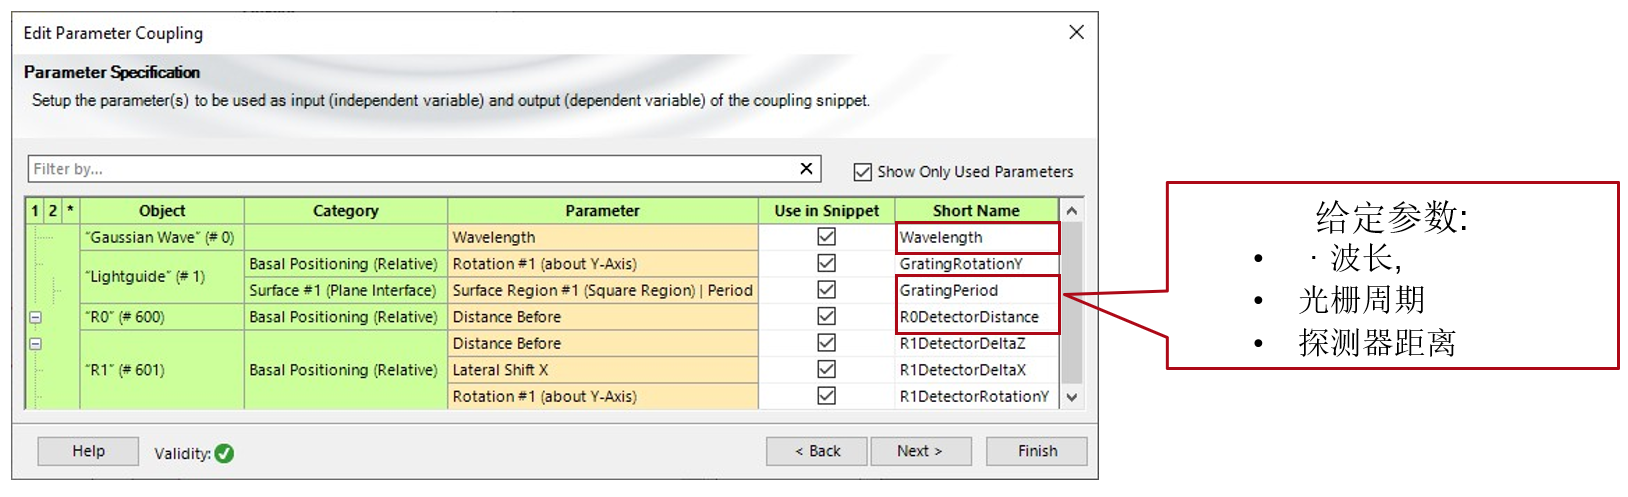 9i�2vWS�ga C!/8e
(!N� 0阶(R0)光栅定位探测器的旋转 $���Op/�5j <rwOI.W
l$ 在VirtualLab Fusion中旋转光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。 J�\dh�i{0 LnRi+n�[@7 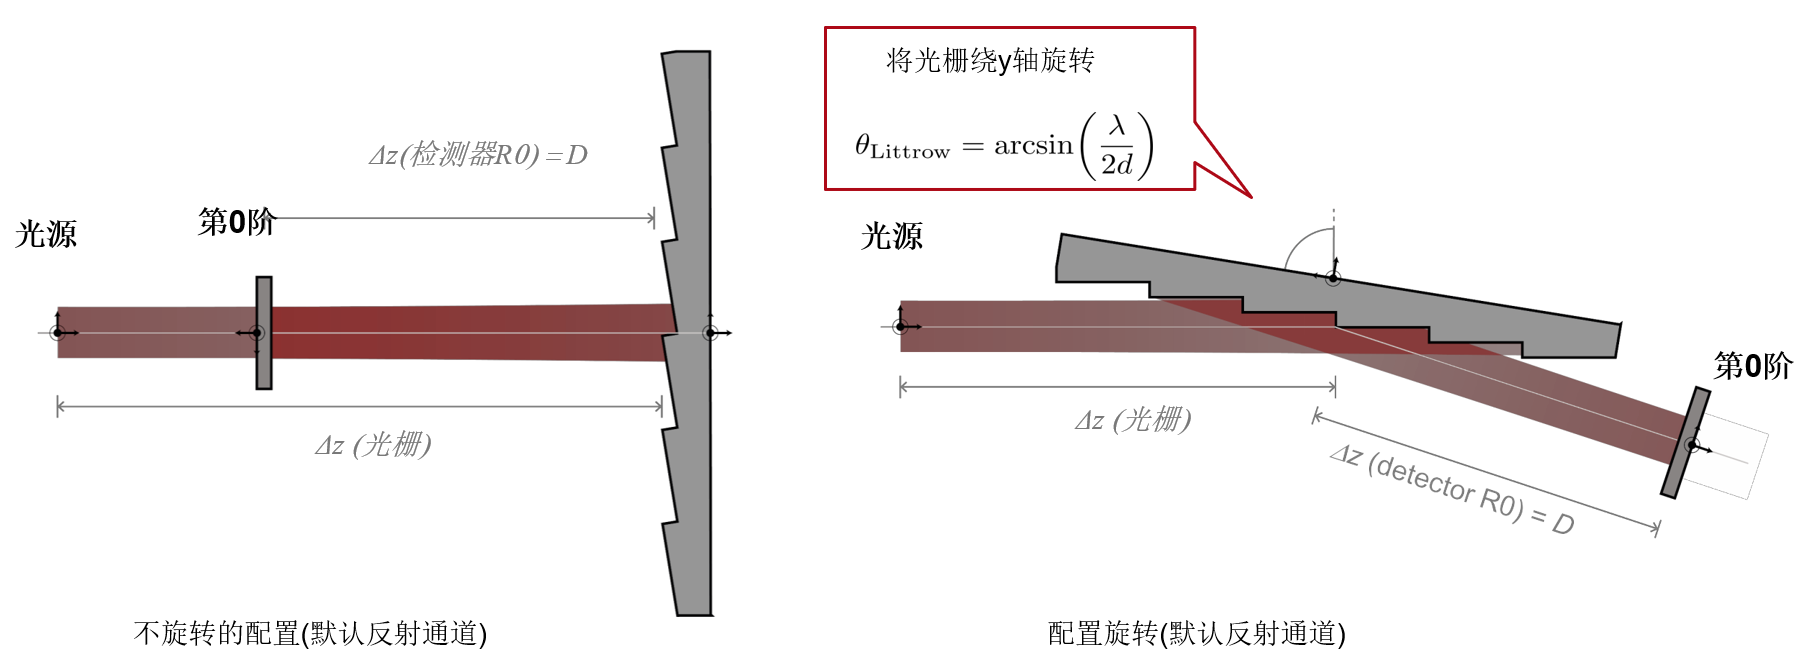 W-�]yKSob� H'�=��� i� 1阶反射探测器的定位(R1) 9J;H�.:WH� �*l?%�
o�{ R1探测器定位步骤: AZ]SRz9mKY e2��h���k 绕y轴旋转-2θ �s<r.+zq�W
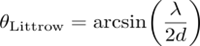 sm�&r��R=b 沿着x方向移动探测器,ΔxR1 CO%O<�_�C
"w|k\�1D�
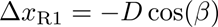 $hE�'b�9qx �F��O�'.
a 沿着z方向移动探测器,ΔzR1 �'xrbg]�b% z5*O@_r+.b 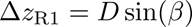 4;c_%=c�U C���Iik@O* 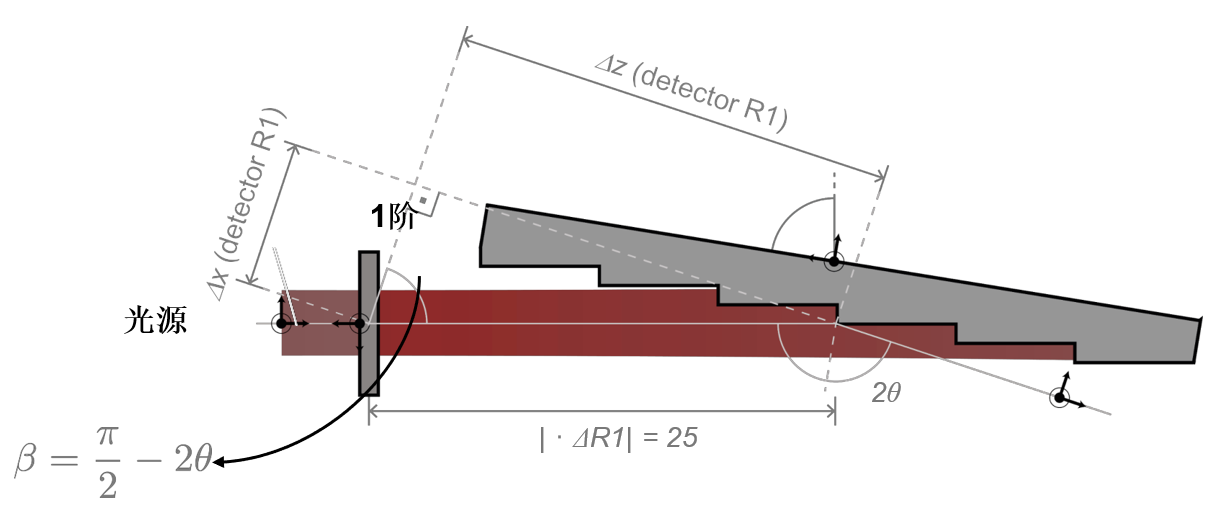 !{�~7�)iq 位置自动配置 knK=ENf;e� p_�40V%�y^ 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。 ?xT�eio�44
�pY��hI��{
 l-h7ks�Rs 物理光学模拟结果(归一化) q!oZ;� ��$ Dwr�Cys�IK  'a�{5}8�+8 h9n<ped`A; 物理光学仿真结果 �lS�b�M)gL Mdo�W��qpC  (b��2^��d�
o�wY_cDzrH VirtualLab融合技术 JK8��@J9(# $XU$?_��O 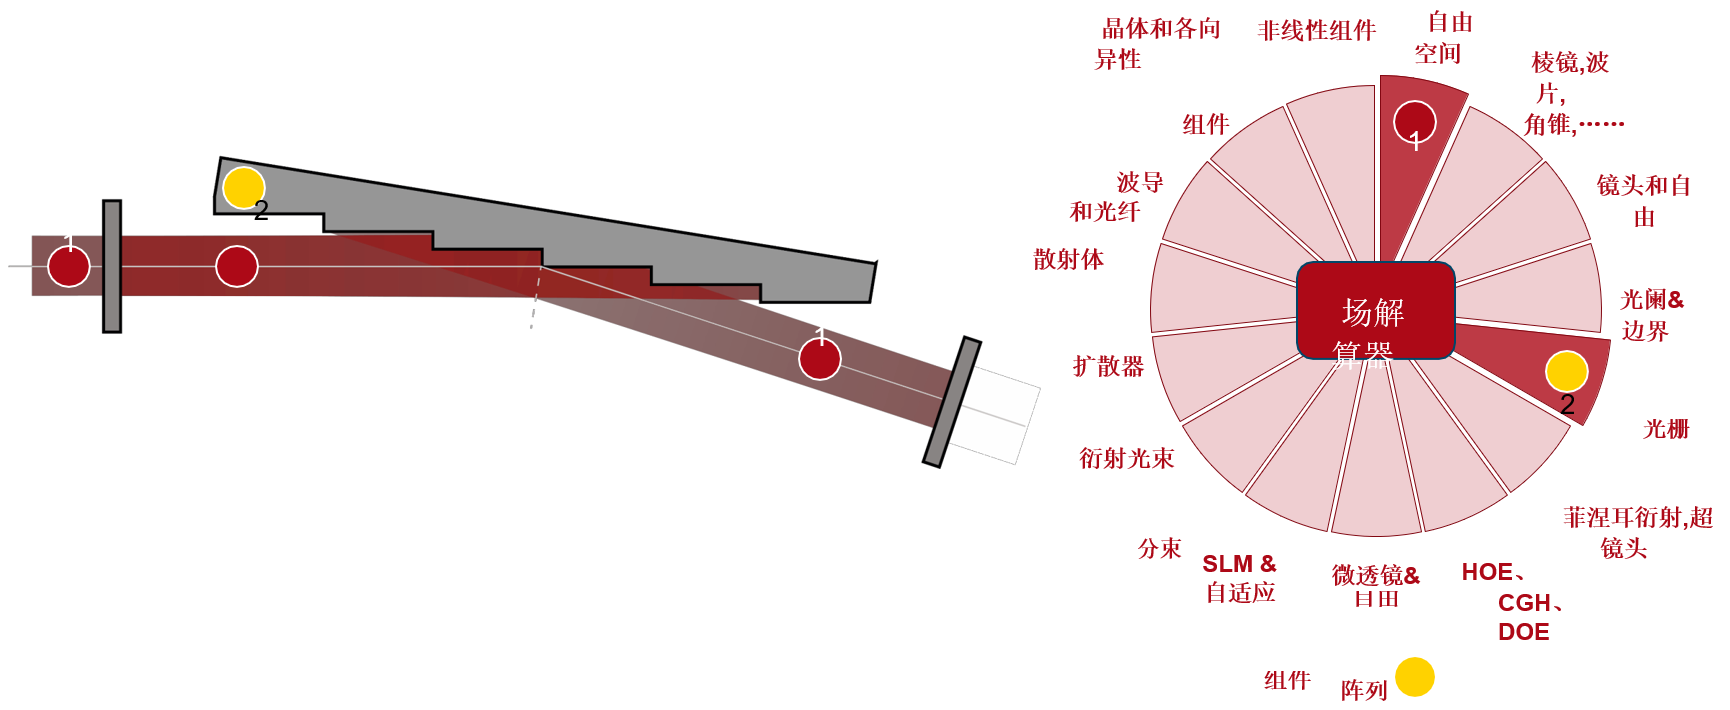 u/:��Sf*;? \���-iUuHP 文档信息 5~R�{,]�52 nu9k{owB T
 qF6%XKbh=�
|


