-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-13
- 在线时间2001小时
-
-
访问TA的空间加好友用道具

|
摘要 �WK� SWOSJ
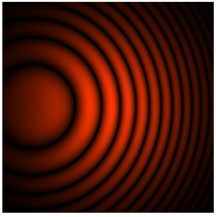
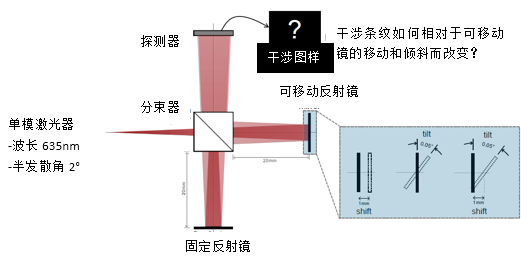
7,{!a5�6zX 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 MA�� mjo�H
'�
b,z�E[Q
 �1(VskFtZF [}l
��1`>� 建模任务 �',Oc�+jLR
u]�)MI6�LF
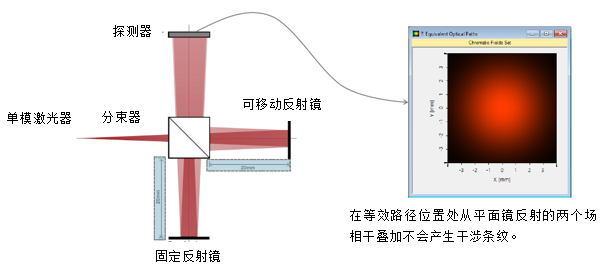
 ,ce$y4%��( ;Ac�!"_N?7 等效光程的计算结果 %G]WOq=q
A^pRHbRq
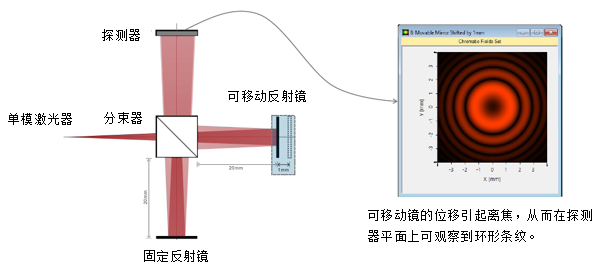
 0mT.J~}1�v �)|U+<r��< 平移可移动反射镜的计算结果 OFlY"O�S[
Lk�J-M=��y
 ��T!H }^v� Kx��,<�-]4 倾斜可移动反射镜的计算结果 OxVe�}Fym
�/3 ;�t
&]
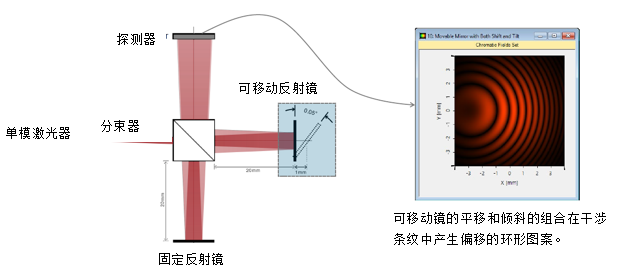
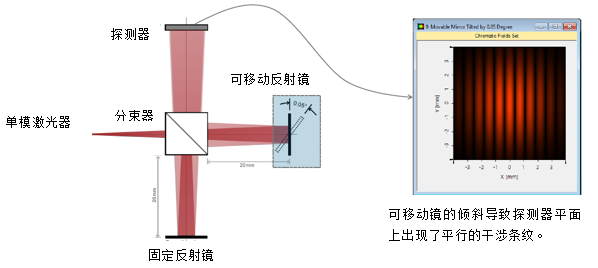 -sk!��XWW+ �k`��,>52 平移和倾斜可移动反射镜的计算结果 ]A��:G>K��
��6�.�QzT(
 �E�YK�V�}` ~��@�VyJT% VirtualLab 视图 <�SNu`,/I� p�!��~V@l
 ��6t�`�cY Eg#W�R&Uq" VirtualLab 流程 H<wkD9v}H5 !&vP���G>V •设置入射高斯场 >iI-Cs7TD� b*"%�E,��?
-基本光源模型 �`�KmM*�_a
•设置组件的位置和方向 5'��[�b:YC
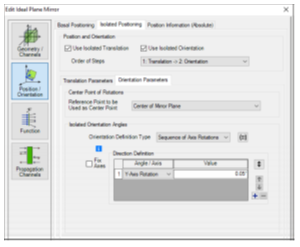
-LPD II:位置和方向 OOj�}�CZ6�
•设置组件的非序列通道 I�=9sT�R�)
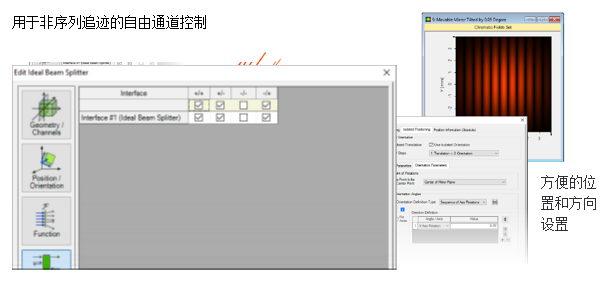
-非序列追迹通道设置 n�K9?|@S*'
ps3jw*QZ{5
 J`d;I#R�%c
|


