光束传输系统(BDS.0005 v1.0) ;?�;D��(%L
~%^�af"_�
二极管激光光束使用无色散离轴反射装置进行准直和整形 <9bQAyL9�
:�EyH'�v��
#ITx[X�89| fD�q,
)~D
简述案例 �lg;Y}�?P �� �Xvs{2 系统详情 ^e8R�43w:! 光源 �S$�]���:3 - 强象散VIS激光二极管 y�{ 9��0A 元件 ��C�zz��G - 光束准直和整形的反射元件(例如圆柱抛物面镜) `.�%;|"xR� - 具有高斯振幅调制的光阑 FSt�E/��2? 探测器 �%R�;cXs4r - 光线可视化(3D显示) ��!g�y�'_Y - 波前差探测 CV�4V_G� - 场分布和相位计算 N(&FATZUW� - 光束参数(M2值,发散角) (�uOW5,e7 模拟/设计 ~N[hY1}X[� - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 t�@.gmUU�A - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): T9Vyj3!i�_ 分析和优化整形光束质量 E�NC_#-�1x 元件方向的蒙特卡洛公差分析 '! 1ts�@� ��vkq?z~GA 系统说明 �EFql
g9bK �JI�b<>X,� 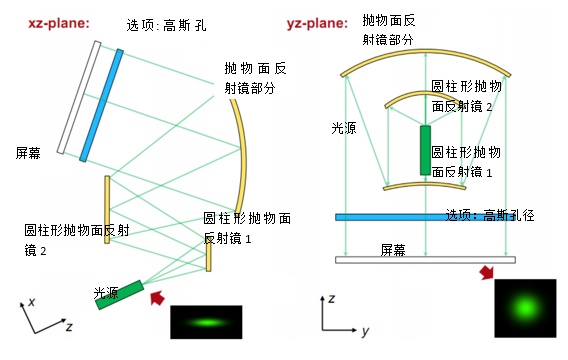 6xL=�J�Si~ 模拟和设计结果 !u6��~#.7� �7gV��W�u"
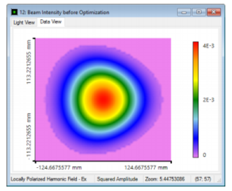
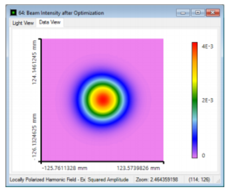 &K>�]!yn �
场(强度)分布 优化后
=V�5.�c�+�
 ,��;+\!'lS
 nN���hN:?� $elr�X-(vL 总结 Km,tfM5��j
�G)#
,�39P 实现和分析高性能离轴和无色散反射光束整形装置。 sx]��?^KR: 1.模拟 C9=�f=s�GL 使用光线追迹验证反射光束整形装置。 !�FS�raW�2 2.评估 ?G?��=�,tV 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 ?>%u�[�g � 3.优化 H���<1?<1^ 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 `n��5c|�`6 4.分析 �\��^#1~Kx 通过应用蒙特卡罗公差来分析方向偏差的影响。 �Y4�3#��]; 0H>Fy�l2_ 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 ~��J�Z�Lfw 5z]d�A~;*2 详述案例 O"#`i{^?2�
O]K�b�~jkd 系统参数 p9s�~W�D/K ;! 9_5Ar%� 案例的内容和目标 3P6�'��*pZ
M:�I��,��j 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 =d�5!O~}r> J.�nVE�qLZ 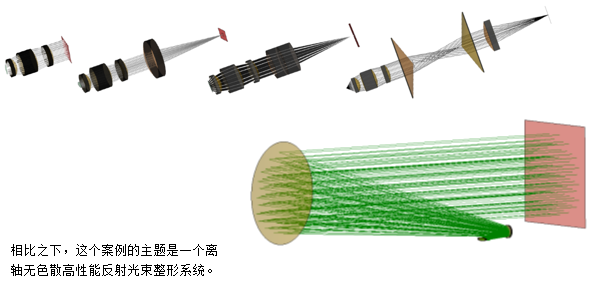 'I<j`)4`�d
0iL8i#�y*� 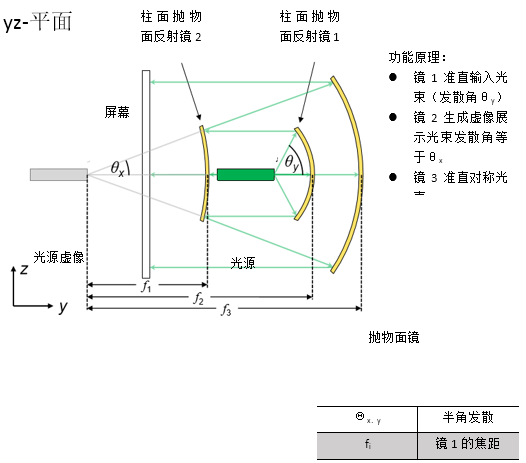 �6�=g7|}�� A;�|D�QR()
 Zbr�E�� m� =�
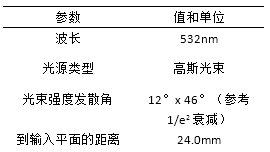
]@xXVf/ 规格:像散激光光束 /,>.${�,;u |X�.z|wKT6 由激光二极管发出的强像散高斯光束 ���@�s�@�� 忽略发射区域在x和y方向可能发生的移动 Orb(xLCh�J
��?oJ~3K�g  �d�X�DD/8E
lET)�<V(Y�
 d5=xOEv;
: �FO5�SX�wx
规格:柱形抛物面反射镜 4b�B�xZY "n
e'iJf_( 有抛物面曲率的圆柱镜 C���49
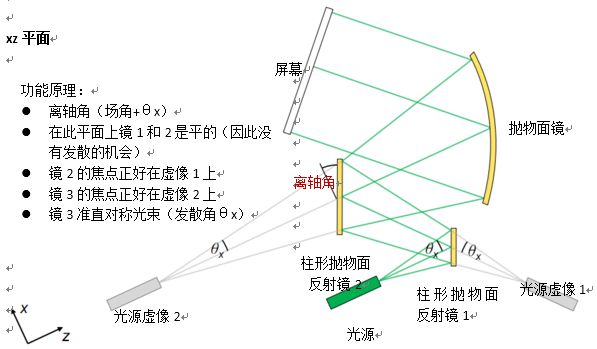
G& 应用用锥形常数.-1来实现锥形界面 i\�Vpp8<B� 曲率半径等于焦距的两倍 ye%F <:O�7 b�910Z?B^L c[�y8�"�M5 规格:离轴抛物面圆柱镜(楔型) �bVx]��r�[ <�^\r9Q�xl 对称抛物面镜区域用于光束的准直 L%0lX$2�&\ 从VirtualLab元件目录使用离轴抛物面镜(楔型) %P��S-nF7v 离轴角决定了截切区域 kW~F��*��� sZH��7�EK� 规格:参数概述(12° x 46°光束) 5ZcnZl�OOQ @Y,�F&8a�$ 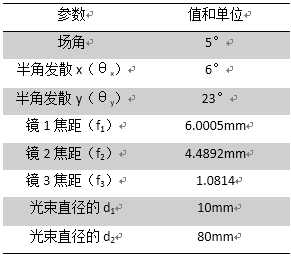
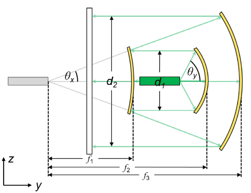 �d<Os TA�� C�|I
�1 m 光束整形装置的光路图 N�93E;�B ��9y5�\4&v
 U� �%ESuq#
;Wa{��q.)�
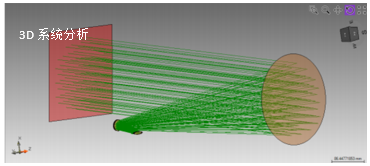
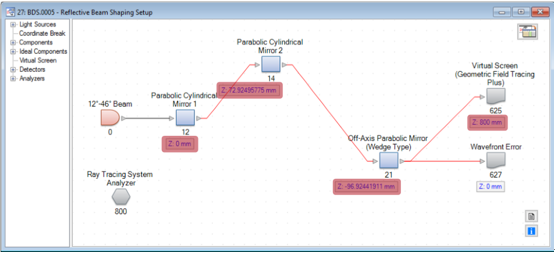
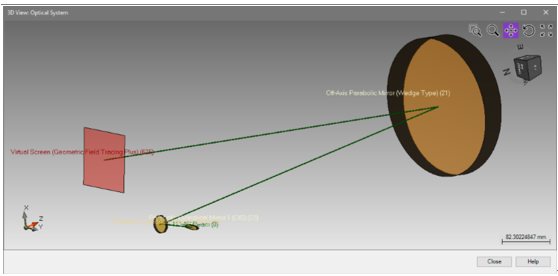 8joQPHk�I\ gJ&�!w8�v. 光学元件的定位可以通过使用3D系统视图来显示。 ' XF�`&3�i 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 752wK|o0|; 8�w�&��rj- 详述案例 \uk#��p�L W~%~^2g ;k 模拟和结果 pPZ/O���6 j�''��Iai_ 结果:3D系统光线扫描分析 VTWE�-:��r 首先,应用光线追迹研究光通过光学系统。 #%9]��Lq�� 使用光线追迹系统分析仪进行分析。 �
YBD��{l �lX*;KHT) file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd m �Gh�J�n xp&!Cl>C3\ 使用参数耦合来设置系统 �Zir`�I�Q$
:\U�3bk�v+
H��g`{9�v�
自由参数: H/k� W
:k
反射镜1后y方向的光束半径 .$�0�Ob<�.
反射镜2后的光束半径 'pY�;]�^�M
视场角,这决定了离轴取向(这些值保存为全局变量) C.�_s�g�O�
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 QYgN�39�gp
对于此计算,应用了嵌入的参数耦合功能。 �ik��*)j
wzPw;��xuG 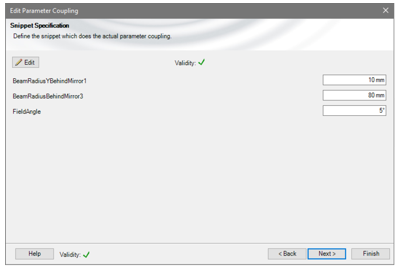 38r�Z`�O*D
oKi1�=�d+T
�EQ7n'W�qq
 =&�pN8PEn\
X-1Vp_(,TP 自由参数: Qc;��[mxQe 反射镜1后y方向的光束半径 �6I.m��c 反射镜2后的光束半径 Mlw9#��H6� 视场角,这决定了离轴取向(这些值保存为全局变量) aT!9W'u��Y 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 WcwW@c�Y7\ EQJ�_$6�� Kk>q��gi$� 如果这个例子评估20个参数,那么返回到光路图(LPD)。
n u8�j_grW g&3�#�22�z `K�w��"XGT 结果:使用GFT+进行光束整形 : W^\
�mH� $p3Wjf:b�H 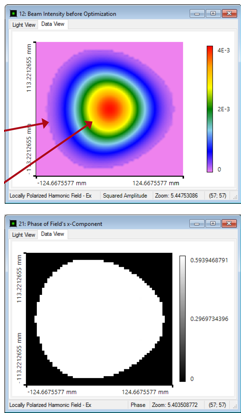 YC&jK�x.> m"(�d%N�7� ^�D;D8A.��
现在,利用几何场追迹+计算生成的光束剖面。
KV�M@�//:{ "&�#W���Mi Oa�w�rS{� 由于离轴设置,光线分布显示出轻微的不对称形状。
6
�2�`P�K+ ;�U�qx&5P} 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
mBZ�D�l4 ' [A��9�,!YY 产生的相位是完全平坦的,产生的波前误差:
1Bk*G>CX9( @�k�+G
�Cf 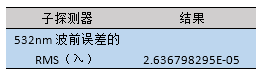 %?oU{KzQ@; �@B'8SL�oP
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
��G�0�QXf� /QXs-T}d� 结果:评估光束参数 '��?�G[T28 3y=�<w|4F� F�lujwh@rg 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
�[��du>f�f 在这个例子中,我们对光束半径,发散角和M²值感兴趣。
>3`c�tbe�  �Vu�MDV6^Z W,/��C?qFp
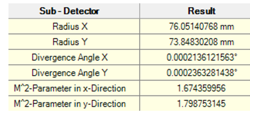
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
2Z�`���$� M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 X���c2B�2c HS`bto0�*
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
\8*,&a�k�% tM$�0 >�E� 光束质量优化 �:�uw�RuPI �SZ2q}[o`R ���38�0-> 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
dI0�bTw|s/ 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
\�� ~LU 'j "��T �a�9
结果:光束质量优化 K"k�"ml<4E 'hlB;z�|T� F��%.9f�Uo 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
L�_gs�G|xX W��t+y-ES 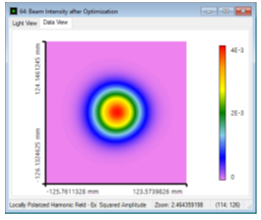 ;V"y��MWjc *mQDS.'AB@
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
_.OMjUBZT A�:.IBctsd 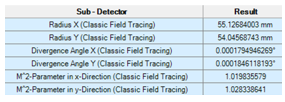 {rb-DB-/5M
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
���tT�* W5 \Qi#'c$5+a 反射镜方向的蒙特卡洛公差 V"7�<[u]K| [)H,z��pl� 对于公差,在随机模式下我们使用参数运行特性。
X��Y�!{g( �A)RI:?�+ sw�$R2K{y� 这意味着参数变化是的正态
B15O,sL�&W Lov.E3�S6; 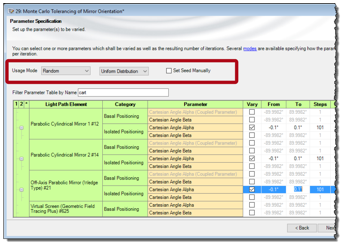 �b
��5F�4+ �=MJ-s;raq EFR�Z%�� Y
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
j$�|j8�?�� 这意味着,波前对对齐误差很敏感。
)��'j_�D<� 7�#Uz*G\iZ 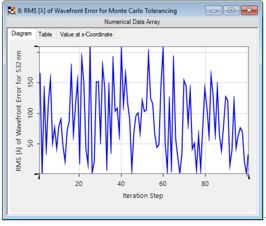 L,�L�~
.E (RD�a,��&�
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
�ez^*��M:K o5=)~D{/G3 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
~j�p!�"��f �%�U�Up�=I 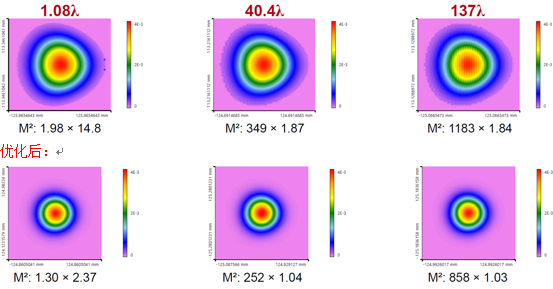 ;/?Z��<[�B v��7o?GQ75
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
P&[Ft)��` yfM�>8�"h@ 总结 �
k�o=aa5c hF{x')(#l� 实现并分析高性能离轴和无色散反射光束整形装置。
;}n9y�ci�# 1.模拟 IS,z��y+�w 通过使用光线追迹来验证反射光束整形设置。
K2��x��6R� 2.研究 Gg=aK�~q�6 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
N+\o�F�b�E 3.优化 F@=�e2e
�4 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
aPD?B�h>JU 4.分析 MiSja#"�+A 通过应用蒙特卡罗公差来分析取向偏差的影响。
_=|nOj3��9 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
��3���}>�: Qb!�!J4|�! 参考文献 7�o�Z@<QP' [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
lfxuc7Rdla -T�zI>F�z� 进一步阅读 RNv{��n
mf b�G�Z�hUEq 进一步阅读 �22�)0zY%\ 获得入门视频
J�h�37�pI - 介绍光路图
Z�R!cQ oV= - 介绍参数运行
|MTpU@�`p5 关于案例的文档
�1�.�H�af� - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
F5FN�hu��C - BDS.0002: Focus Investigation behind Aspherical Lens
V*6l6-y~Ih - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
aL8p�"iSG9 - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair


