-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-13
- 在线时间2001小时
-
-
访问TA的空间加好友用道具

|
摘要 �HyWCMK�6b
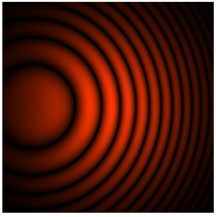
PwLZkr@4^� 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 P"�;'�jVcR
'!�$Rw"K.�
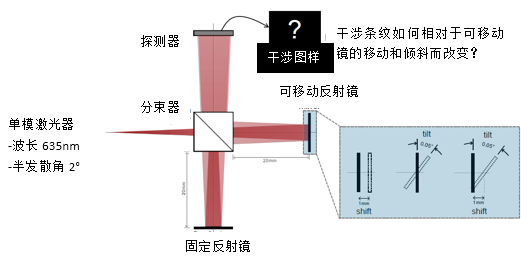
 J7p�),[>I< ^�gnZ+`�3� 建模任务 V�~�5jfc�d
Q'0d~�6n&{
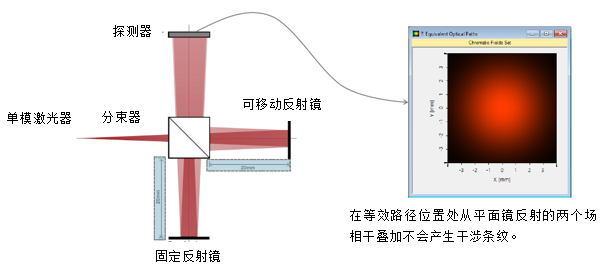
 ~$?ZK]YOrx BT���hrO d 等效光程的计算结果 @MCg%A��fw
�`W*U��4?M
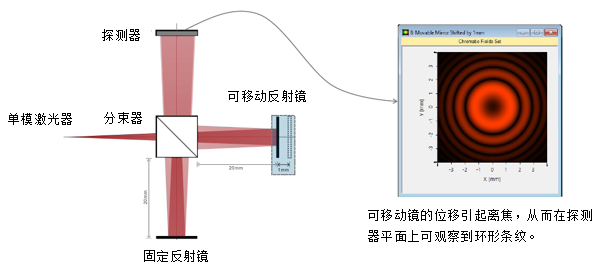
 '."ed%=M�C z' >�_M�c6 平移可移动反射镜的计算结果 ��kPLxEwl�
<e<�/m��)j
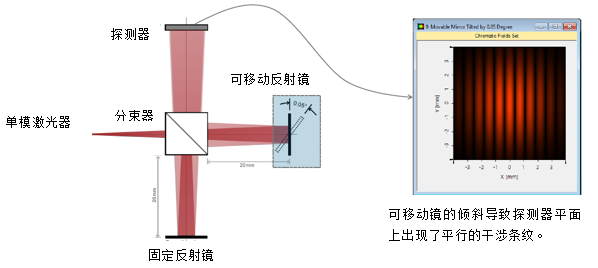
 pI�X`MlBdF e^�D]EA�]% 倾斜可移动反射镜的计算结果 3/n5#&�c\4
N���<inj�x
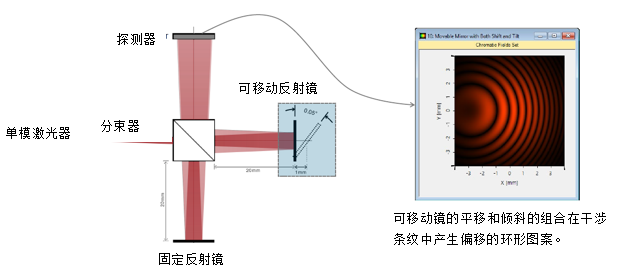
 )P�|),S,;Z u4�h4.NH�X 平移和倾斜可移动反射镜的计算结果 �Q�$Q(�[Au
Y/�zj��[>�
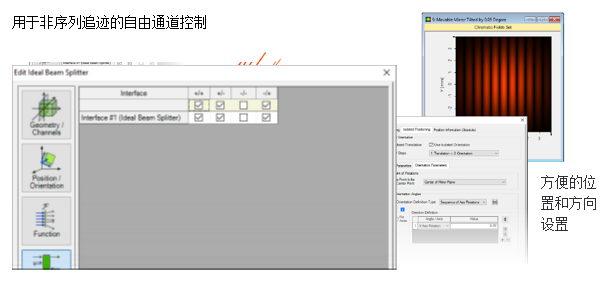
 ]GQ�G~�H�^ <G�aS�36ZW VirtualLab 视图 :Fvrs(
x�� SI-Op��s~e
 6j�LC�U%^ g�7���W"� VirtualLab 流程 �7�O�-x<P; :G%61x&=Zc •设置入射高斯场 .ctw�2x�5W H�j�a3a{LH
-基本光源模型 v
�z� '&%(
•设置组件的位置和方向 [K0(RDV)%�
-LPD II:位置和方向
cH�t#�us
•设置组件的非序列通道 wD'SPk5S?�
-非序列追迹通道设置 HCC#j9U�N6
5C5s�g�R C
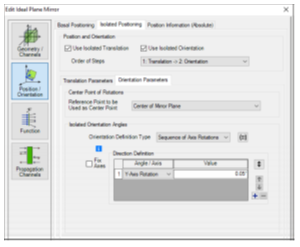 Fy-t T]Q9�
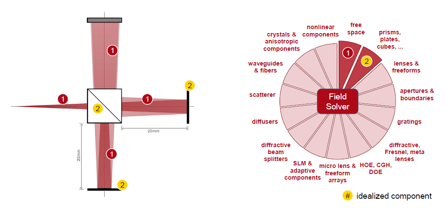
}Ud�*TOo` VirtualLab 技术 b�B3p�owy9
Z�ba2d�,8/
 �*Yu�F�0Yt
|


