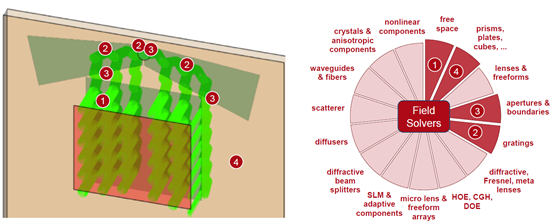
在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的
视场(FOV)等
参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的
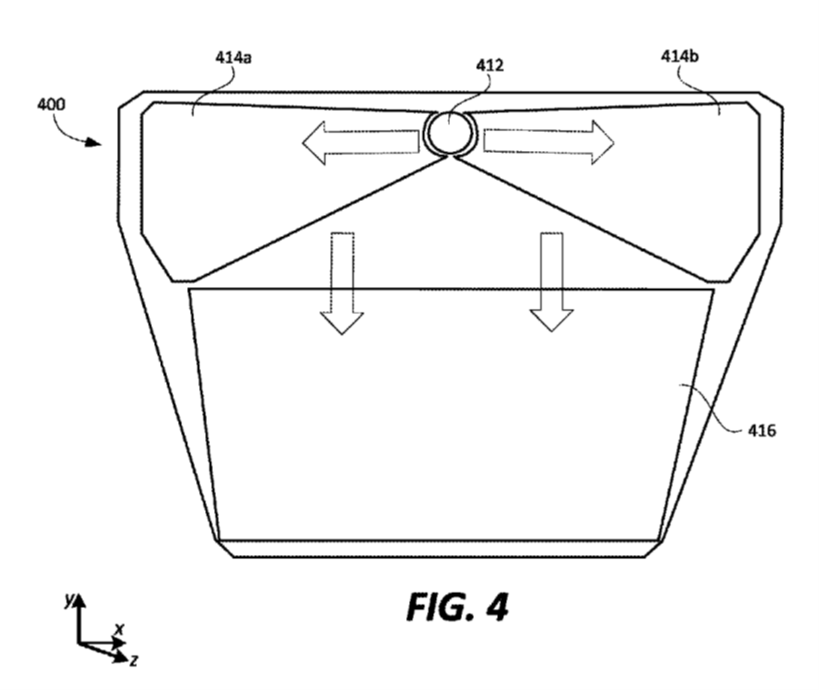
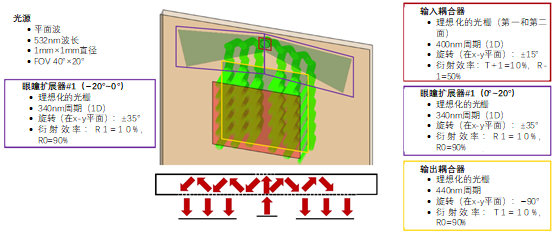
系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份
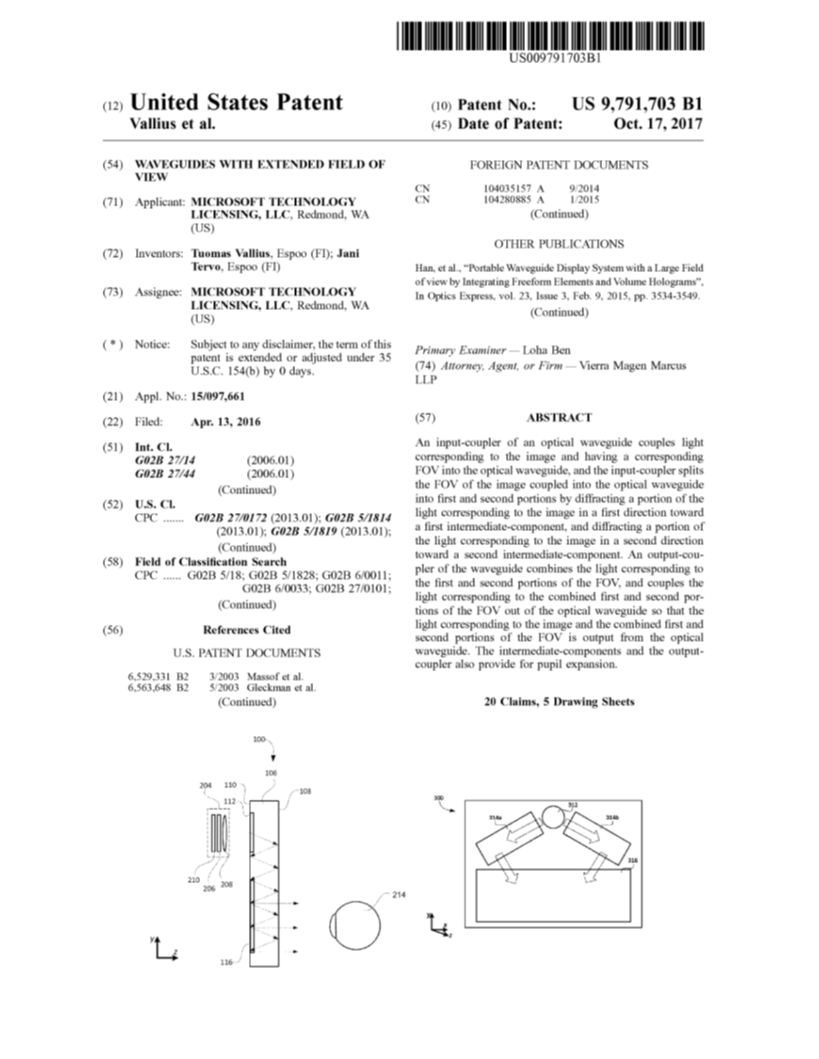
文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。
�D�^m2iW; @M-w8��!.~ 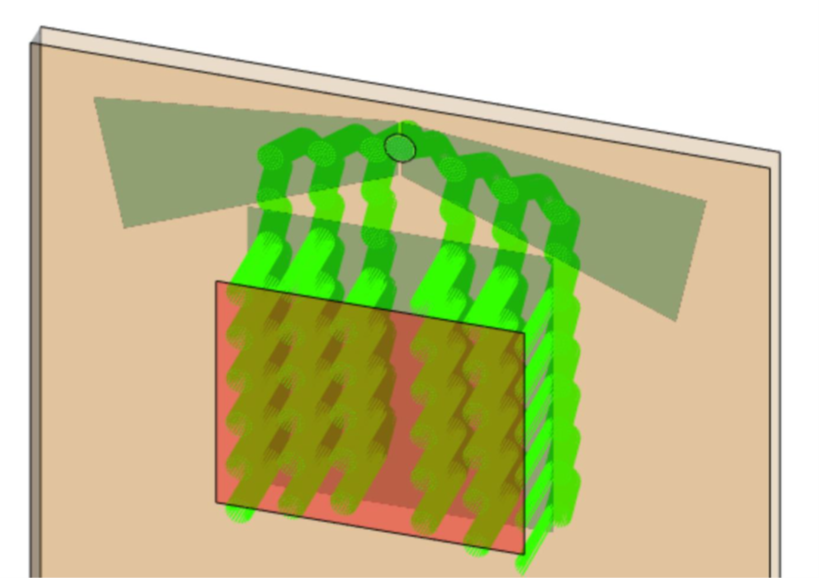 XL���aD#J �EwV$2��AK 建模任务:基于专利US9791703B1的方法 ]��j�VE��
w�n.6�l
`�
 L YB�@L06a
 %(khE�-�SW 任务描述 )LKJfoo
PY
2 G*u��v+=
 [Z�:��P{yr 0El�EaH�1z 光导元件 }cCIYt�\RK
[fT$�#� '6
 �a5�ZXrW�v AQ�Qa6Ce*
有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的
光栅结构,作为入射器、出射器和扩瞳器发挥作用。
~!�5��Qb{^ ~>9G\/u j� 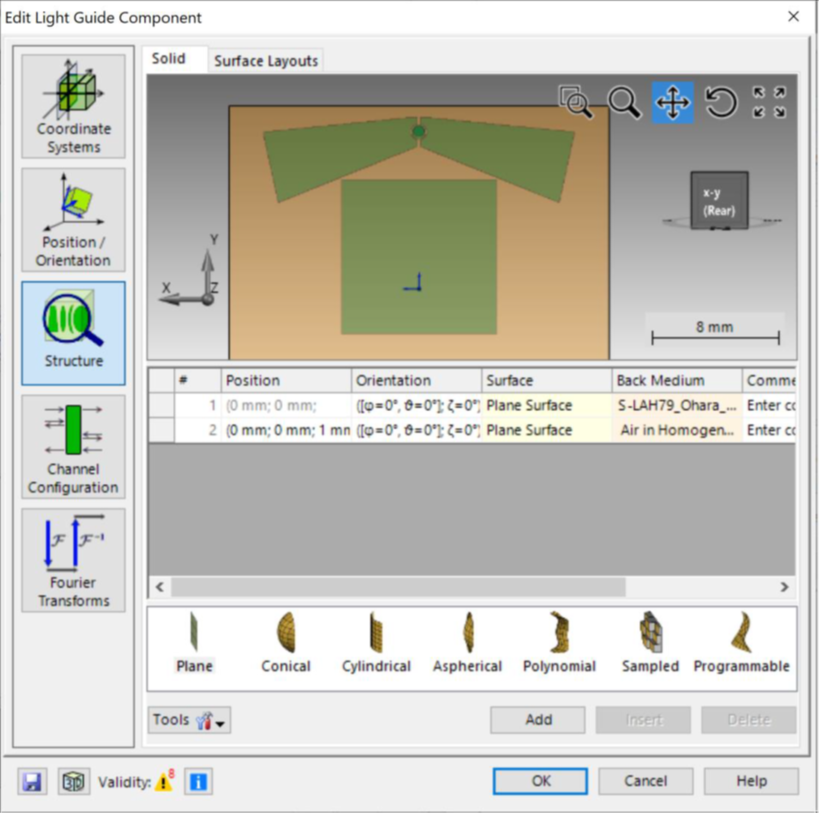 $3p48`.\ LkzA_�|8:D 输入耦合和输出耦合的光栅区域 �8+gp�"!E�
�^�VMCs/g6
 u4x�tl�Gt5 �>}�~�[�ew
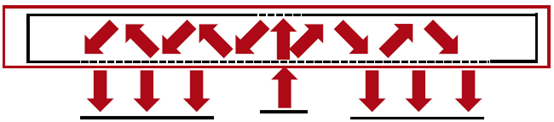
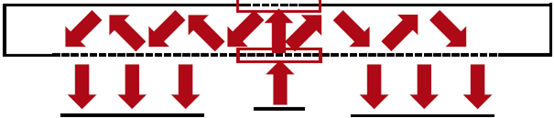
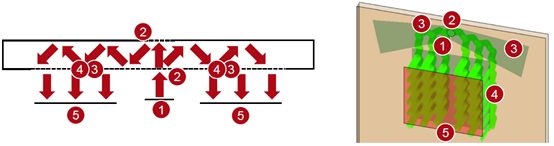
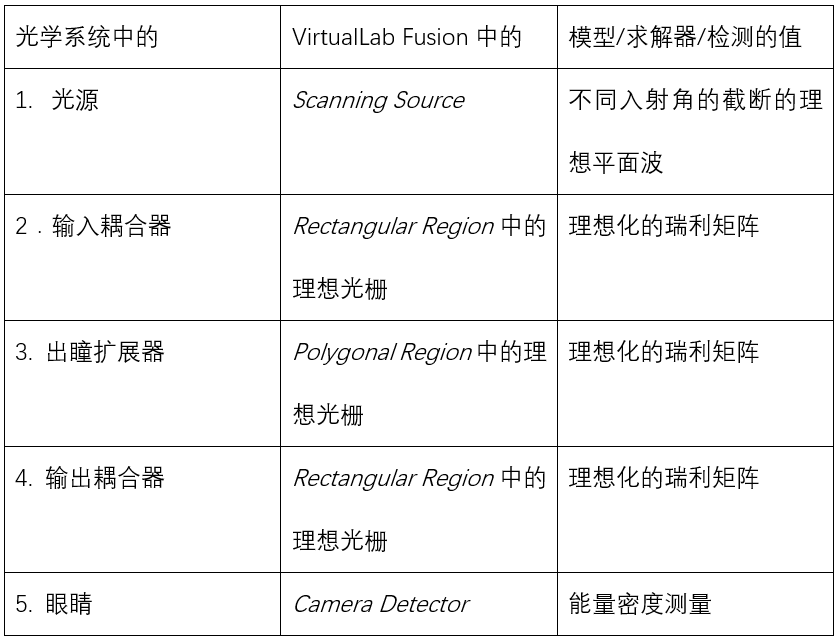
为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。
wH@S$�WT� 为了重新组合和耦合
光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。
gAztdA�sLM 5,^DT15a4P 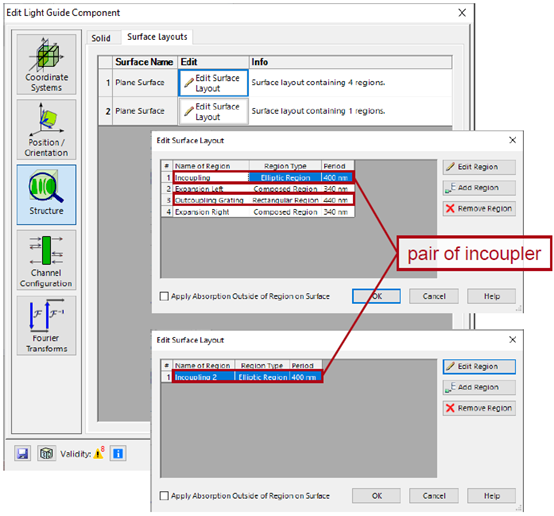 )mOM!I7D�@ l\V1��c90m 出瞳扩展器(EPE)区域 ��{p/Yz�#�
9%NsW3��|�
 ;4b=/�1M�' 8��g_kZ^<[
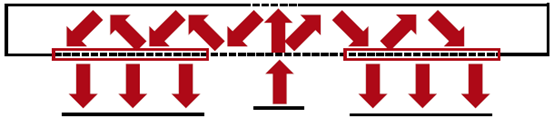
每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面:
6�AY(�/N8V �,T
zlW\?\ 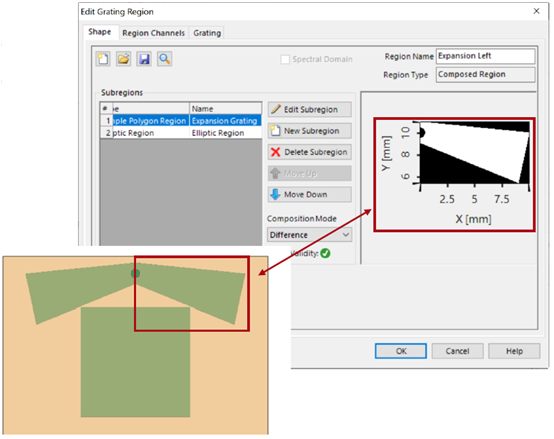 y_n4Y[4�g +3zQ�"lLD^ 设计&分析工具 �YV|_��y:-
VirtualLab Fusion提供了一系列的工具来帮助
光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。
g�7hI9(8�+ - 光导布局设计工具:
,|�VLO�Y�^ 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。
mCg^�Y)Q� - k域布局工具。
z)^.ai,:0 分析你的设计的耦合条件。
H��#YI7l2� - 尺寸和光栅分析工具。
y�SiZ�@i4� 检测您的系统中的足迹,以确定 你的区域的大小和形状。
r`Fs"n#^-4 oV�He<�zE. 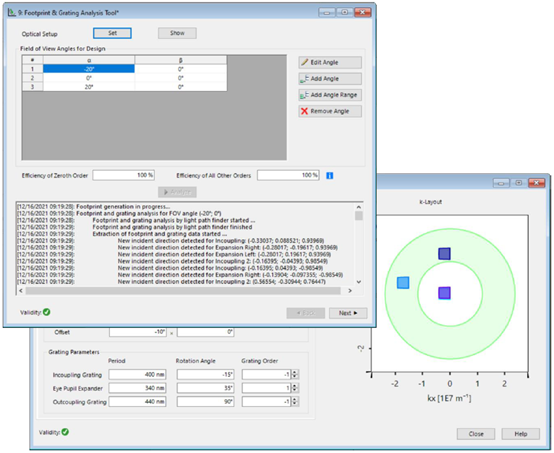 �ZLKbF9lo sj/�k';#�g 总结-元件 )A�DI[�+KW
$X� Uck��[
 ju[y-�am$/ Q~wS�2f`�)
 ���s�=jH1^ %2I>-�0�]B 结果:系统中的光线 w$iPFZ�C'� f�!Y�lYk5�
只有光线照射到 "眼盒"(摄像机
探测器)上:
~P�y�S;L} hVB�(*WA^D 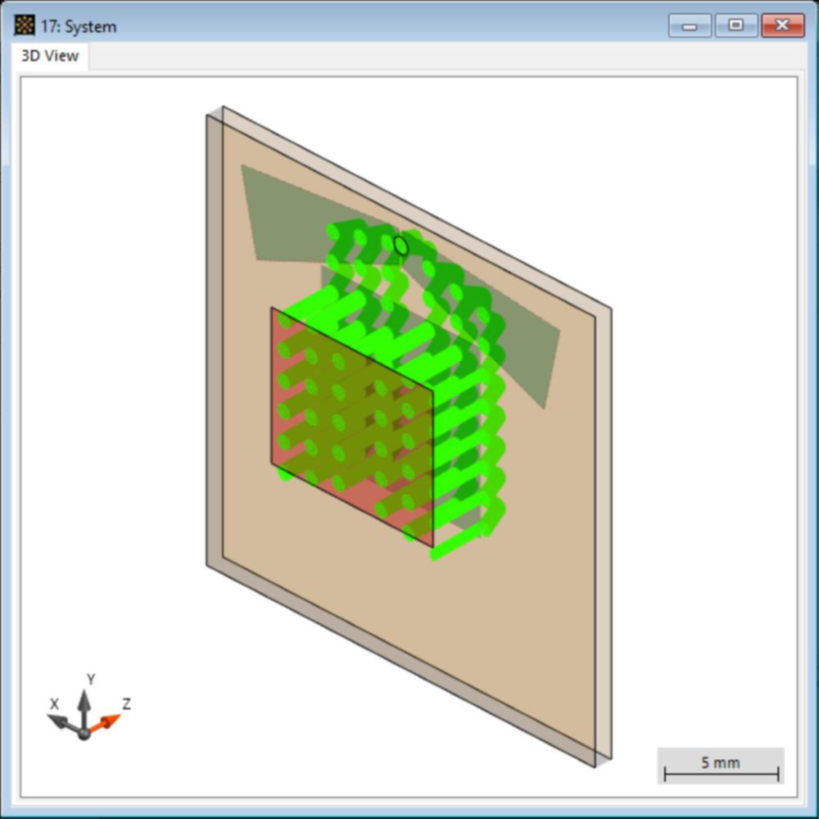 sDg1n�Kw(� \ Qx%�7�6�
所有在光导内传播的光线:
tpA-IL?KQw 1Qm�OUw}yj 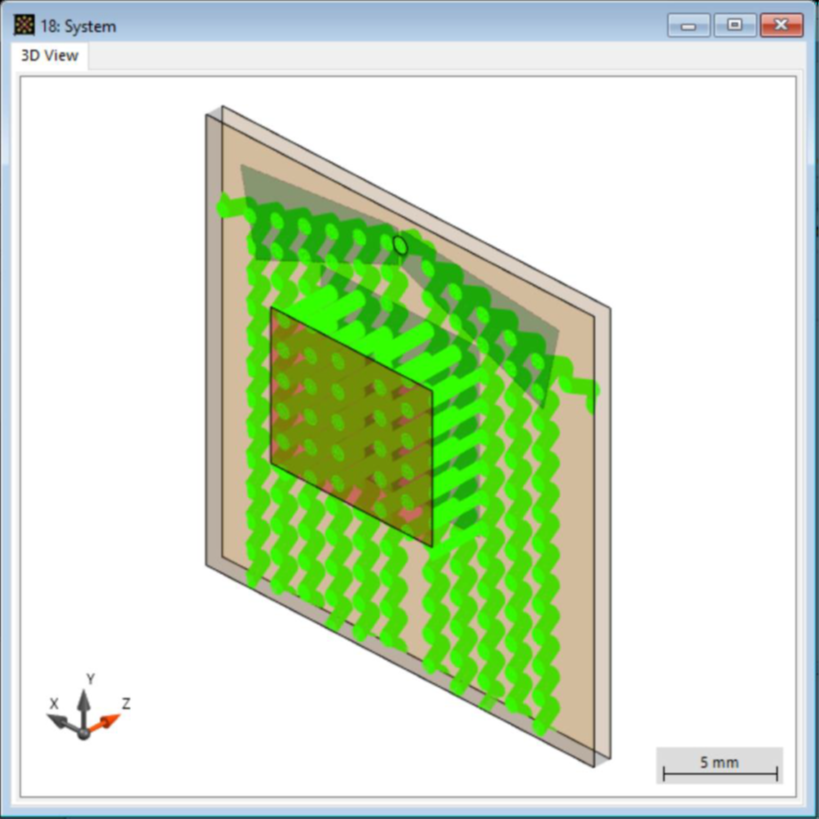 =EYgc��k;) -U$;\1-�-�
FOV:0°×0°
zTM�LE~�w Y&,}q_Z:�� 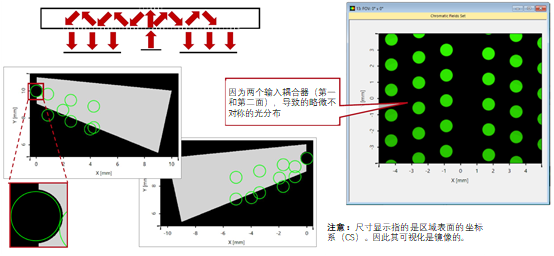 J^#g?RHN>m ,!^c`_Q\>@
FOV:−20°×0°
DS�%]�7,g] ��t D�
8l0 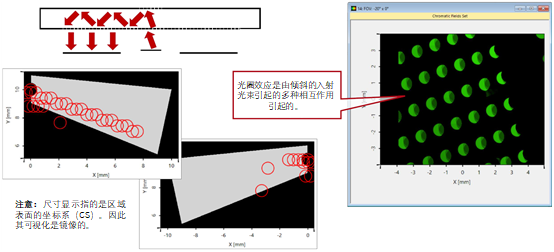 _\k?uUo&,^ �F~rl�24F�
FOV:20°×0°
&�gT@oS{ ^.@%n1I"5y 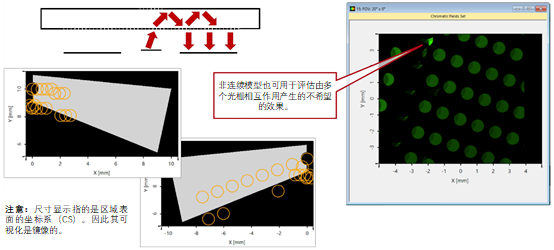 �V+lS�\�E. �#=)>,6Z�w VirtualLab Fusion技术 `I�BNBJy�
��(m ���Yi