-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-26
- 在线时间1989小时
-
-
访问TA的空间加好友用道具

|
《VirtualLab Fusion高速物理光学软件中文手册》(精装版) G�kOZ��=ej 《VirtualLab Fusion高速物理光学软件-中文手册》详细地介绍了用户界面,包括用户界面的结构、通用控键的使用、全局选项对话框、编程等。在IV库里如何建立库对话框,类目录的应用。而在创建光学系统中,本书详细讲解了如何进行光学设置、参数运行,以及局部线性光栅近似结果(LLGA)生成器、LUT结果发生器、会话编辑器。接下来的光源这一章节,本书细致入微地阐述了产生光场的基本概念、基本光源模型、部分光源相干模型、存储完整的光场、光谱发生器的等注解。 y'$���R�e 精装版是《VirtualLab Fusion高速物理光学软件中文手册》的硬壳版本,内容保持不变。 yYdow�.b!� �� �S2;u!f 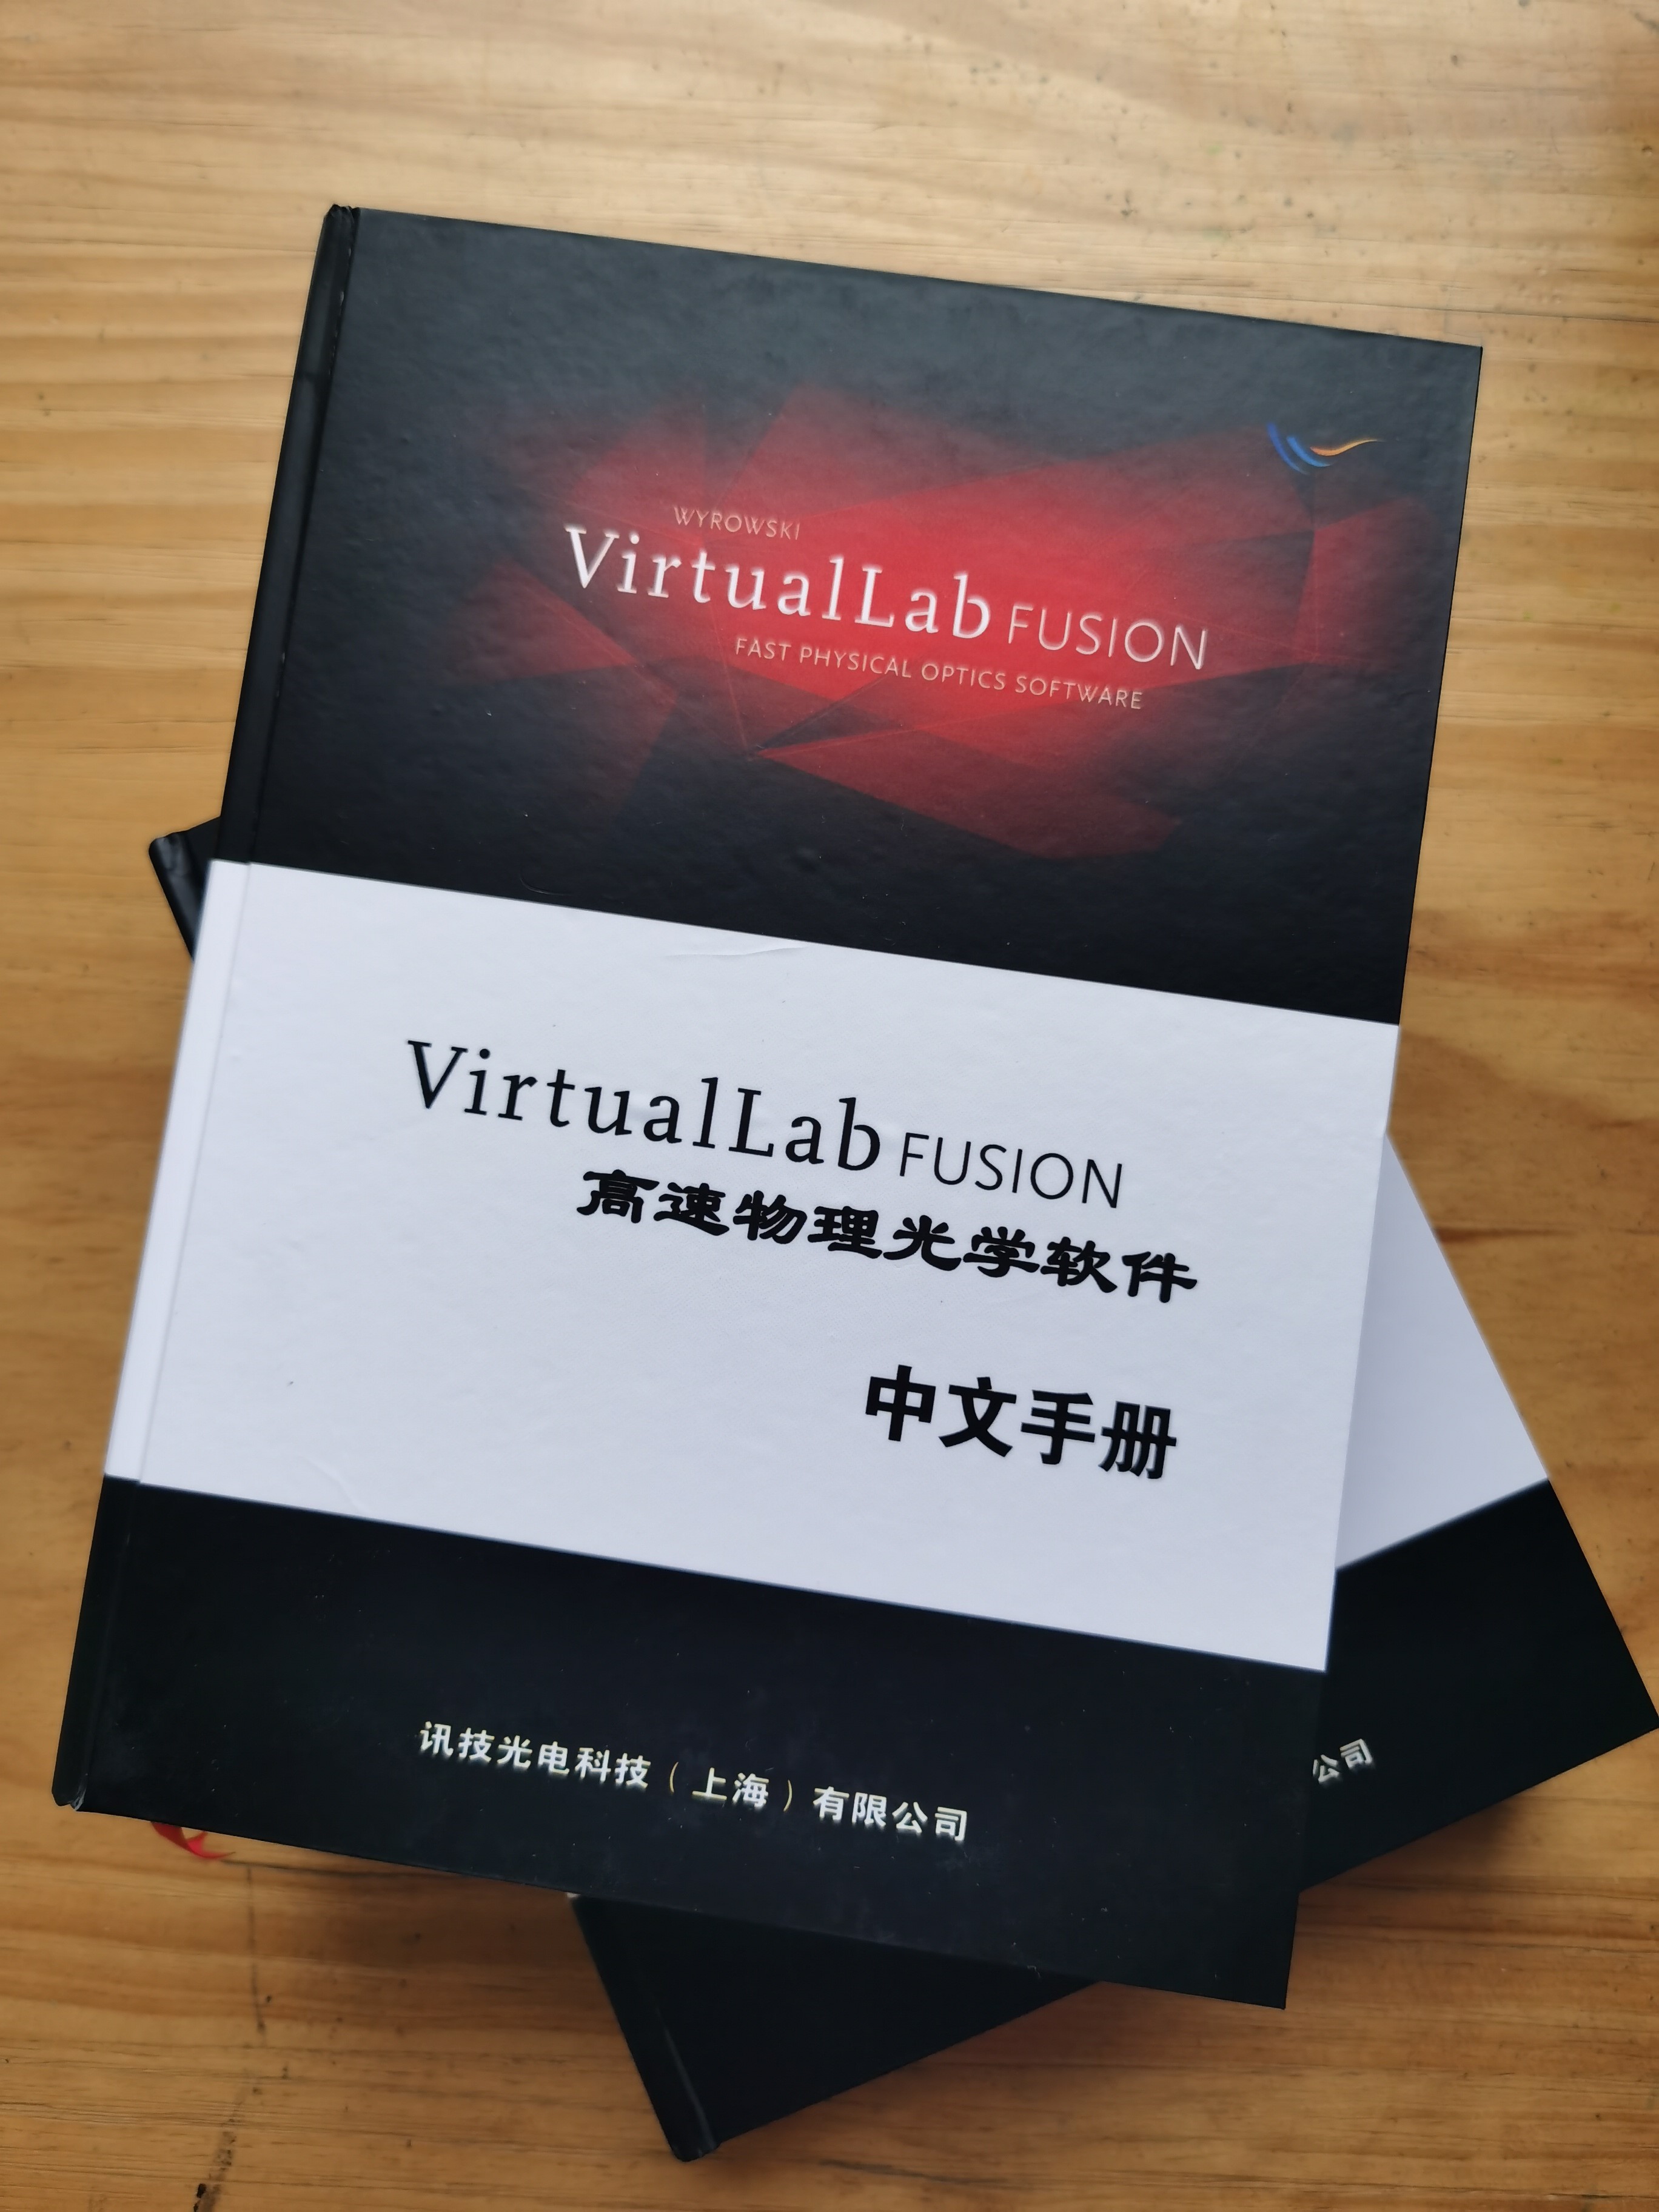 !HV�<2q(�)  dH5 Go9`~R
j�DWmI%�Y. VirtualLab Fusion入门与进阶实用教程 q(Q$lRj/I-
前言 �5�$5�8��z
'�<Fr}��Cn 现代光学系统包含了不同类型的光学元件,如折射、衍射、微透镜阵列、光栅以及全息和自由曲面等;元件尺寸的跨度可能从纳米量级到米量级。同时,系统的光源也可能是不同的类型,如连续光源或脉冲光源、相干或部分相干光源等。有效的光学模拟需要对复杂光学系统中的光源及光学元件精确建模,从而实现各种光学效应的仿真再现,如干涉、衍射、相干、偏振以及矢量效应等。 IqA'V�z,lL �?:sk� [f6 现代光学建模技术包含了几何光学和物理光学两大领域,几何光学以费马原理为基础,通过折反定律来进行光线追迹,能够快速实现整个系统地仿真,但忽略了衍射和矢量等波动光学效应;物理光学通常以求解麦克斯韦方程组为主,如使用FDTD或者FEM等通用的全局麦克斯韦仿真求解器对整个系统进行求解,从而获得完整的电磁场信息,但由于计算量大而无法对整个复杂系统进行仿真。 G�!G�]�*p5 6Z}8"VJr { 为了满足现代光学系统的建模需求,德国耶拿大学Prof. Wyrowski Frank开发了高速物理光学仿真软件——VirtualLab Fusion,其集成了从几何光学到物理光学的各种建模技术,如几何光学算子、平面波角谱法、瑞丽索墨菲算子、薄元近似和傅里叶模态法等,既能够使用第二代场追迹或经典场追迹,从物理光学角度进行快速地仿真;也可以使用传统的光线追迹,对系统进行分析。在VirtualLab中,我们根据场追迹的概念将系统分解成不同的区域,并选择合适的麦克斯韦仿真求解器(建模技术)进行求解,之后通过序列或非序列方式将各个区域连接起来,从而达到对整个系统中求解麦克斯韦方程组的效果,以获得完整的电磁场信息。另外,在7.3版本中我们引入了多种傅里叶变换算法,如经典的快速傅里叶变换、半解析傅里叶变换以及几何傅里叶变换以实现不同类型光场在实际域与频率域间的快速转换,这也进一步提高了模拟的效率。 o_i� �N(�K :637MD>5lO 目前,VirtualLab Fusion的光场追迹概念正在被越来越多的高校、研究所以及企业所接受,为了满足越来越多用户地学习需求,讯技特推出了《VirtualLab Fusion入门与进阶实用教程》书籍,书中既包含了建模理论的介绍,又包含了大量逐步讲解的实用案例,包罗了光学成像、激光传输、光学测量以及光束整形等领域。 s*g`| E{M (C3:_cM��5 期望通过此书,能够帮助用户快速地学习和掌握VirtualLab Fusion软件,享受其为光学建模和仿真所带来的便利与乐趣。 ;4MC�/Q�/
A$�7�j B4� s�B~�|V
< 感谢讯技的工程师们在此书的编撰过程中所付出的努力,由于时间有限,书中难免会有不足之处,还请各位同行及用户不吝指正。书中自带光盘中有软件试用安装程序及各章的案例,有兴趣读者可依次深入研究,若有任何问题,可随时与我们联系。 e+�TSj�m�� 9�I|D"zX�n 目 录 |ee A�>z"I
M:5K4$>�Kx 第一章 VirtualLab Fusion理论基础 1 �`K%f"��by 1.1 几何光学和光线追迹 1 *!m�\%*y�{ 1.2 物理光学和光场追迹 1 'vP"&�l�rn 1.2.1 统一场追迹 3 hFQ*�5�0n} 1.2.2 第二代场追迹 6 �x�\i+MVR- 第二章 VirtualLab Fusion安装与更新 10 B7� �#O�>a 2.1 VirtualLab 版本说明及系统配置要求 10 �p.ks
�jD 2.2 VirtualLab安装与更新 11 �S/2lK*��F 2.3 安装过程中可能遇到的问题 18 �Q�o5yf�dR 2.4 Windows高级系统设置推荐 22 +~7�x+�6�E 2.5 C2V文件导出和V2C文件导入 23 �p0|PVn.^h 第三章 VirtualLab Fusion快速入门 26 ,6EFJ�Vu
\ 3.1 VLF图形用户界面介绍 26 x�@p1(V�. 3.2 光源 30 9O��S~;9YR 3.2.1 基本参数(Basic Parameters) 31 Y�9�SaYS�X 3.2.2 光谱参数(Spectral Parameters) 33 Cl�o}kdkd_ 3.2.3 空间参数(Spatial Parameters) 35 nu�6p{_M 3.2.4 偏振(Polarization) 37 %(X^GL�� 3.2.5 模式选择(Mode Selection) 38 �3nbTK��3, 3.2.6 采样(Sampling) 39 �!r#36k�O� 3.2.7 光线选择(Ray Selection) 40 2��Kmn�t(> 3.3 光学元件 41 '44I}[c�A/ 3.3.1 真实光学元件编辑对话框 41 SR$?pJh D% 3.3.2 球透镜(Spherical Lens) 44 P-_2��IZiz 3.3.3 衍射光学元件(Diffractive Optical Element) 45 }�~+q �S�` 3.3.4 单光学界面(Single Optical Interface) 46 U&'Xs��z� 3.3.5 光学界面序列(Optical Interface Sequence) 46 =�e"RE/q2 3.3.6 其它类型光学元件 48 x,fX� �mgE 3.4 探测器 48 tJa*(%Z?f 3.4.1 探测器通用界面 48 )4;$;�a1� 3.4.2 光路图内的探测器 50 ��$��fhR1A 3.4.3 谐波场和谐波场集探测器 52 u�$Wv*;TT% 3.4.4 数值阵列探测器 52 ds�G�:DS`q 3.5 分析器 53 �+Y�_�]<�� 3.6 计算器 54 �+UX~TT�:� 3.7 元件的位置和方向 54 +=Y$v2BZA3 3.7.1 光路元件 55 KL�pF��W�} 3.7.2 元件位置的定义 55 w�lEmy.�)H 3.7.3 位置和方向确定规则 56 �(
d1ho=�� 3.7.4 方向与位置的坐标系统 56 6sQY)F7p�� 3.7.5 输出通道的方向 57 L$3{L"/ � 3.7.6 输出通道的自动方向 57 j�V.�9d@EC 3.7.7 坐标断点元件 58 ]^6r7nfR6| 3.7.8 位置和方向设置 58 �a�i]�KH7� 3.7.9 光路视图(定位) 60 !F�08F>@D� 3.7.10 角度定义 61 �j\\uW)ibG 3.7.11 基本位置/方向与独立位置/方向的对比:移动 63 ��1���uJpn 3.7.12 基本位置/方向与独立位置/方向的对比:倾斜 64 W5(.�H�ub} 3.8 光路图(Light Path Diagram) 64 Q-��}�cB� 3.8.1 新建光路图 64 u�|s�d�Q� 3.8.2 生成光路视图&光路编辑窗口 65 HX�P/2&|JY 3.8.3 光路视图 66 �/�pt����G 3.8.4 光路编辑器 67 (r-8*�)Qh8 3.9 三种模拟引擎 70 v��VF�T0_� 3.9.1 球透镜聚焦系统 70 IW�T�
�-)+ 3.9.2 三种引擎结果对比 71
D�}/nE>* 3.10 参数运行(Parameter Run) 73 n%d7`?tm4� 3.10.1 创建参数运行 73 S^7u��`�- 3.10.2 参数指定界面 73 �|H'wDw��8 3.10.3 使用模式 74 Kwo0%2Onkd 3.10.4 探测器指定界面 75 �Is(ZVI��� 3.10.5 结果界面 75 4Jk[�X>I~� 3.10.6 合并输出 76 ����V`_)H� 3.10.7 并行化和数据量 76 vxk~(�3]<) 3.11 参数优化(Parameter Optimization) 76 b" kL)DL1L 3.11.1 创建参数优化 77 ��2!n��z>K 3.11.2 参数指定界面 77 =G��L^tAUJ 3.11.3 探测器指定界面 78 X8 ��A$&� 3.11.4 参数约束窗口 78 _m#�P\�f'p 3.11.5 通用设置窗口 78 6�Z�mz�o,{ 3.11.6 结果界面 79 4p&YhV7j)o 3.12 参数优化和参数运行的应用 79 ,H��@�� x. 第四章 光学成像系统 96 *d}{7U�My# 4.1 慧差的模拟 96 blmY���=/] 4.1.1 慧差概念 96 /�Mb�WS(RT 4.1.2 泽尼克多项式与塞德尔像差 96 vPET'Bf(YV 4.1.3 慧差的模拟 97 ;ed�t["E�u 4.2 F/4施密特望远镜波动光学分析 100 "q7pkxE�uJ 4.2.1 模拟任务 100 [g@�.dr3t� 4.2.2 模型构建 100 _YA;Nd#%k� 4.3 双合消色差透镜优化设计 103 �!4}�Wp�. 4.3.1 模拟任务 104 Kj�6�@�= 4.3.2 模型构建 105 +|.6xC7��U 4.4 包含光栅元件的成像分析 109 g]PC6x�r38 4.4.1 系统描述 109 6G;t:�[H G 4.4.2 模型构建 110 :�Y[�?@/m4 4.5 高级PSF和MTF计算 117 <�*�+Y]=�� 4.5.1 模拟任务 118 VcO��RRUp� 4.5.2 模型构建 119 %!V=�noo 4.6 利用衍射透镜校正色差 124 Rsn�Fjf�b' 4.6.1 模拟任务 124 D)J'x�G_<O 4.6.2 模型构建 124 */�ok�]kX' 4.7 研究鬼像在准直系统中的影响 131 ^03M~�SNCj 4.7.1 模拟任务 131 VR��vX^w0 4.7.2 模型构建 132 1V;�m8)RF 第五章 激光系统 137 Zn�R�E:�= 5.1 光束传输 137 %P`|kP�W1� 5.1.1 利用物镜对激光二极管像散光束进行准直的分析 137 ~uweBp�~O 5.1.2 非球面透镜后的聚焦研究 145 Yp�6%
@c6\ 5.2 扫描系统 156 Q_FL8w9D~8 5.2.1 对使用非球面透镜的激光扫描系统进行性能分析 156 0T<DHP�Q1� 5.3 FS脉冲建模 176 4/QQX;�w�� 5.3.1 使用一个高数值孔径离轴抛物面反射镜对飞秒脉冲聚焦 177 K��ZI-/H�+ 5.4 晶体建模 182 �giu8EjzK 5.4.1 激光晶体中压力诱导的双折射 183 FS6I?q#tQ 第六章 光学测量 190 Ov|��U�ux 6.1 干涉仪模拟仿真 190 uf��XU���� 6.1.1 使用相干光的马赫-泽德干涉仪 190 F1�b~S�;lm 6.1.2 白光迈克尔逊干涉仪 202 5dEe�k7wnf 6.1.3 F-P干涉仪 220 Tu��M�D+^x 6.2 显微镜模拟仿真 228 ��j(`V&�S� 6.2.1 高数值孔径显微镜模拟仿真及研究 228 I.'�sK9\Zp 6.3 单色仪和光谱仪模拟仿真 239 �d>�jR��w 6.3.1 切尔尼-特纳单色仪—衍射效率分析 239 V>B*_J,�z. 6.3.2 切尔尼-特纳光谱仪—光谱分辨率及钠双谱线分析 250 Z�O��!)G � 第七章 光束整形 256 R���\>=}7� 7.1 折射光学 256 J��k=d5B�� 7.1.1 设计一个折射光束整形器以生成一个圆形高帽光 256 Fhbp,CX4p� 7.2 衍射光学 266 ?KXgG'��!! 7.2.1 规则分束器设计、结构生成及结构导出 266 �4e9'y�i�� 7.2.2 将高斯光束整形成Donut模式 283 =y1/�V'2E 7.3 扩散器 294 Y�)9]�I6n7 7.3.1 设计一个扩散器以生成一个INFOTEK标志 295 `�yWWX�.`� 7.3.2 设计一个线性扩散器以生成线性聚焦光场 300 H_+��!���. 7.4 应用单元阵列结构实现光束整形 307 Czt>?��8x` h&�6t.2�<e 7.4.1 应用棱镜/光栅/反射镜单元阵列对白光进行整形 307 ���=]h��PX ]x`I@vSf7R 定价:298元 5ofsJ�!�b' sp&)�1�?!M
uY*|b�D`6& 《VirtualLab Fusion物理光学实验教程》 Vv�5#{+eT; ���o0��Pc^ 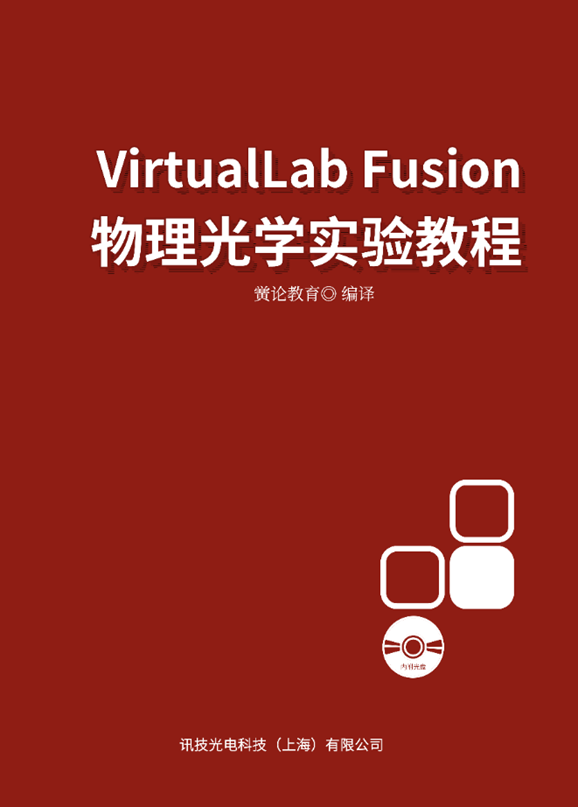 4
�n\dh<uY rd4\N2- 6 前言 ZH�W|P���� `DcZpd.�n� 在物理光学中,认为光是一种电磁波。在光的电磁场理论基础上,研究光在介质中的传播规律,如光的干涉、光的衍射、光的偏振等物理现象,进而研究这些规律和现象的应用。它是一门经典理论与近代技术相结合的应用性很强的课程。由于学习物理光学需要具备较强的数学理论功底,并且对于物理光学中的概念和相关物理现象很难把握,因此使用物理光学仿真平台搭建物理实验模型,可以帮助学生更好的理解相关实验内容和实验现象。 b�F{1�4F�$ �DeL7�s��U 现代光学建模技术包含了几何光学和物理光学两大领域,几何光学以费马原理为基础,通过折反定律来进行光线追迹,能够快速实现整个系统地仿真,但忽略了衍射和矢量等波动光学效应;物理光学通常以求解麦克斯韦方程组为主,如使用FDTD或者FEM等通用的全局麦克斯韦仿真求解器对整个系统进行求解,从而获得完整的电磁场信息,但由于计算量大而无法对整个复杂系统进行仿真。 |h7�5S.UY *kWr�F* )J 为了满足现代光学系统的建模需求,德国耶拿大学Prof. Wyrowski Frank开发了高速物理光学仿真软件——VirtualLab Fusion,它利用先进的计算机数值模拟技术将物理光学中众多具有复杂、抽象概念的实验,通过简单的流程图操作形式进行建模,将物理实验中不易得到的结果通过仿真展现出来,使得用户可以脱离复杂、烦琐的实验搭建过程,从而更加直观、方便的感受物理光学实验中的各种光学现象,帮助用户准确理解物理光学的核心内容。 ��4e5��5� w�`�F��4.e VirtualLab Fusion软件当中集成了从几何光学到物理光学的各种建模技术,如几何光学算子、平面波角谱法、瑞利索墨菲算子、薄元近似和傅里叶模态法等,既能够使用场追迹或经典场追迹,从物理光学角度进行快速地仿真;也可以使用传统的光线追迹,对系统进行分析。在VirtualLab中,我们根据场追迹的概念将系统分解成不同的区域,并选择合适的麦克斯韦仿真求解器(建模技术)进行求解,之后通过序列或非序列方式将各个区域连接起来,从而达到对整个系统中求解麦克斯韦方程组的效果,以获得完整的电磁场信息。另外,在软件中我们引入了多种傅里叶变换算法,如经典的快速傅里叶变换、半解析傅里叶变换以及几何傅里叶变换以实现不同类型光场在时间域与频率域间的快速转换,这也进一步提高了模拟的效率。 UX�N!�iU)� mtu`m�6Xix 目前,VirtualLab Fusion的光场追迹概念正在被越来越多的高校、研究所以及企业所接受,为了满足越来越多用户地学习需求,讯技特推出了《VirtualLab Fusion物理光学实验教程》书籍,书中既包含了物理光学理论的介绍,又包含了大量逐步讲解的实用案例,包罗了物理光学当中干涉、衍射、晶体、偏振及傅里叶光学等方面的基础物理实验的详细操作过程。 �z4[S��02s 期望通过此书,能够帮助用户更好的理解物理光学基础概念和实验现象,并且可以学习和掌握VirtualLab Fusion软件,享受其为光学建模和仿真所带来的便利与乐趣。 <j$�n7�#qk J#�t�Y$�PE 感谢讯技的工程师团队在此书的编撰过程中所付出的努力,由于时间有限,书中难免会有不足之处,还请各位同行及用户不吝指正。书中自带光盘中有软件试用安装程序及各章的案例,有兴趣读者可依次深入研究,若有任何问题,可随时与我们联系。 �97n@�H�L1 4�Js9��"<w 目录 kqie�|_��y 第一章 物理光学概念介绍 6 pX/,s#d�Y> 1.1 几何光学和光线追迹 6 -j���OCzp� 1.2 物理光学和光场追迹 6 �"�lJ�[H=\ 1.3 电场、磁场以及坡印廷矢量 8 Kv2�6�rY8Q 1.4 振幅、相位及实部和虚部 9 M,�nLPHg�K 1.5 振幅、相位与偏振 10 '�dTg\
Qv� 1.6菲涅尔公式 11 f�b||q�-E� 1.7 全反射 13 -H;p +XAY� 1.8倏逝波 13 $��V�LC�D� 第二章 光的干涉及干涉系统建模仿真 15 �p4-b���D_ 2.1 牛顿环模拟仿真 15 Q-LDFnOFwp 2.1.1 牛顿环反射系统预览 15 ]Y@ia]x�&P 2.1.2 光源-平面波 15 �X�#!oG)or 2.1.3 牛顿环参数 15 9e:}q��O5) 2.1.4 模拟仿真步骤 16 �s=x�Jc�LA 2.1.5总结 23 .^J7^�Ky,� 2.2 Fabry-Pérot标准具干涉 23 �HX]pcX^�K 2.2.1 F-P标准具系统预览 24 ;+/[<bvd" 2.2.2 光源-球面波 24 zxt&�o�T0Q 2.2.3 F-P标准具参数 24 ;\5^yDv[e 2.2.4 球透镜参数 25 0aS&!"o��! 2.2.5 模拟仿真步骤 26 (}C��%�g{8 2.2.6总结 38 %7*Y@�k-)o 2.3 斐索干涉仪 38 C�yw
�c�J� 2.3.1 斐索干涉仪系统预览 38 ihr�l!A5 2.3.2 光源-球面波 39 ��Dl�XthRM 2.3.3 准直透镜参数 39 �}4n?k'_s? 2.3.4 光束分束器参数 40 �4v�k��^= 2.3.5 参考面参数 40 #n_�uE�LE� 2.3.6 测试面参数 41 =<M7t��*�! 2.3.7 成像透镜 43 Td�AHw�
@( 2.3.8 模拟仿真步骤 43 yb(zy�Ge 2.3.9总结 53 ~!w()v�� n 2.4 杨氏双缝干涉 54 E"��P5�rT� 2.4.1 杨氏双缝干涉系统预览 54 !hJ%
:^ xL 2.4.2 光源-高斯波 54 3)J0f+M>dv 2.4.3 双缝-可编程元件 55 ;�|e�6Qc9� 2.4.4 模拟仿真步骤 55 2-3�|�0�<` 2.4.5总结 59 �L8FLHT+R- 2.5 剪切干涉仪 59 @fH?y Z�=> 2.5.1 入射面基本参数 60 ){.J�`X5r 2.5.2 准直扩束基本参数 60 �Y�C
uu�j$ 2.5.3 剪切平板基本参数 61 ?*~Pgh >uL 2.5.4 模拟仿真步骤 61 �kt�r l|� 2.5.5 总结 69 �n�./�onv 2.6 马赫-曾德尔干涉仪 70 &�@dW����d 2.6.1 马赫-曾德尔干涉仪系统预览 70 �W~1M��eAI 2.6.2 光源基本参数 70
W�*�xz 0 2.6.3 扩束器参数 71 /Nh:O���� 2.6.4 相位延迟元件 71 �k�X�q*Jq� 2.6.5 球透镜基本参数 72 �ms%�Ot:uA 2.6.6 模拟仿真步骤 73 2_x~y|<�9 2.6.7 总结 82 �hk�O)q|1 2.7 迈克尔逊干涉仪 83 U�-$ B"w& 2.7.1 迈克尔逊干涉仪预览 83 %��DQ.f*%� 2.7.2 光源-高斯光 83 #�]y�b;��L 2.7.3 分束器元件参数 84 �a?�I�L6$z 2.7.4 反射镜基本参数 84 ��psg}sl/ 2.7.5 模拟仿真步骤 85 ZR3x�;$I~4 2.7.6 总结 92 Xj�al6e)[ 第三章 光的衍射及衍射系统建模仿真 93 (��\si/�&� 3.1 单缝衍射 93 �43mV~Oj 3.1.1 光源类型—平面波 93 ZcX��qH7`r 3.1.2 单缝基本参数 94 p[Q��F3)9F 3.1.3 模拟仿真步骤 94 [1Dg�_�>lz 3.1.4总结 100 _J51��:p�i 3.2矩孔衍射 100 U�+!H/R)�( 3.2.1 光源模型—平面波 101 �uW&P�1�'X 3.2.2 矩孔基本参数 101 ; b2)�WM:� 3.2.3 模拟仿真步骤 102 �l�rSo@J�Q 3.2.4总结 105 ��S�?�}@2[ 3.3双缝衍射及四缝衍射 106 Uv6#d":�f; 3.3.1双缝衍射 106
"�)U`Wgx 3.3.3双缝参数 107 `j59�MS�uK 3.3.4 模拟仿真步骤 107 \j�d�p��L1 3.3.5总结 115 wR;��_�x x 3.4四缝衍射 115 W"m��kNqH� 3.4.1四缝衍射原理图 115 W3�9R)s�ra 3.4.2光源模型-平面波 115 #]�ii/Et#x 3.4.3四缝参数 116 j.��GpJ�Dq 3.4.4 模拟仿真步骤 116 c7j�ft|�4S 3.4.5总结 122 -�v9V�/LJ� 3.5泊松亮斑 123 LB1�.�N!q1 3.5.1光源-高斯波 123 H��~c+L'�= 3.5.2圆孔参数 124 (�U/�xp�j} 3.5.3模拟仿真步骤 124 E�d|�7E_v� 3.5.4参数扫描 128 /q��%TjQ}F 3.5.5总结 131 "���[=Ee[/ 3.6菲涅尔波带片 131 �cI3�uH1;# 3.6.1光源-平面波 131 nTS�G�cMI� 3.6.2圆孔参数 132 B@���]( , 3.6.3模拟仿真步骤 133 S:��] w@�$ 3.6.4参数扫描 136 l_LfV�ON 3.6.5总结 137 �t�-S�G�G{ 3.7闪耀光栅 137 S�8�" �h9| 3.7.1模拟仿真步骤 138 SZ�-%��0z 3.7.2参数扫描 146 !+cRtCaA:: 3.7.3总结 150 ��n�Tj�Q4y 第四章 光的偏振和晶体光学 151 (�jCE&'?�} 4.1偏振光的介绍及偏振态的描述 151 \z8T�Yx�@� 4.1.1偏振光的介绍 151 p�/WEQ�2�� 4.1.2偏振态的描述 151 s&vOwPm��V 4.1.3线偏振光、径向偏振光和角向偏振光的建模 152 �~�K�^Z��4 4.2偏振光的生成及马吕斯定律 163 tk�WWR%c" 4.2.1偏振光的生成 163 Y��3[<���� 4.2.2马吕斯定律 163 7,|-%!p[�� 4.3偏振光的琼斯矢量表示及偏振转换 167 M�C3XGnT#5 4.3.1偏振光的琼斯矢量表示 167 �!.iA^D//] 4.3.2偏振器件的琼斯矢量表示 168 �mxjY��-Kq 4.3.3偏振变换 168 n$}c�+1
�� 4.4单轴晶体的离散效应 177 9��4W9P't� 4.4.1原理介绍 177 2o/}GIK��j 4.4.2模拟仿真 178 p`{9kH1me 4.5单轴晶体会聚偏振光的干涉 186 k�aUH#;c>_ 4.5.1模拟仿真 186 TH�K)G2
= 4.6双轴晶体的锥形折射效应 192 ��C�s%'Af� 4.6.1模拟仿真 192 �xJ%�b<y{@ 4.7总结 199 \�VPU)�� 第五章 傅里叶光学及全息光学 200
4MRHz{`wa 5.1傅里叶光学 200 �%��Q}�#x 5.1.1简介 200 g�}'� "&Y� 5.1.2傅里叶透镜 201 2N(c&Dzkh` 5.1.3傅里叶变换性质 201 >'Nrvy%&�0 5.1.4透镜的成像性质 203 ��a�&�ZH�� 5.1.5透镜傅里叶变换性质的模拟仿真 204 x���g�J2W_ 5.2全息光学 208 �~&�k1P:#R 5.2.1 全息照片的记录 208 ep[��7#\}5 5.2.2 全息照片的再现 209 R^dAw�t`.D 5.2.3实验装置图和参数 210 rMp���b� 5.2.4模拟仿真 211 j/wNPB/N�M 5.2.5总结 227 �I�k=KEOz 5.3阿贝成像系统 227 yXrFH@3�� 5.3.1阿贝成像简介 227 s<z�{�(a� 5.3.2阿贝-波特实验 228 |!I#����T 5.3.3阿贝成像系统 229 `E�U=�u_N� 5.3.4模拟仿真 231 S! ,.#e(Y 5.3.5总结 238 \8�F��e56 5.4 4f滤波系统 238 c�tdV4%^�{ 5.4.1 简介 238 jbC7U9�t�7 5.4.2光学系统模拟仿真 239 8�!me�$k�& 5.4.3总结 246 �sP5PYNspA 定价:188元有兴趣可以扫码加微联系 Y.F:1<FAtf
|


