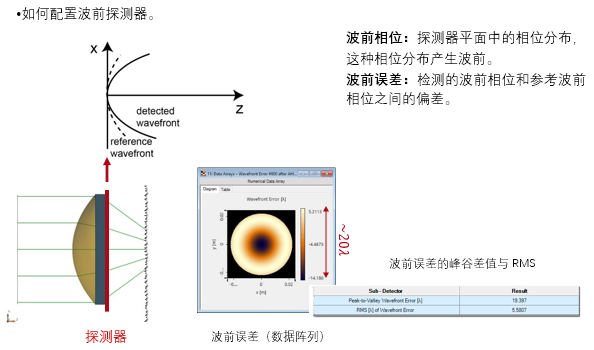
=h-E�N�_�[ 波前误差定义为参考波前相位(一个恒定相位或球形相位)与
光学系统的检测波前相位之间的差值。 它是评价
光学系统质量的一个非常重要的
标准,同时也可用作
参数优化的评价函数。在VirtualLab Fusion中,用户可以使用特定的
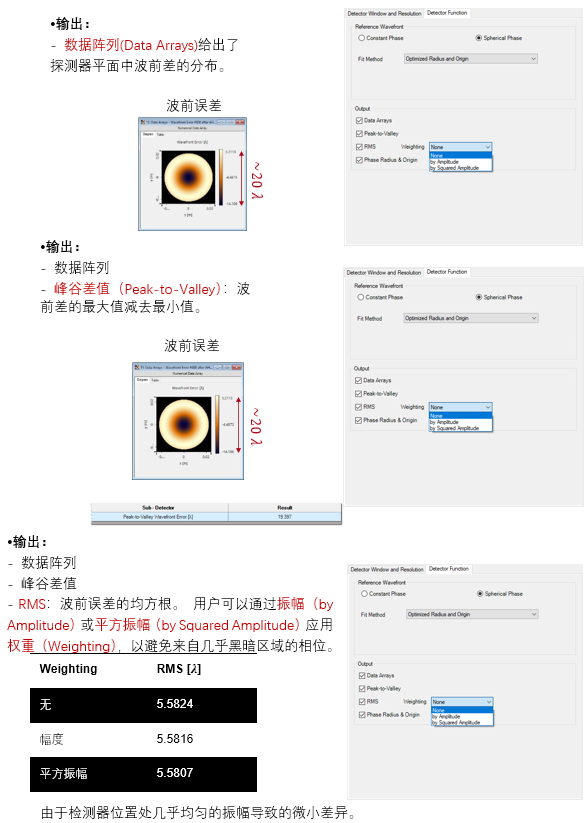
探测器检测此类误差。 此用例说明了如何在VirtualLab Fusion中配置波前误差探测器。
v0)Y,hW� 1��PdG1�'� 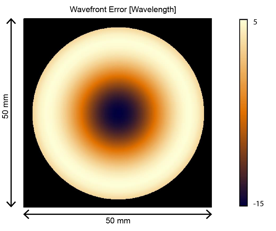 >@ 8'C�"F� 建模任务 Q}B]b-c�+E r4iN�X+h?V J ��Y8Rk�=
 +0%r@hTv&> 系统构建 Bcv{Y\x;ko ;AOLbmb)H4
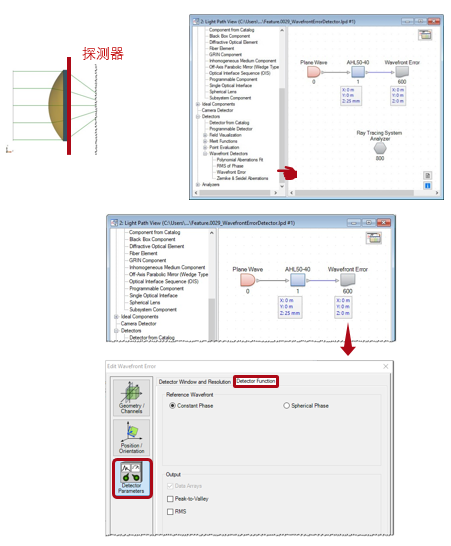
出于说明目的,我们使用光学系统,其包括一个平面波,一个
非球面透镜和波前误差探测器。
E�L3X��8�H 5Q8 H8!^�
 o#wly%i�')
探测器功能:参考波前
ZXb{-b?�[` �U'�"� #jT QjSWl,{
$D 参考波前可以是
w#A\(z%;x� •恒定相位(Constant Phase)产生平面参考波前。
^\B4]'+�^j •球形相位(Spherical Phase)产生球形参考波前,其半径和原点可由用户设置或通过VirtualLab优化获得。
eJ45:]_%I@ \)u��A:v 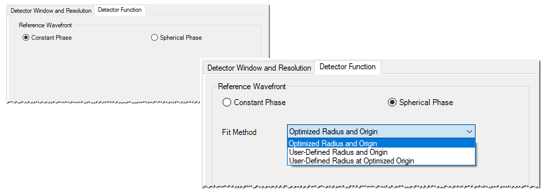 |T"vF`Kr(> ��Jb*QlsGd 结果:恒定与球形参考 ��OV;�V�sF 9X�g7=(�#
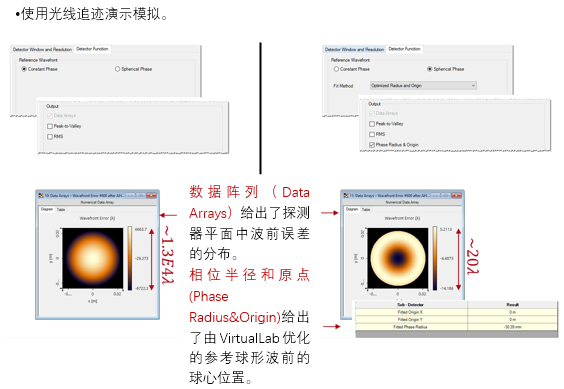 �rM= :{ �� 模拟结果:恒定V.S. 球形 "�0�PsCr}! �S"�G�(�_%
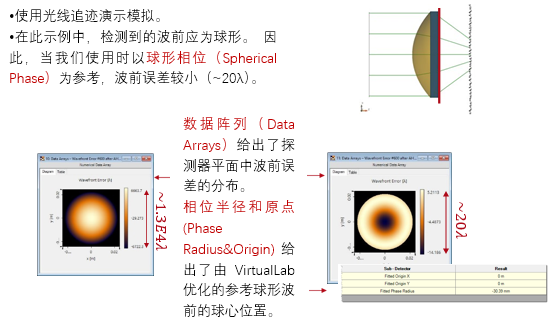 z~`X4S�egw 球形相位:拟合方法 B$2GEg]Ri YL|)`m0-^5
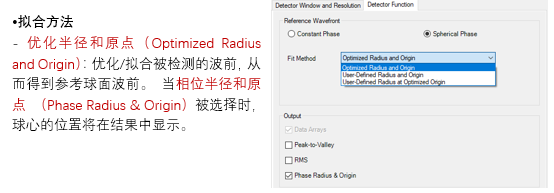 [5I�b��R9_
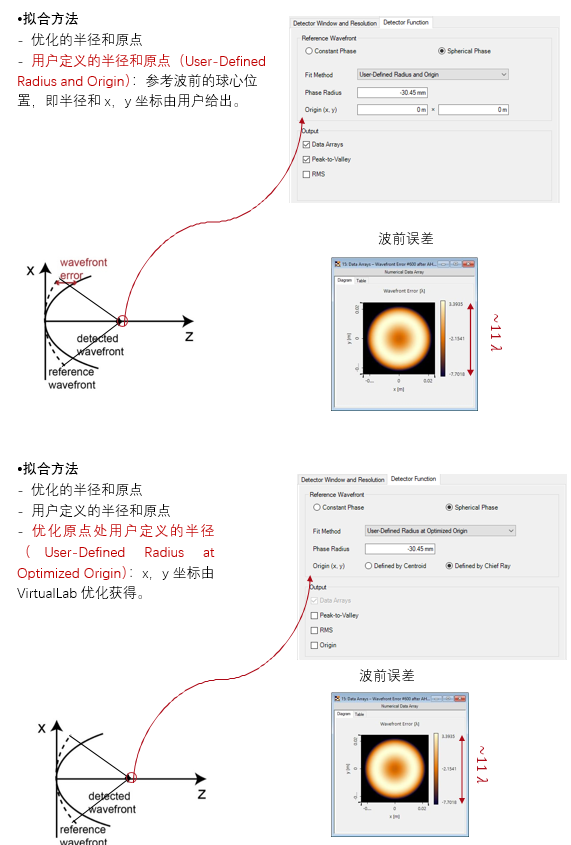 ELnUpmv�\ /L�r`Aka5� 探测器功能:输出 +i!H��MyM� !`Kg&t [&V
 H:hM(m0�?q


