rLfhm
Ds%u 在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的
视场(FOV)等
参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的
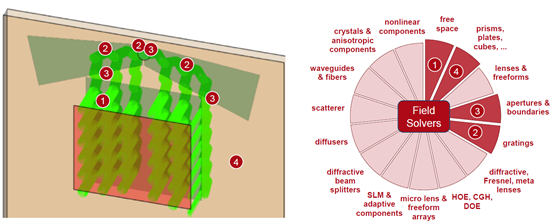
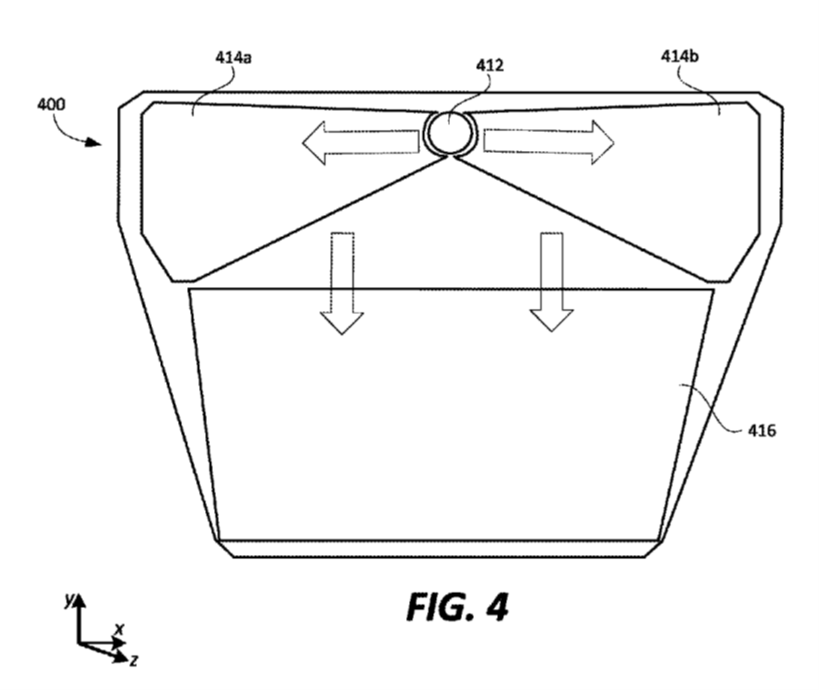
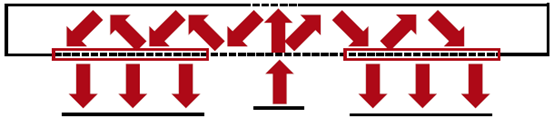
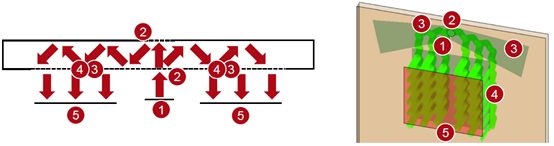
系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份
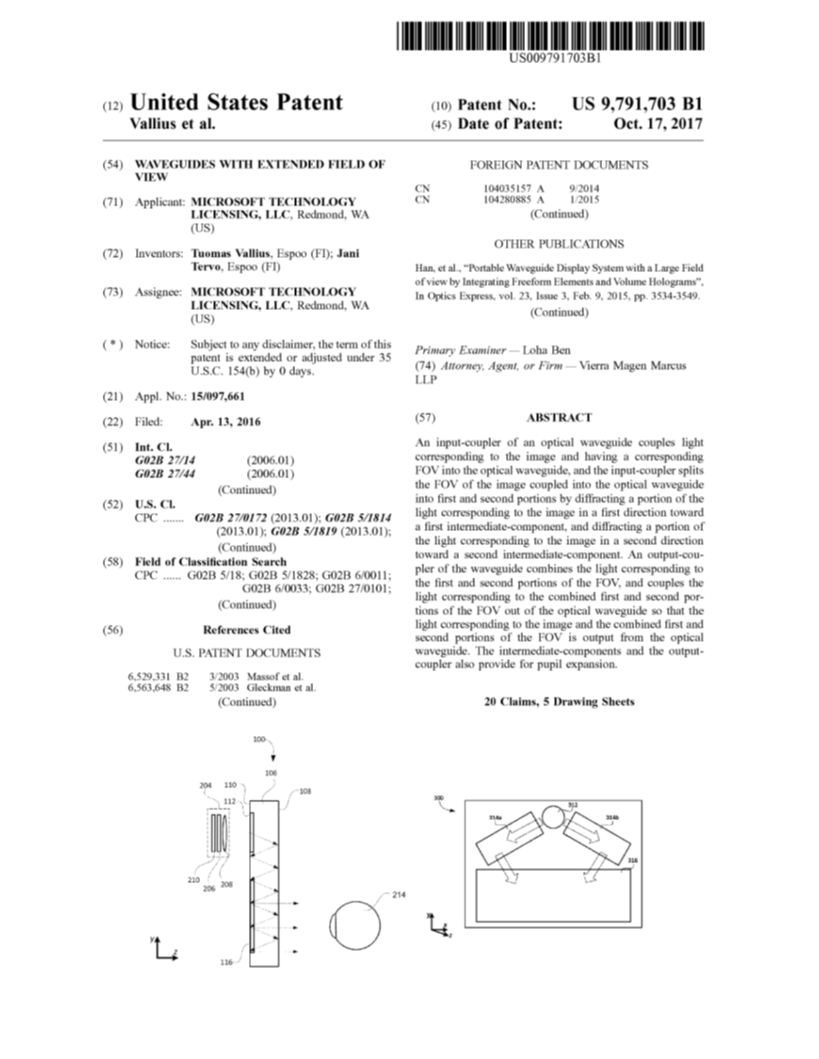
文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。
oiS>:de%tc >;�;tX3�(� 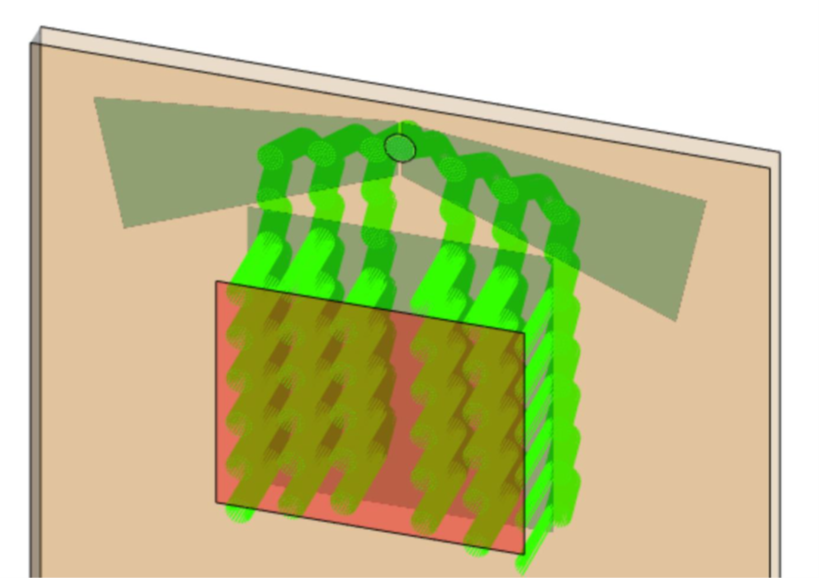 ^uy�2qO4Yw mN9U�y�z5G 建模任务:基于专利US9791703B1的方法 t[.wx�.y&0
d/Z��2��58
 2�[*�r9%�W
 �#�xopJaY 任务描述 V@(7K����0
#]�@<YKoV{
 l^F%fI�Rp) l� u^fK��Q 光导元件 �3]X9��� z
�2|��1s!Q
 ;I�#S m;� RRNoX����}
有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的
光栅结构,作为入射器、出射器和扩瞳器发挥作用。
v� ���GF<� ~[Ct�s�CiQ 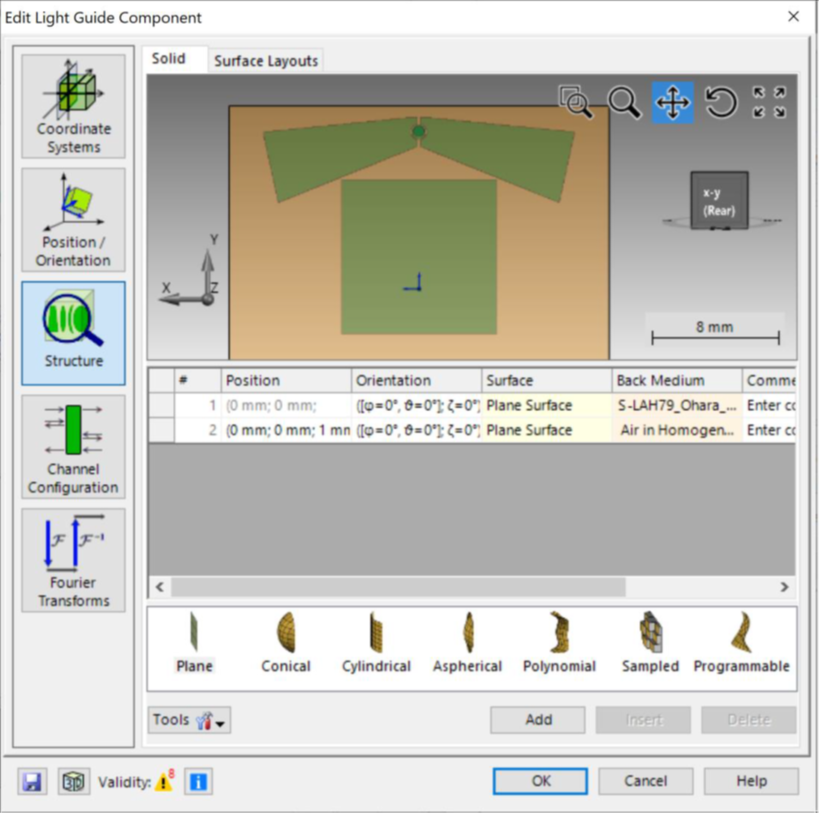 E�/MN�z}+� �JVORz-uBs 输入耦合和输出耦合的光栅区域 iZVMDJ?(Z]
�2�nQrCdRC
 H9["ZR�L,Q H�8ws6}��C
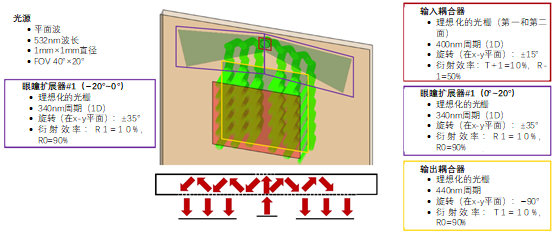
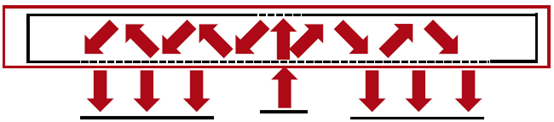
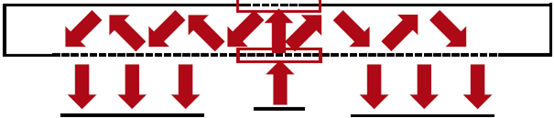
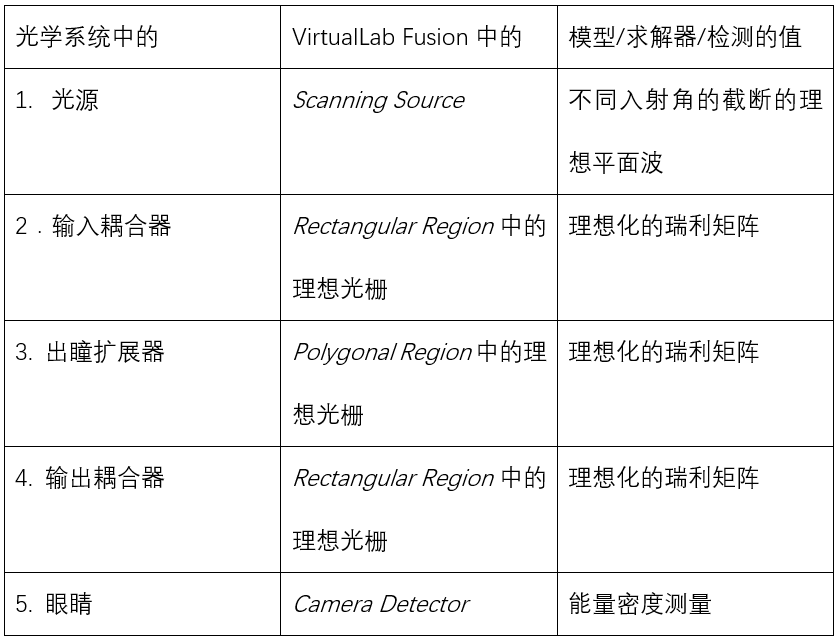
为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。
b�83_��_i� 为了重新组合和耦合
光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。
D{](5�?$`| M�=�!RJ%6f 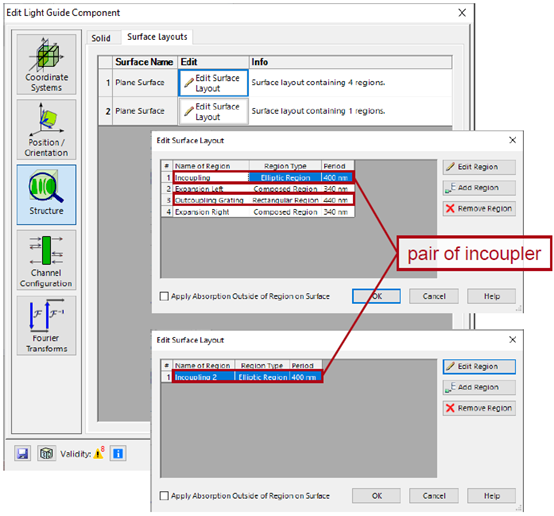 $=�c79Al�( %��("Bq"Q8 出瞳扩展器(EPE)区域 t ��._PS3�
)�m�-l&U�K
 ;9��{x""� 86^xq#+�Uw
每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面:
Rv)!p~V8�� ;?�y*@�*2u 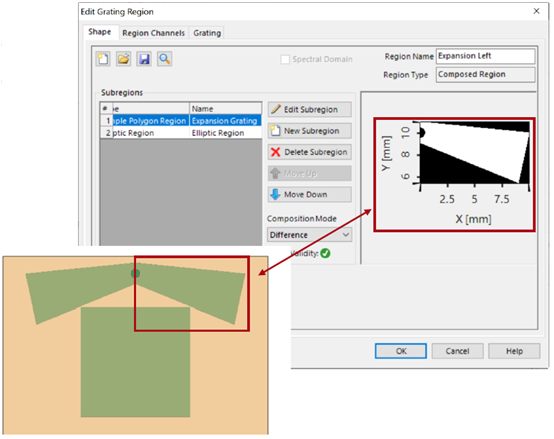 �7�I6bZ;}d �[Z5Lg��g& 设计&分析工具 +��G!N@O
VirtualLab Fusion提供了一系列的工具来帮助
光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。
�!*0\Yi�,6 - 光导布局设计工具:
�Y=oj0(Q*� 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。
Sv7_-#SW<( - k域布局工具。
LWB"�}#vt 分析你的设计的耦合条件。
CWVCYm@!kz - 尺寸和光栅分析工具。
w>IYrSaa�> 检测您的系统中的足迹,以确定 你的区域的大小和形状。
1�$��q>��\ ICD(��#��m 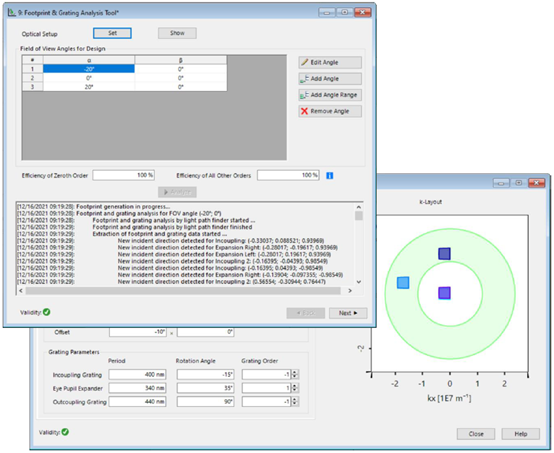 gzK�"'�4` VWlOMqL995 总结-元件 �EBY=ccGE{
IX�7|_c�i�
 o@`&�
h}
$ K)Nb�l^6x�
 DRo@gYDn� >�-��Qg4%m 结果:系统中的光线 oh �'\,zpL �\(a9�rZ�9
只有光线照射到 "眼盒"(摄像机
探测器)上:
\8uP�H�f�_ :<OInKE>Cx 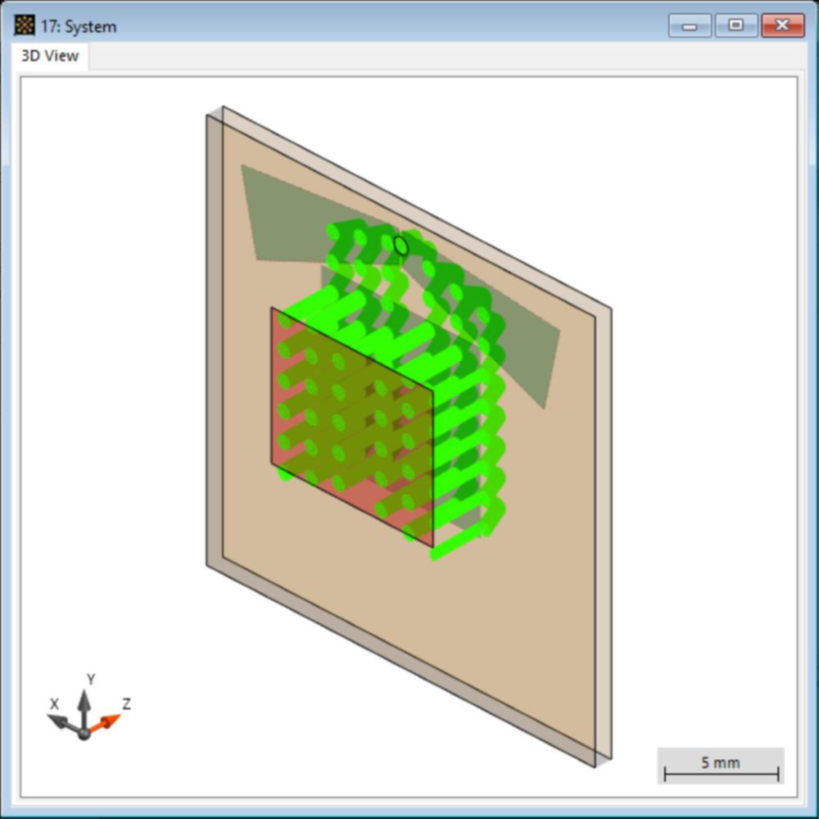 zX�-�6]j�; .�wrNRU7�s
所有在光导内传播的光线:
y)W.�x��R� gY]�,
(*v 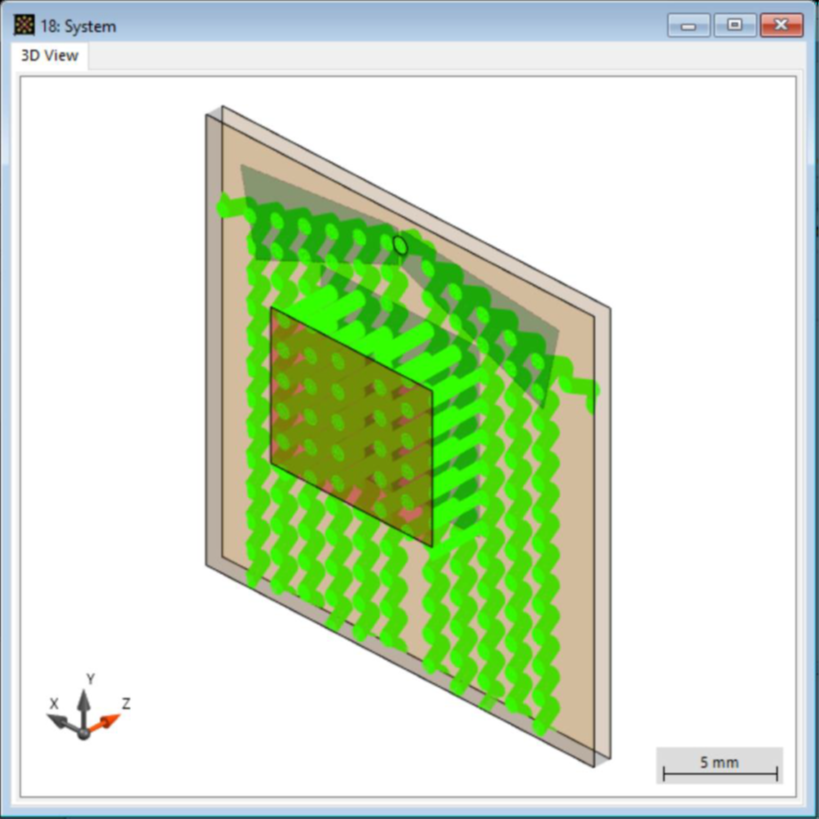 <}�R�U37,W ()}B]���?�
FOV:0°×0°
8�c�m,��G Ve,�_;<F]S 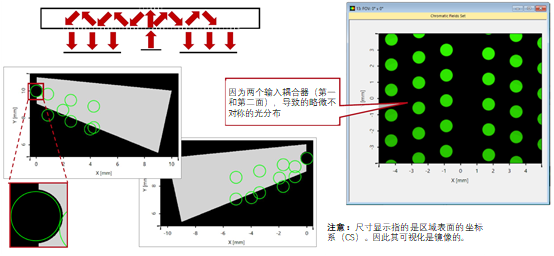 s D��]��W/ �*v'&i) J
FOV:−20°×0°
H!�Y`��?Rc rO%�
�|PRP 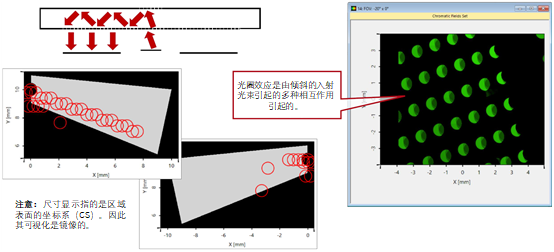 //G�5l�W/* +igFI�oHTM
FOV:20°×0°
xo�0",i
f8 p6(�n\egR 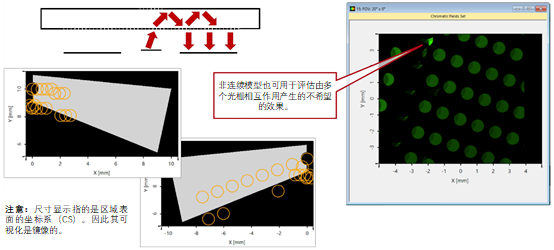 E'=~<�&�� P5ii3�a?�R VirtualLab Fusion技术 A�a;R�_�Jz
�5�Qp�5JMK