-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-13
- 在线时间2001小时
-
-
访问TA的空间加好友用道具

|
摘要 6Z@T
/"mU(
:f�nK`RnaQ 微透镜阵列在数字投影仪、光学扩散器、三维成像等各种光学应用中得到越来越多的关注。VirtualLab Fusion允许应用一种先进的场跟踪算法,通过所谓的多通道概念来分析这样的数组元素。在本例中,介绍了微透镜阵列组件的配置和使用。 "Sw� �raq !�3z
�;u8W  l�}D �/1~d zb�vV:�9�N 微透镜阵列的结构配置 !=6�\70lJ $JiypX^DOP 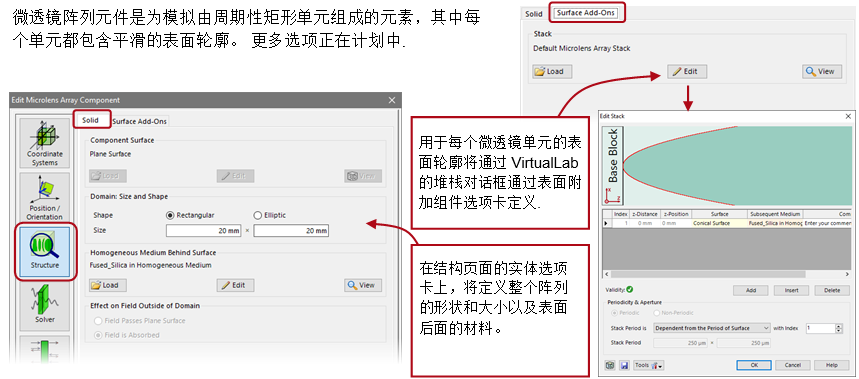 dl3��}\o_� ,!P}��Y�[|
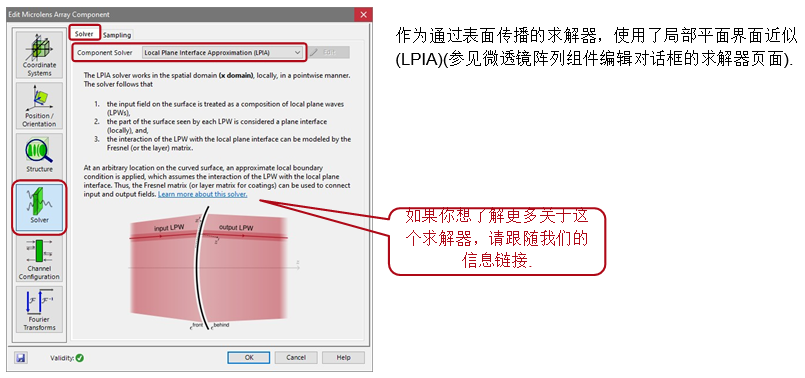
场通过哪一种方法通过MLA传播? ��D�@c�@Dt �R|_._Btu!
 .�k|\�xR� 1L=)93,M�� 子通道分解 J5�8S8:c�� 9H+�Q/Q*-a • 该MLA组件的特点是,用户可以选择是通过一步(a)通过多个微透镜传播整个场,还是先分解场,使每个微透镜单独评估,每个这些所谓的子通道的输出场随后通过后续系统进行进一步处理,然后所有场被适当地放在一起(b) . vr_Z0]4`C9 • 子通道模拟更准确,但可能需要更长的时间。 哪种选择更合适取决于多种因素。 2_)g�J_kP� 例如 微透镜的数量,表面变化的强度, U+�!&~C^�y • 在哪里评估透镜后面的场(近场、焦点、远场)。 所以最好测试这两个选项。 8wn{W�_5�a • 有关配置,请转到通道配置页面上的“子通道:X 域”选项卡. F]��s:`�4� 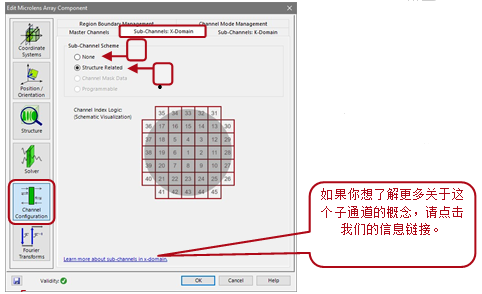 ���pfFHuS~
y��43ha�� J_�9[�x�mM
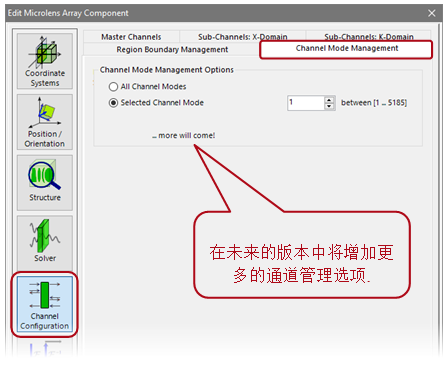
f5/�s�+H!� M6].V*k'2 子通道评估 'p[B`�Ft3F �f|��~X}R� • VirtualLab Fusion还可以分别评估每个微透镜的结果. a T�Pq1u� j�@{dsS:�6 • 在“通道模式管理”选项卡上,通道模式可以通过它们的索引来选择. o1���u�M�( GH`y�-Ul'K
 A>�_,tt��
y>^0q/=]?O 近场评估探测器的定位 x�T!�<x(�{ kr-5O�0tmf 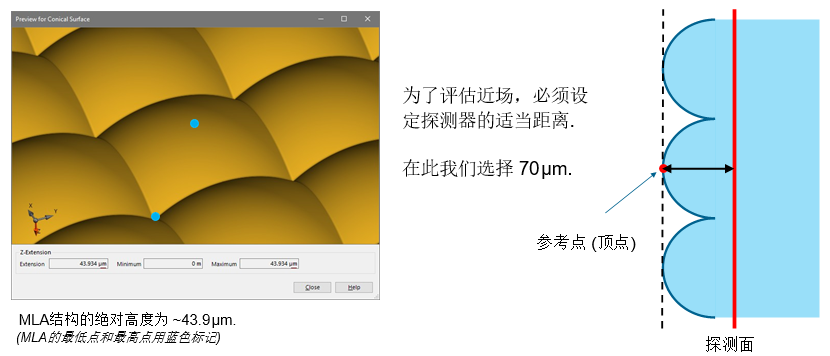 Ep3I*bQ
Y� A,3qjd,$ c 区域边界管理 P�M'2zP[*W }^^c�/w_�� 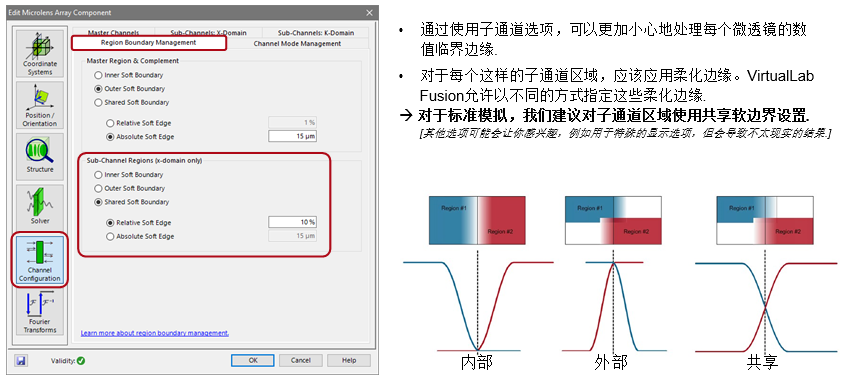 �aP
B4!3�W 1X�9J[5|ll 场景演示 ��QXgfjo
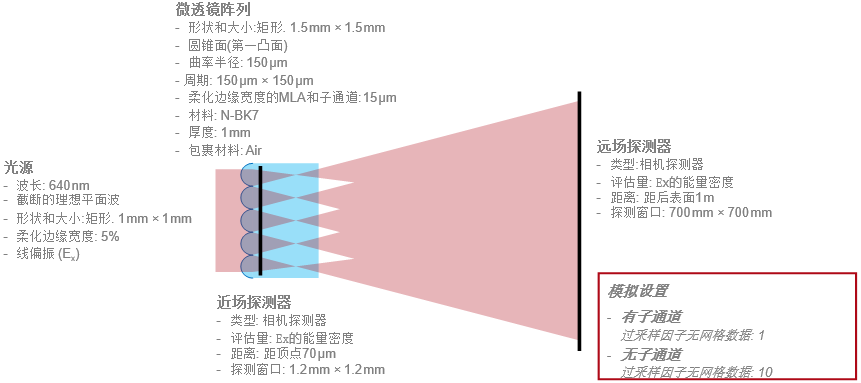
H��lpt zez 演示示例的配置 mmy/Y�P��) p�8Z�;�QH*
 P�X�`xr1o
�4�
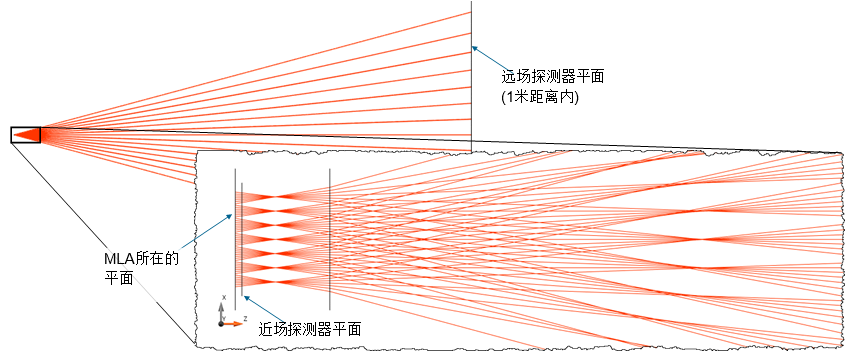
=�T_h` 光线追迹结果: 综述 6;;2e>� e `g�0^�W/�j
 6{y��n;D4� m7i(0jd
+ 光线追迹结果: 远场 }��c��>vk d1'= \PY�r
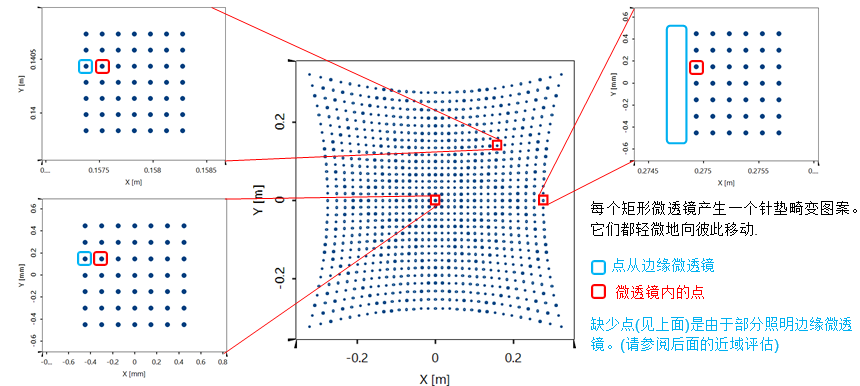 *p9�k> )'J {CNJl�r@z� 场追迹结果: 近场的能量密度
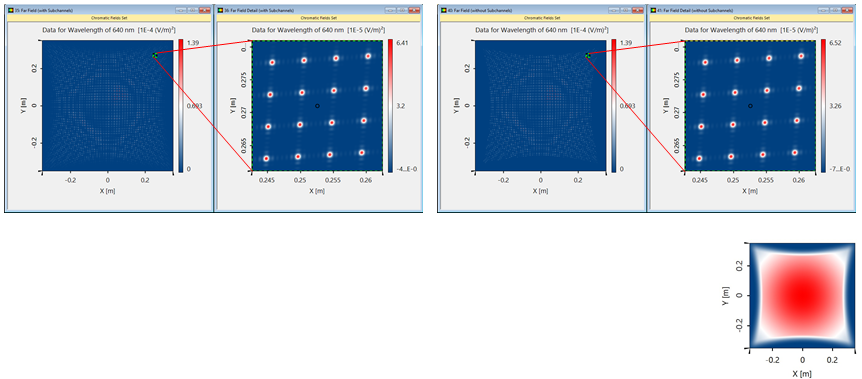
�7�N�nXt' ��:[0�)Uu{ 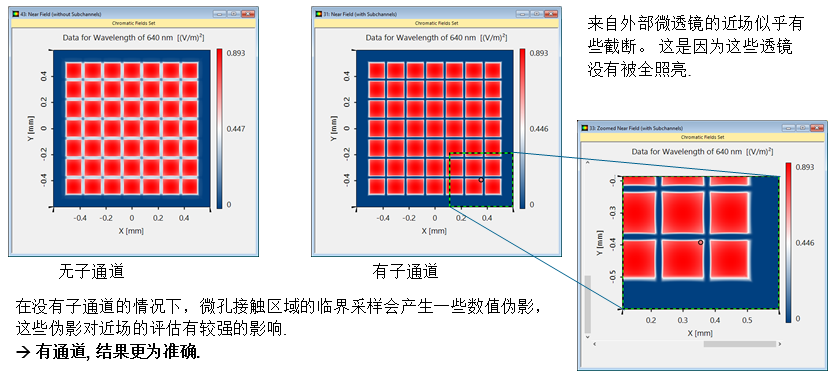 eBY/Y��6R ~ H/ZiBL@ 场追迹结果: 远场的能量密度 )g�}G{9M^ O- L�w�X
>
 y,w_x,���m a2/M�f�
��
在这里,没有子通道的模拟中出现的数值伪影对远场的影响较小。因此,不使用子通道的时间效益可能是可以论证的: nq~fH�(Q�Y
]'$:Y����
带有子通道的仿真时间: ~70 s v5U'k�y��:
无子通道的仿真时间: ~25 s (无网格数据的过采样因素 = 10) {d�n:1I�cN
[�JV?Md�zu �9v�SKI�q
JAT%s�
%UC NytodVZ'3 \,r*�-j�r
iS�g0�X8J)
|


