-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-23
- 在线时间1989小时
-
-
访问TA的空间加好友用道具

|
光束传输系统(BDS.0005 v1.0) PY�Wp2V/�
gaeM�cL_^a
二极管激光光束使用无色散离轴反射装置进行准直和整形 p^�1s�9CM%
�dd�4g?):
6^�
UQ{P1; Y]
Q�=kI��
简述案例 �{=n-S2��% m]t�`;l�r< 系统详情 Hm�xA2 ~C� 光源 �0N�02�E� - 强象散VIS激光二极管 yhnhORSY;� 元件 �(80 Tbi~+ - 光束准直和整形的反射元件(例如圆柱抛物面镜) n��^��C��o - 具有高斯振幅调制的光阑 <�)01]lK�H 探测器 -P"9�Kns�O - 光线可视化(3D显示) ]z5`!�e)�L - 波前差探测 sp%EA�=: E - 场分布和相位计算 g� *}M;�"
- 光束参数(M2值,发散角) U/2]ACGCN^ 模拟/设计 i���co%_fp - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 $
�{2�9[hO - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): Z!\xVCG�"q 分析和优化整形光束质量 0�9FHE/�L 元件方向的蒙特卡洛公差分析 fZM����)�> '���~-JR>� 系统说明 ���A��UCk] [,;h1m ~iX 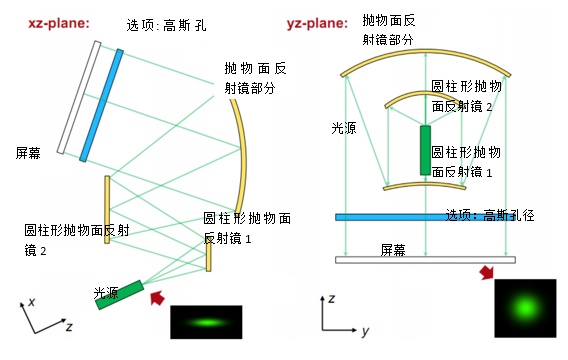 r3.A!��*!� 模拟和设计结果 xw2dEvjgp% <_X`D4g]XO 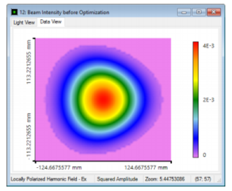 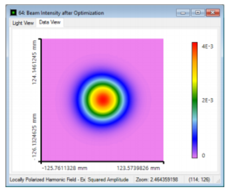 �ySC;;k�' 场(强度)分布 优化后
�34k}7�k~n
 �=3KK/[2M
 u~kf��z*hz .��P�z( 0Y 总结 Ur^~�fW1�o
#Av6BGM|�, 实现和分析高性能离轴和无色散反射光束整形装置。 j,@N0~D5�� 1.模拟 *=+m;%]�_ 使用光线追迹验证反射光束整形装置。 $"V�gN�ynq 2.评估 P�<&�-8Q�A 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 (�;1rM}B;1 3.优化 >cVEr+r9�t 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 +n#�kpi'T 4.分析 mc�{g�cZIm 通过应用蒙特卡罗公差来分析方向偏差的影响。 qI�m?F>>�@ ��gDY+'6m; 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 �c�Y&SKV# <U�z~�V;�� 详述案例 A\{d�q���:
G8Hj��<�3` 系统参数 r�gth�2�y] #9HQ�W:�On 案例的内容和目标 if|�j)h��&
6Xu�^��cbD 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 :wlX`�YW+e �DyZe+,g;S 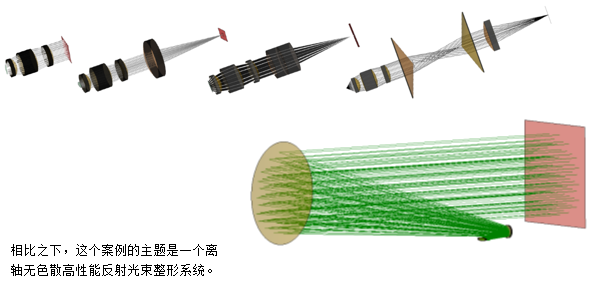 &hciv\YT2W
G$hH~{�Y�$ 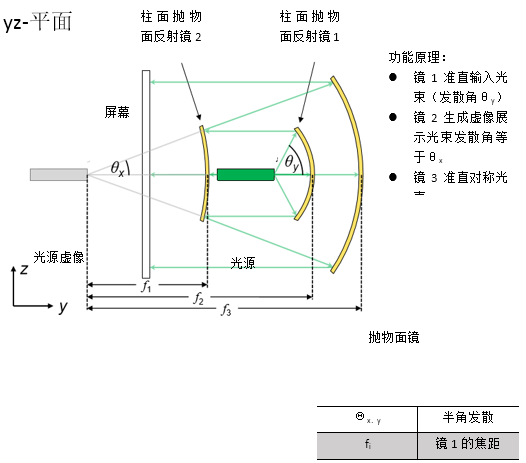 r�3OTU$t? HiT�n5XNf 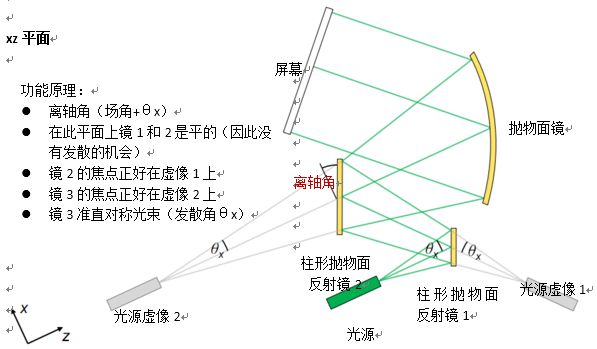 �F�%T��e0l v=��-8�} S 规格:像散激光光束 �/qf2LO�'+ �.#py�5&`% 由激光二极管发出的强像散高斯光束 sIx8,3`�&y 忽略发射区域在x和y方向可能发生的移动 �e|ChC�vk
�G�@4ro�<  L;�w�fTZa�
-!�X�,M�DO
 eRI'p�i[#. 1J(�` kQ)c
规格:柱形抛物面反射镜 &C_0�J�yT� ([Gb�]�0� 有抛物面曲率的圆柱镜 <
5�%:/��j 应用用锥形常数.-1来实现锥形界面 Tt,<@U[/�} 曲率半径等于焦距的两倍 �v37TDY3�; iy{�n�"#uX �AOh\%|��} 规格:离轴抛物面圆柱镜(楔型) {J`]6ba�� 2(_+P�Q6C= 对称抛物面镜区域用于光束的准直 p&Os�5zw;| 从VirtualLab元件目录使用离轴抛物面镜(楔型) �'�Q�R
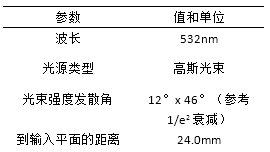
@G 离轴角决定了截切区域 B�vXA9Y�Q3 /h)_Q;35S; 规格:参数概述(12° x 46°光束) FiN^}�Kh�� *'b3Z3c,;� 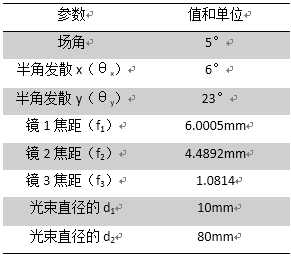 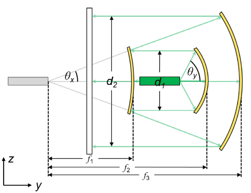 �^h
q?E2- �_;o)MTw|' 光束整形装置的光路图 m@�|0iD�S �7d�44i��� 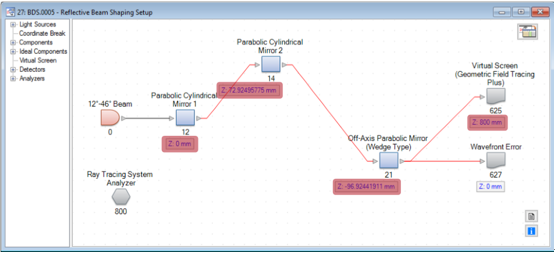 �(k�{rn�3,
4Dd@&����N
 (�MI8Kkb1d [�|
\Z"
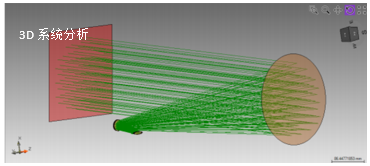
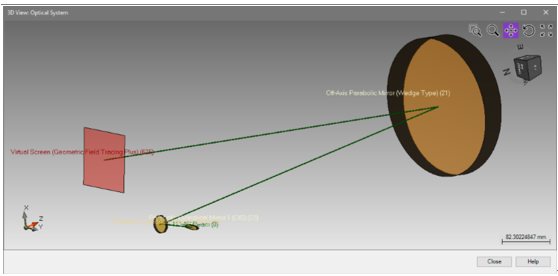
� 光学元件的定位可以通过使用3D系统视图来显示。 PL+�j;V�(< 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 T��d7���f� v#�. %eF
m 详述案例 ��`s0`�kp� ��pN-l82]' 模拟和结果 4�|?y
[j6 E�c44J�D�� 结果:3D系统光线扫描分析 !�B&OK&�*� 首先,应用光线追迹研究光通过光学系统。 7Wd}H Z�� 使用光线追迹系统分析仪进行分析。 QD<GXPu�?N #84<aM��� file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd i,[�S1g�� �+p�GkeZX� 使用参数耦合来设置系统 &�#k�e�I.,
�Y[(U~l,a+
Gxtqz�r��*
自由参数: xJ2�D���kZ
反射镜1后y方向的光束半径 W@X/Z8�.(
反射镜2后的光束半径 Y�|*a,H"_
视场角,这决定了离轴取向(这些值保存为全局变量) ��a�an�)yP
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 ?�3f-"�K_r
对于此计算,应用了嵌入的参数耦合功能。 f�!|$!r*q�
��7�W)�*IJ 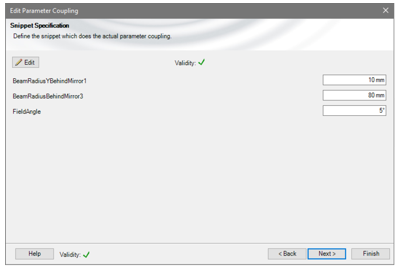 Yy,�i,c`r
kOu �C�@~,
%OI4�}!z@l
 *,h�g+?lZ�
S<
TUZ
/; 自由参数: V�^v?;��f? 反射镜1后y方向的光束半径 <BU�KTR��q 反射镜2后的光束半径 Ne� 2tfiI` 视场角,这决定了离轴取向(这些值保存为全局变量) =v�d�9mb-� 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 �e`N/3�q7
|


