-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-09-30
- 在线时间1983小时
-
-
访问TA的空间加好友用道具

|
摘要 ~YX!49XfHh
%`~?���w'
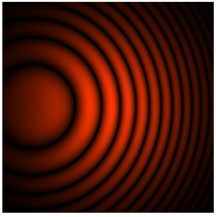
迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 Xt�V=Gr8"�
E��h�v�*�E
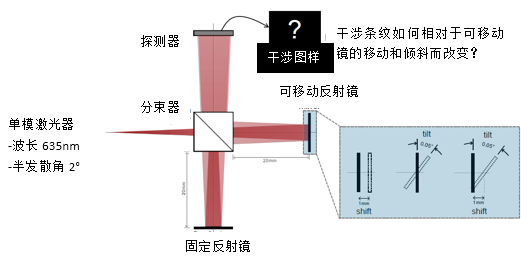
 #ir~�v>J|| :$#";���t| 建模任务 ;���1&7��v
l�]GU�QcN=
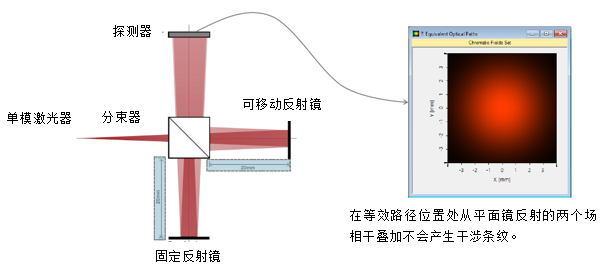
 )Z2��l*�fV �'Wn2+p�d� 等效光程的计算结果 !Vf�P#B6�.
r�^$4]@Wn�
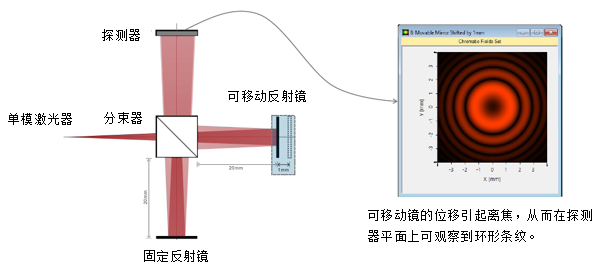
 u\J��YxNj1 @sV6�g?{tI 平移可移动反射镜的计算结果 q-;z!i�q|!
kh'�R��/Dt
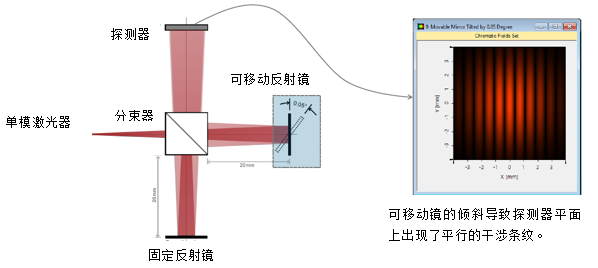
 #!�WD1a�?L ��0~GtK8^B 倾斜可移动反射镜的计算结果 up�efj�wm�
n/v�K�xt�W
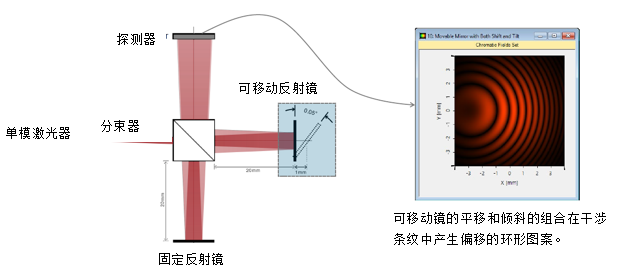
 Ns�#R`�WG) Dqg~g|(Q<� 平移和倾斜可移动反射镜的计算结果 N^@aO&+�A
� X0&[cyP!
 P;�DGs]PF $P�bwC6>8� VirtualLab 视图 "q�xu9�Hg! N79���9@:.
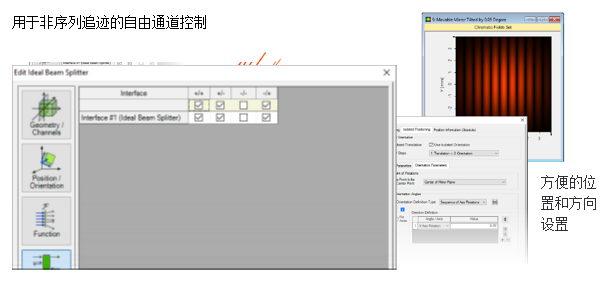 �i�&���',g �q-5U,!!W/ VirtualLab 流程 e�))�:��U |�x$2-�RUP •设置入射高斯场 j" ~gEGfK� m0�[Jiw�PI
-基本光源模型 '@3Kq��\�/
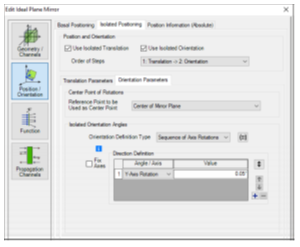
•设置组件的位置和方向 �]O �8hkGa
-LPD II:位置和方向 -�V��'�h>K
•设置组件的非序列通道 DD^�iE�h�G
-非序列追迹通道设置 �y{O81�7 \
v�C�|�V8ea
 �ZMn~Q�U_5
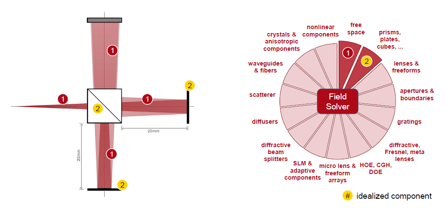
�s!eB8lkcT VirtualLab 技术 @yxF/eeEy+
nhb:���� y
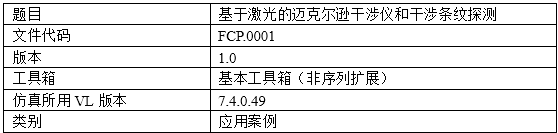
 ���_�X"G( TW)~&;1�l 文件信息 S{7 �R6,B5
*wNO3tP�'t
 �Xn3
\a81� �]s<�}�'&�
C'�o�NGOEd QQ:2987619807 H=��1�Jq��
|


