-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-22
- 在线时间1989小时
-
-
访问TA的空间加好友用道具

|
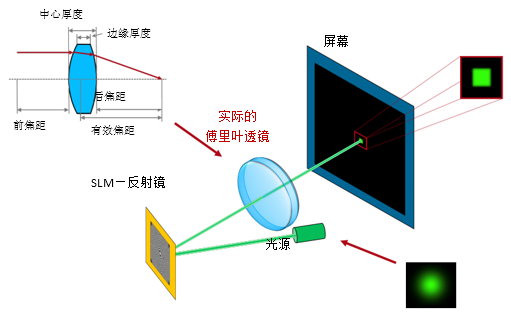
空间光调制器(SLM.0003 v1.0) ��:�hC�p@{ 应用示例简述 ��(��)=� 1. 系统细节 �SWPr5�h�� 光源 oG3>lqBwD2 — 高斯激光束 �y�G2j��!D 组件 P*)}EN�Y — 反射型空间光调制器组件及后续的2f系统 !imm17X�Q\ — 不同的傅里叶透镜设计(球面,非球面) 具有不同的性能和像差 *�:a�Jlvk� 探测器 �pDrM8)r� — 视觉感知的仿真 ��b� �P4R — 高帽,转换效率,信噪比 j�<Lj1�P3 建模/设计 1^��b-�J0 — 场追迹: �egK,�e�?~ 基于不同性能傅里叶透镜的SLM光束整形系统的性能评估。 �`�SZ^�~�O .�@gv�}`>� 2. 系统说明
�-[".k�m m9a(�f�>C
 7r�b�l+:y2 M(0��:>G 3. 建模&设计结果 {�ajaM�'�x
:,]V���03 不同真实傅里叶透镜的结果: �q1�.�w8$� S
X�I�o��� 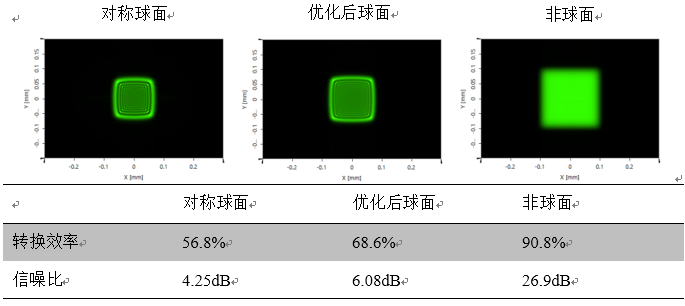 \%K< �S� (6�L[eWuTn 4. 总结 <�A;R�%\V 基于采用傅里叶光学的SLM光束整形系统的性能研究。 gp$oQh#37; r**u=q��%p 理想光学系统采用2f系统代替具有透镜像差的真实透镜。 �7�D|g|i�� 分析由不同球面和非球面的性对高帽光束质量的影响。 TG=)� �KS�
^�u�D r�� 光束整形应用需要高性能和低像差的光学系统,如非球面系统。 4��a�c2�^`
5���<0&y3� 应用示例详细内容 ^dJ�/�>?1
�C1:efa<wV 系统参数 �C�b%?�s��
� C�di�n"� 1. 该应用实例的内容 E=�_��M=5] }*4XwUM e r�n"'tvhm BA4q�QCS;5 K�.�Nu�n)< 2. 仿真任务 �=�6�y4*f
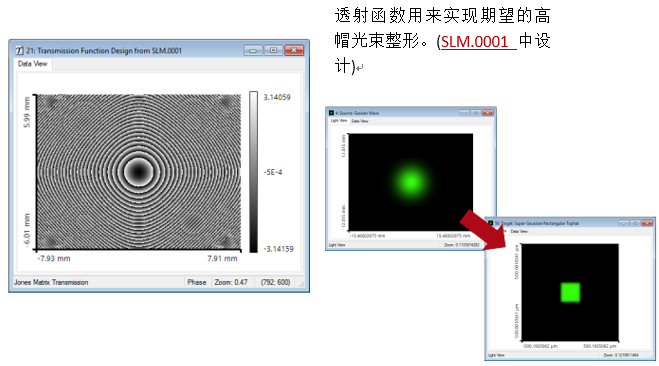
7q&Ru|T33 在之前的案例中,采用了理想的傅里叶光学系统(2f系统)。在接下来的工作中,使用真实的透镜进行替换,该透镜存在多种光学像差。 6FFQoE|n�� �C��� (L1� 3. 参数:准直输入光源 xX.f�N�7[ H~X�i�;[{7 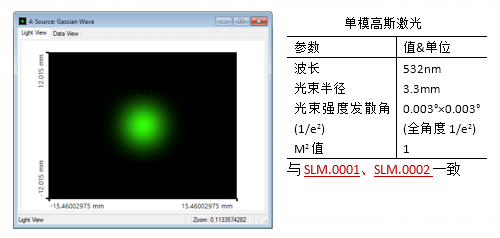 kAsYh��4[� 6",S�$3�q� 4. 参数:SLM透射函数 �66�NJ&a�c
$�b,�o�3eC
 �.DR�^<Qy� 5. 由理想系统到实际系统 TRW{�`�b[
8=Xy19<;t�
a/A$
MXZ�_
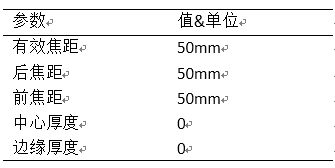
用真实的傅里叶透镜代替理想2f系统。 A.8{LY���;
因此会产生像差,像差由所用系统的性能决定。 >��`R}ulz)
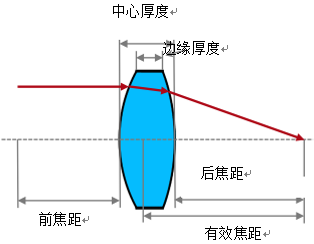
对于真实透镜系统的描述,需要必要的耦合参数。 2R66 WK��Q
实际系统可这样选择:有效焦距有2f系统相近。 [�xe(FFl�+
表格中的参数与之前采用的2f系统理想指标一致。 uH�!uSB�2
 j
qfxQ���
��3)b�[C&`
 9%5�5R >s$ ��TU�uw��� 应用示例详细内容 \b�NN��]=
L 1iA
�^�x 仿真&结果 6c>cq\~�E�
f_2tMiy�5� 1. VirtualLab中SLM的仿真 X��UTI��0�
��dF$a52LS 由于可以嵌入组件,VirtualLab可以轻松的实现反射系统(如反射镜,真实透镜等)。 FRq�J#yd]� 以一个真实的系统(双凸球面透镜)作为傅里叶透镜。 �`"`/�_al^ 为优化计算加入一个旋转平面 {���>$�i)B yE1M+x�./� �I-<U u��2 �l�J1_Zs ` 2. 参数:双凸球面透镜 ��`p0��+�j
@Cg%�7A��F
}QrBN:a�$(
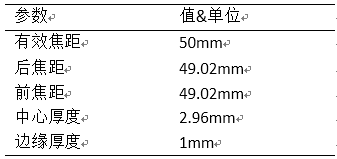
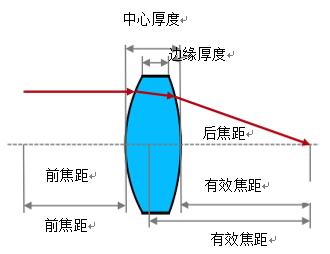
首先,使用一个具有相同曲率半径的双凸球面透镜。 b{q-o� <Q
由于对称形状,前后焦距一致。 �nW#U�B�tZ
参数是对应波长532nm。 fl%X>\i/7
透镜材料N-BK7。 k@vN_�U��n
有效焦距可通过VirtualLab中的透镜计算器进行计算。 rV;X1x��}l
O1��!hSu�&
 n3Uw6gL��D
i8�t�%�v
 ;n1<��1M>! 6?��GR�+;/ 3. 结果:双凸球面透镜 �2wCTd�:e: cXP*?N4C�f
6xI9��%YDy
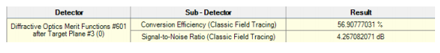
生成的礼帽光束是一个干涉图案的叠加,干涉图案的出现时由于像差造成的。 5M�6�`\LyU
较低的转换效率(56.8%)和信噪比。 g+'�=#NS}�
一个对称双凸系统不能提供合适的传输性能。 =LLix .
�>
)*�6���]m1
 Nm�u;+{19M
}e[;~�g\�&
 g>].�m8DZ' 4. 参数:优化球面透镜 ��'��VVEd[
"`�W�cE/(�
[H"\<"1o
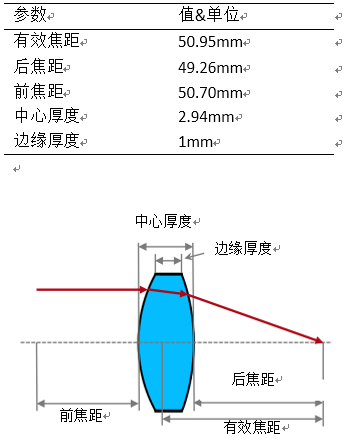
然后,使用一个优化后的球面透镜。 +Wgp~$�o4
通过优化曲率半径获得最小波像差。 Z�|l�/�6L8
优化获得不同曲率半径,因此是一个非对称系统形状。 qk�Hdr�2�
透镜材料同样为N-BK7。 abA�X)R�'�
9�*`��(*>S
r5#8�V�zr�
关于使用VirtualLab进行透镜优化的更多信息参考示例BDS.0003 P[Q�3z$I�}
�DNYJ�R]�>
 �'�8RBR%)y 6ooCg>�9/Z 5. 结果:优化的球面透镜 �z#Dg�oA��
04npY+1
8%
\Z~|ry0v{d
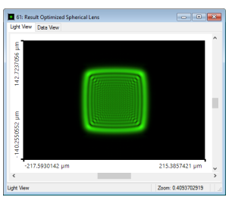
由于球面像差,再次生成一个干涉图样。 _6O�\�*|'6
转换效率(68.6%)和信噪比一般。 0Z�{�;s�W
一个优化的球面系统同样不能提供合适的传输性能。 FR5P;Yz�%H
 )�H
HB�f<�
 s1"dd7�&g' =H8�
�LBM 6. 参数:非球面透镜 '+�8`3[��'
St`3�Z/�|h
.A6i?i�ROe
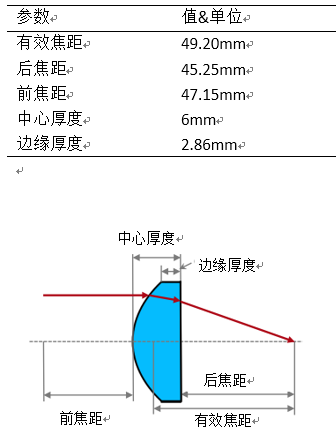
第三,从Asphericon中选择一个非球面透镜(类型:A25-50LPX)整合到SLM系统。 hW~XE{�<��
非球面透镜材料同样为N-BK7。 w�gETL|3-�
该透镜从VirtualLab的透镜库中导入。 J]m[0g7O_�
uC2�-T5n'�
关于使用VirtualLab进行透镜优化的更多信息参考示例BDS.0003 Ej;BI#g�x=
;&K�
��+x@
6!&�DH#M�
 �h�v4om��+ P�P�1?UT=] 7. 结果:非球面透镜 P�84uEDY�� }hoyjzv]�L 3_5]�0:?]-
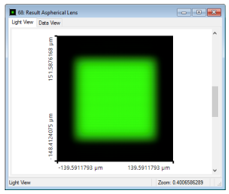
生成期望的高帽光束形状。 "�bh�F`,V�
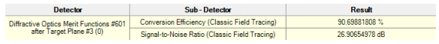
不仅如此,转换效率(90.8%)和信噪比都非常好。 ��,\]`X7r
非球面透镜以几乎零像差将SLM函数转换成高帽光束。 q
eW{Cl~�
�[v��%j?�
 �4Y�.o RB
 �8g��I��f� BSyl!>G6n8 8. 总结 A
,$CYLj+� 基于采用傅里叶光学的SLM光束整形系统的性能研究。 'Ed���m /+ &N+i3l6`�� 理想光学系统采用2f系统代替具有透镜像差的真实透镜。 }HLs.�k4-; 分析由不同球面和非球面的性对高帽光束质量的影响。 Q"(*SA+-| ' 5F�3�,/r 光束整形应用需要高性能和低像差的光学系统,如非球面系统。 d~hN`�ff
7]J�7'�!Iz 扩展阅读 AJJ�a<�c+j
(H[�.\O�-` 扩展阅读 9|�{t%�F=- 开始视频 e�'y$X;nIv - 光路图介绍 Gxyn�LXWo> 该应用示例相关文件: �-u n�K;�� - SLM.0001:用于生成高帽光束的SLM位相调制器设计 pP��D�}>�q
- SLM.0002:空间光调制器位像素处光衍射的仿真 R�5b�!A�o P/ X�O5�`�
m�zGMYi*� QQ:2987619807 4^Iq�Hx;bj
|


