-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-09-30
- 在线时间1983小时
-
-
访问TA的空间加好友用道具

|
摘要 6
y�"-I�!&
4!$
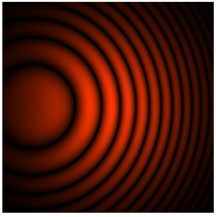
M q;�U 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 �(��Vy�NvB
2^~<�("+�w
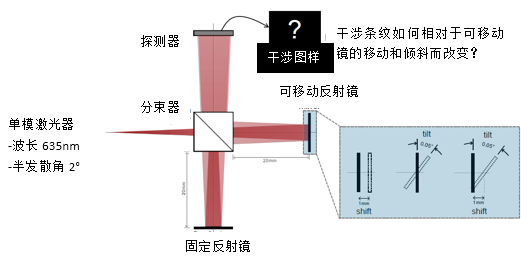
 t�<u�Y�M�� ^�Y�r0@pE� 建模任务 �'�"p��d��
JGi�KBm��;
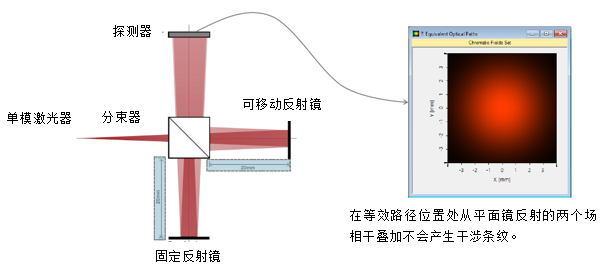
 "Z,q?�F�c �V�i��!��Q 等效光程的计算结果 k'`m97�B�
Q�_*�_?�yf
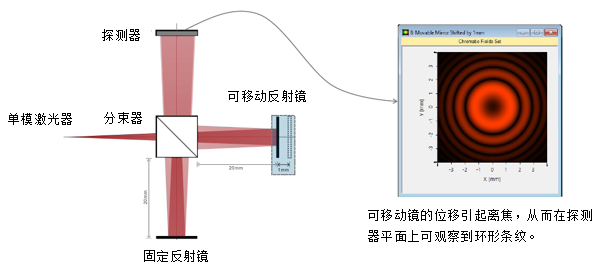
 *, L�d/O;s Hx^!:�k�xk 平移可移动反射镜的计算结果 Y izE5�[*�
sK$w�N4��k
 RnVtZ#SCh �y#ON|c
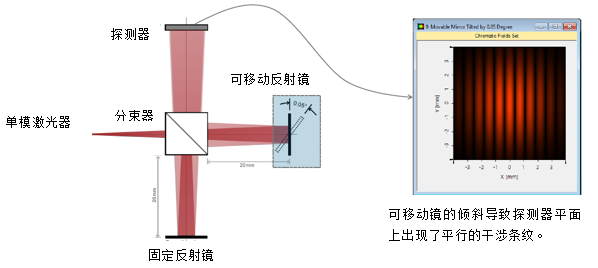
/� 倾斜可移动反射镜的计算结果 y-?>*fN��o
CozKyt�/r7
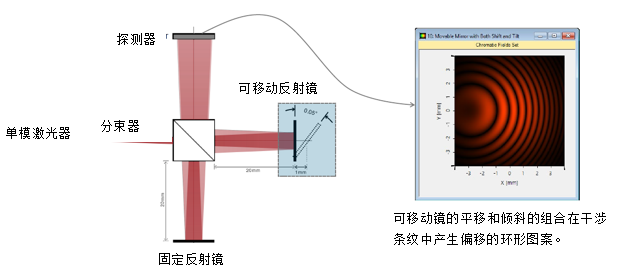
 �W�:&R~R�� m�aMHZ\�Q 平移和倾斜可移动反射镜的计算结果 K5 3MMH[q#
FHy76^h>e
 k>4qkigj�c ^jdL@#k�00 VirtualLab 视图 q)u2Y���]� [c� K^+s)N
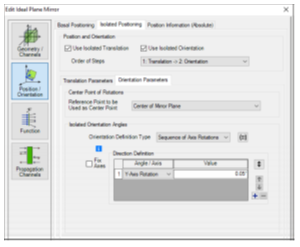
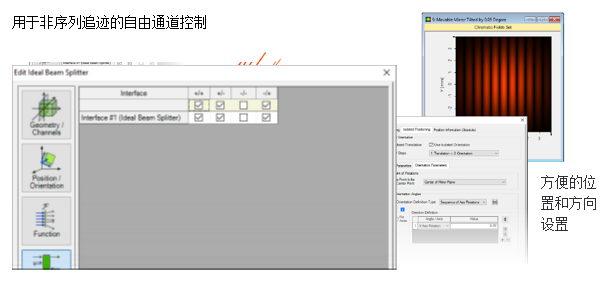 i;\s�.wrzH -P=g3Q� i� VirtualLab 流程 � }`/gX=91 �#~:P�}<�h •设置入射高斯场 n�[xk�SF^) �Df07y<>7Q
-基本光源模型 �O�b+9�W�
•设置组件的位置和方向 /k\0�1hc`�
-LPD II:位置和方向 �LDT�(]HJ
•设置组件的非序列通道 ]rd/;kg.S
-非序列追迹通道设置
�V+MK'<#B
��9>m%`DG*
 r >�{G`de4
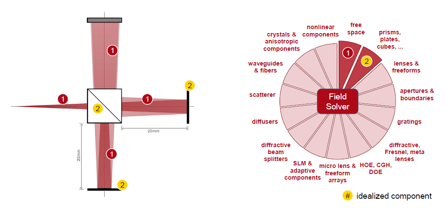
dLh6:Gh8_I VirtualLab 技术 �`li�nG1mF
wjU�.W5IR�
 -�Q
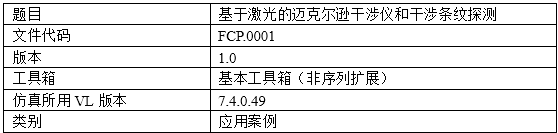
e~)7 O0l^*nZ46t 文件信息 ~9�pM%N
�V
m�y^a�k*N�
 6��/ g%\ka )-P!�Ae_.v
�#m. A���N VX:15705182053 `{�<f�r�B@
|


