-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-09-18
- 在线时间1983小时
-
-
访问TA的空间加好友用道具

|
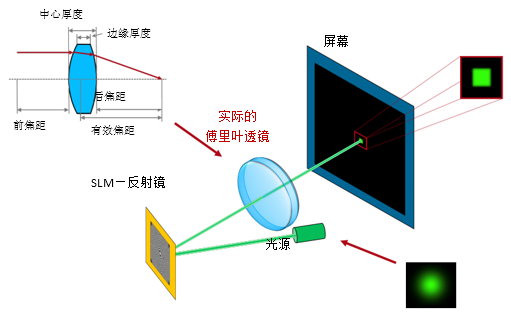
空间光调制器(SLM.0003 v1.0) T yU&�Q�Xb 应用示例简述 *B0V�<m�V 1. 系统细节 x6��LjcRS| 光源 ||uZ �bP�@ — 高斯激光束 ajW[�e�yX� 组件 xE%O:a?�S� — 反射型空间光调制器组件及后续的2f系统 n��`]l�^qE — 不同的傅里叶透镜设计(球面,非球面) 具有不同的性能和像差 �BBcj=]"_� 探测器 �Bg-VCJI�< — 视觉感知的仿真 MDk*�j�,5V — 高帽,转换效率,信噪比 �Q�h\YR\O 建模/设计 Rab#7Q16Q8 — 场追迹: �2G?$X�?� 基于不同性能傅里叶透镜的SLM光束整形系统的性能评估。 tJ"�az=�?� Rho5s@�N7 2. 系统说明 H�OfF"QAR$ h1��#�S+�k
 *vYn_w��E U��R}k�B&t 3. 建模&设计结果 �u+i�(";\
lW�bZ=x_0 不同真实傅里叶透镜的结果: (^LS�']ybc &&W��Do(r3 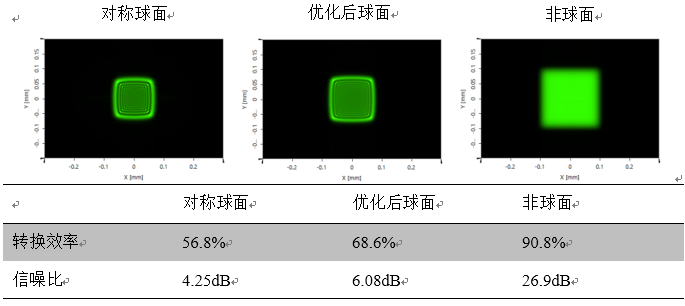 r�@�iASITX x=.�tiM{# 4. 总结 8�W;2�oQN7 基于采用傅里叶光学的SLM光束整形系统的性能研究。 %swR:��B�v SE�T�-�8f 理想光学系统采用2f系统代替具有透镜像差的真实透镜。 RX�'-9�9�M 分析由不同球面和非球面的性对高帽光束质量的影响。 [�(|^O>k8c �Z'Q*L?E8M 光束整形应用需要高性能和低像差的光学系统,如非球面系统。 7:T�O\0]2n
�F�I8k;4|V 应用示例详细内容 g`���n�;�R
Y9u;H^�^G� 系统参数 bg�}+\/78#
K�#!X><B�' 1. 该应用实例的内容 '.Z�4 hH�X OE�nDsIhq 0z7L+2#b^� FQROK4�x%" &Yf",KcL*I 2. 仿真任务 T1W:�>~T5#
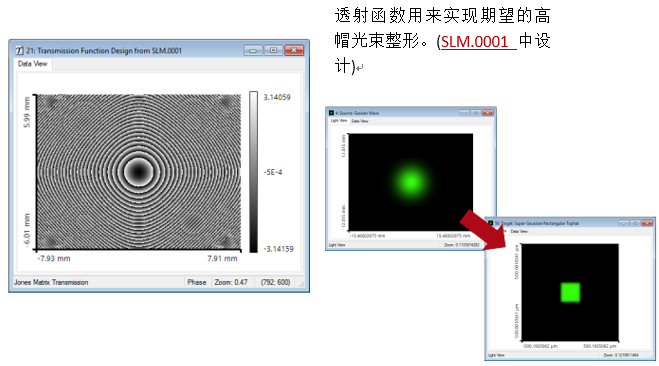
@DuK#W"E u 在之前的案例中,采用了理想的傅里叶光学系统(2f系统)。在接下来的工作中,使用真实的透镜进行替换,该透镜存在多种光学像差。 A "S/^�<� \�tx��%�WC 3. 参数:准直输入光源 vZu~�LW�@1 ^,TTwLy-�t 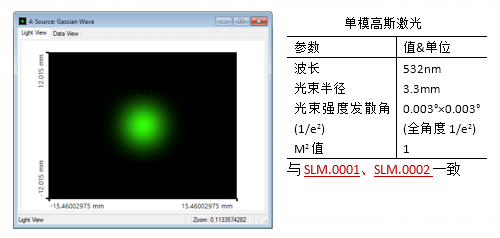 j)Y[�4 ^k^ *tc{vtuu~^ 4. 参数:SLM透射函数 �Ly7!R��$X
�/Z�W�&0�E
 �j�)�by}} 5. 由理想系统到实际系统 ��?gSSli[
-W�c~�B3E|
7J|&�U2}c�
用真实的傅里叶透镜代替理想2f系统。 FRZs[\I|iT
因此会产生像差,像差由所用系统的性能决定。 �D�I1(`�y�
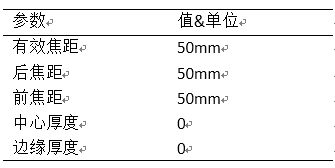
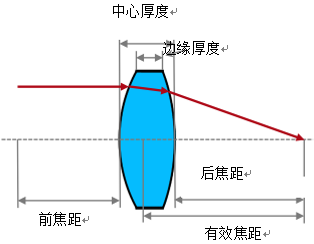
对于真实透镜系统的描述,需要必要的耦合参数。 �nN��aXp*J
实际系统可这样选择:有效焦距有2f系统相近。 cSK&[>i)4�
表格中的参数与之前采用的2f系统理想指标一致。 5f^>b\8+ |
 ��j1q�[c,
KKEN'-��3�
 I%��"'*7�U �#��??�%B 应用示例详细内容 � �f:wd�&V
r��&%.z�*q 仿真&结果 "NzD1k6.�L
Ke�sy2��mE 1. VirtualLab中SLM的仿真 �C�5@V/vA�
aY�)�2eY�� 由于可以嵌入组件,VirtualLab可以轻松的实现反射系统(如反射镜,真实透镜等)。 <7�XT\?%F� 以一个真实的系统(双凸球面透镜)作为傅里叶透镜。 �B�s8[+Ft5 为优化计算加入一个旋转平面 T�6�M+|"92 ys�'T~��Cs s-*��.��_; ��p $ou�h� 2. 参数:双凸球面透镜 --fFpM3EvS
0Fw6Dq<8-!
* R d#{Io7
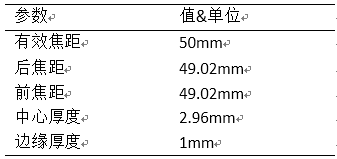
首先,使用一个具有相同曲率半径的双凸球面透镜。 U#
JI��s
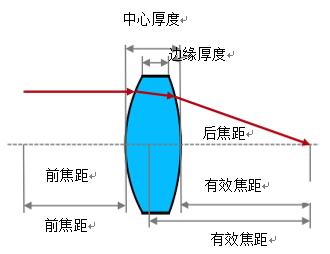
由于对称形状,前后焦距一致。 z0bJ?�~w,�
参数是对应波长532nm。 JOb���MZA$
透镜材料N-BK7。 {�gs��dG-�
有效焦距可通过VirtualLab中的透镜计算器进行计算。 ��55G�tp\L
k?6z��_vu�
 Zy0a��JN>
|Au]1��}�
 g{:<2xI5P {�9LWUCpsf 3. 结果:双凸球面透镜 PdeB�D�FWD �#VV�r"*7$
,Hn^z<f ��
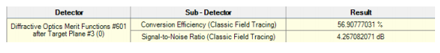
生成的礼帽光束是一个干涉图案的叠加,干涉图案的出现时由于像差造成的。 ���wJ+A�w
较低的转换效率(56.8%)和信噪比。 57,�dw-|xi
一个对称双凸系统不能提供合适的传输性能。 [10z�T�U�`
1HT�_�����
 �beXNrf=bG
+�q<B.XxkA
 �?rYT�4vi� 4. 参数:优化球面透镜 )�C�hqATKg
i�K�()&TNz
X"�a�EJ|�y
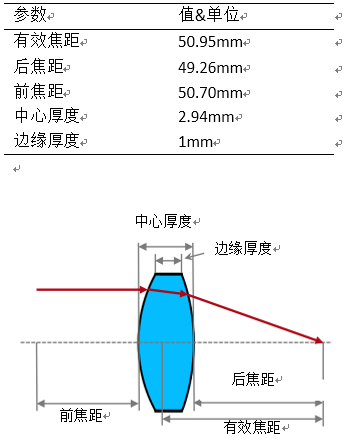
然后,使用一个优化后的球面透镜。 q,>?�QBct*
通过优化曲率半径获得最小波像差。 "xJ0 vlw
优化获得不同曲率半径,因此是一个非对称系统形状。 �t*XN_=E$f
透镜材料同样为N-BK7。 :G5��uocVk
S9| a�$3K'
�ANi)q$�:{
关于使用VirtualLab进行透镜优化的更多信息参考示例BDS.0003 O) �atNE��
`�`�U^CO�D
 �V5�f��9]D g\S�rO �{* 5. 结果:优化的球面透镜 �r�|Z�5�Xc
'�x"08�v$�
"&.S&=�FlI
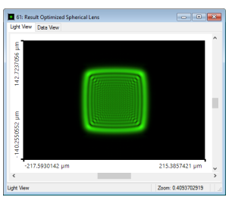
由于球面像差,再次生成一个干涉图样。 p[A�O�'
xx
转换效率(68.6%)和信噪比一般。 *l&S-=���]
一个优化的球面系统同样不能提供合适的传输性能。 hr05��L<?H
 ~]C%/gEh�
 Z3T�S,a1I4 �81�LNkE�, 6. 参数:非球面透镜 mTNB88p8^D
k^"bLf�(4�
.
#ls�ic8]
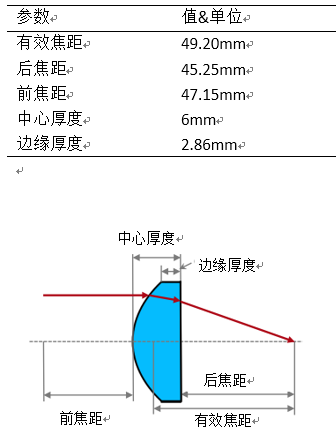
第三,从Asphericon中选择一个非球面透镜(类型:A25-50LPX)整合到SLM系统。 2i{c�Q9��6
非球面透镜材料同样为N-BK7。 K14^JA�dY/
该透镜从VirtualLab的透镜库中导入。 Z�6p5*��+�
~@ �jY[_�
关于使用VirtualLab进行透镜优化的更多信息参考示例BDS.0003 �K�J2�Pb"s
��X�1{[�}!
(6l+��lru[
 nrm�+�z"7� NEt1[2�X%� 7. 结果:非球面透镜 XQ%4L-r�hN ��%�U�UH"� z!;1�i[�|x
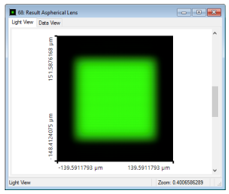
生成期望的高帽光束形状。 8mT�M$#�\
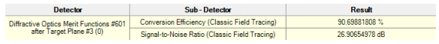
不仅如此,转换效率(90.8%)和信噪比都非常好。 6�6x?A�0P�
非球面透镜以几乎零像差将SLM函数转换成高帽光束。 ",aT�WQ�gN
mrI�h0B:�`
 xL�|;�VyD�
 >MK>gLg}�! *Xo]-�cKL0 8. 总结 ��)SryD�RT 基于采用傅里叶光学的SLM光束整形系统的性能研究。 c~�QS9)=E� 0:0NXVYs& 理想光学系统采用2f系统代替具有透镜像差的真实透镜。 7�>�iU1z�y 分析由不同球面和非球面的性对高帽光束质量的影响。 ;Gx�)Noo/> w�NFz*�|n 光束整形应用需要高性能和低像差的光学系统,如非球面系统。 l3Njq^�T�
�HK\�~�Qnq 扩展阅读 =K'�cM=WM6
{�7TlN.�( 扩展阅读 dL�7E<�?l� 开始视频 b�VP"(H�]� - 光路图介绍 n�
� -(�� 该应用示例相关文件: )i+2X5B`�S - SLM.0001:用于生成高帽光束的SLM位相调制器设计 T�91m��oRv
- SLM.0002:空间光调制器位像素处光衍射的仿真 s .Wdxh��
|


