| infotek | 2026-06-17 16:05 |
基于微软专利的带蝴蝶出瞳扩展的光波导结构在为增强和混合现实(AR&MR)应用设计光波导设备的过程中,所提供的视场(FOV)等参数是主要的兴趣所在。为了突破可实现的最大视场的极限,人们研究了各种方法,例如在从入射耦合到出射耦合的传播过程中分割视场的系统。一个非常流行的方法是所谓的 "蝴蝶出瞳扩展",即在FOV的正负部分使用两个独立的EPE光栅区域,这也被应用于微软的Hololens2。在这份文件中,我们展示了在VirtualLab Fusion中实现这样一个EPE概念,它基于微软的US9791703B1专利。 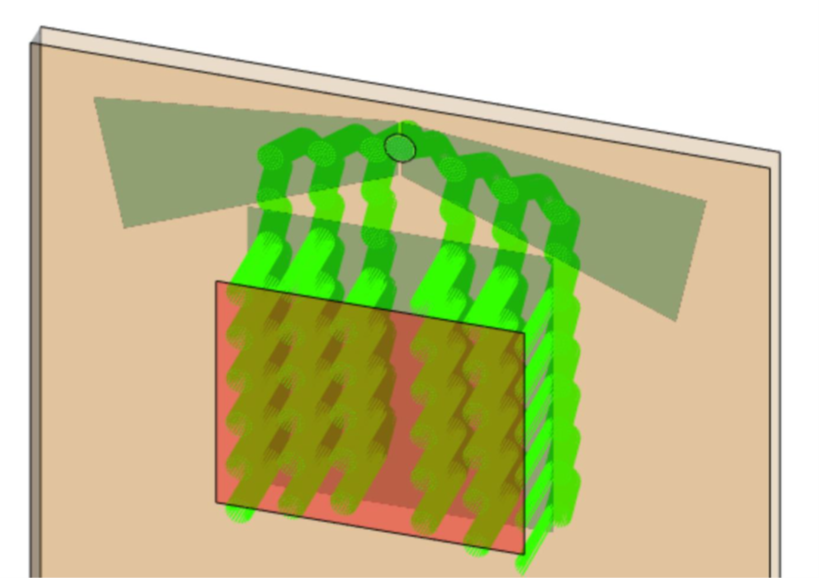 建模任务:基于专利US9791703B1的方法 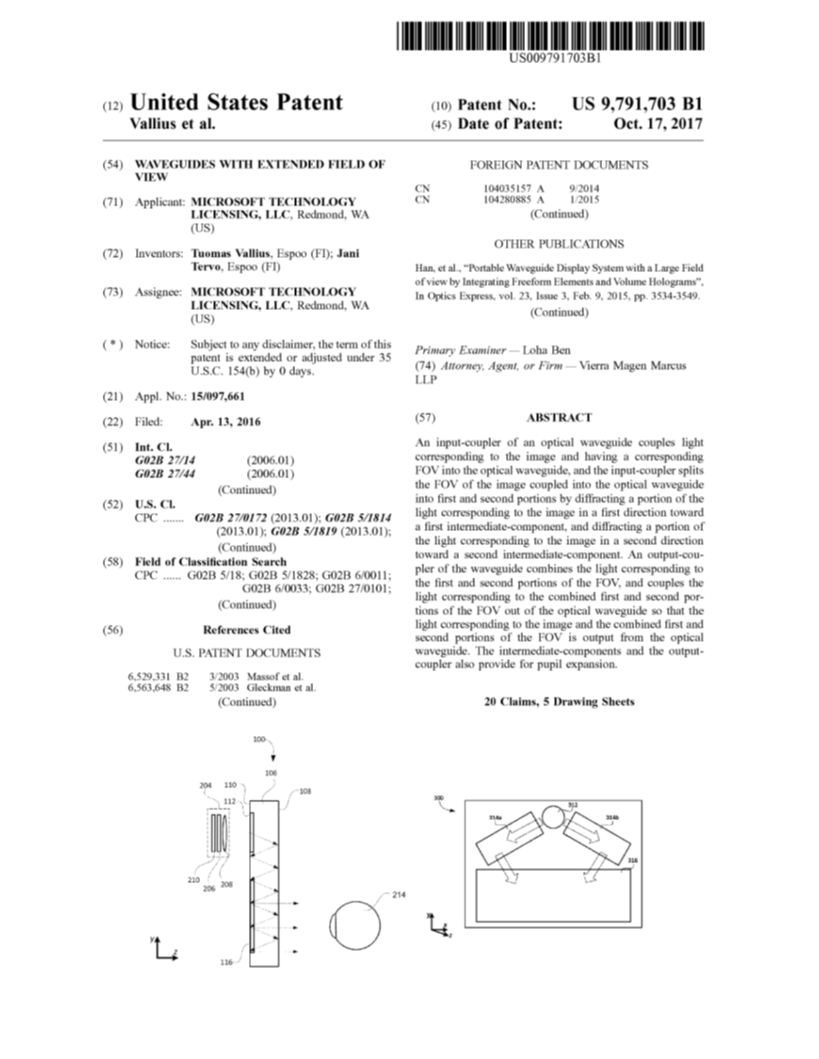 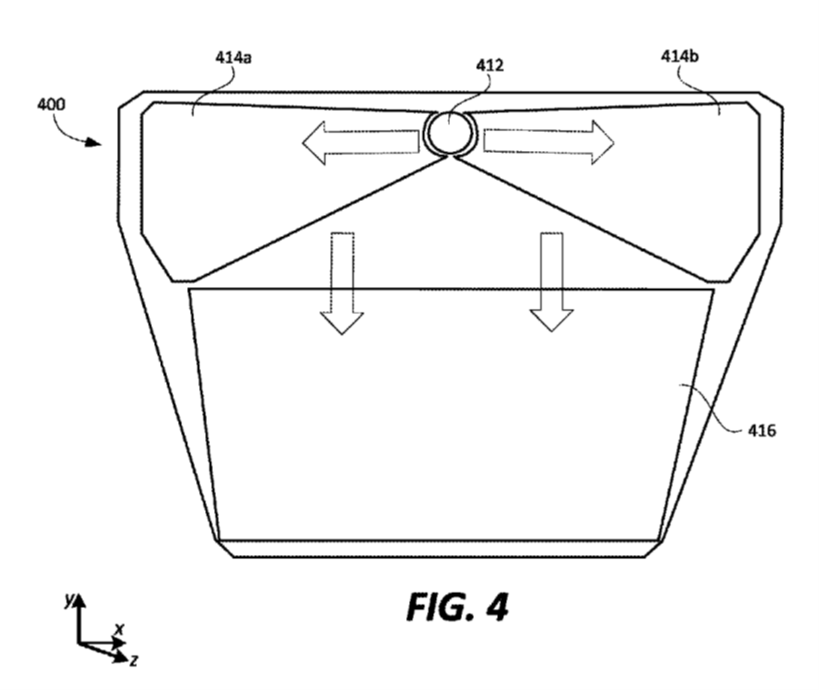 任务描述 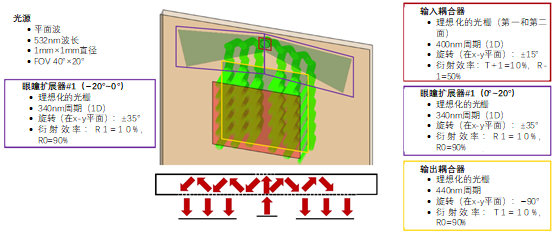 光导元件 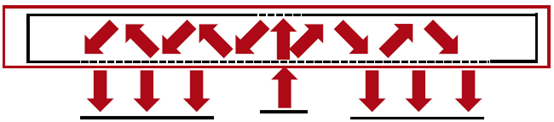 有了光导组件,可以很容易地定义具有复杂形状的区域的系统。此外,这些区域可以配备理想化的或真实的光栅结构,作为入射器、出射器和扩瞳器发挥作用。 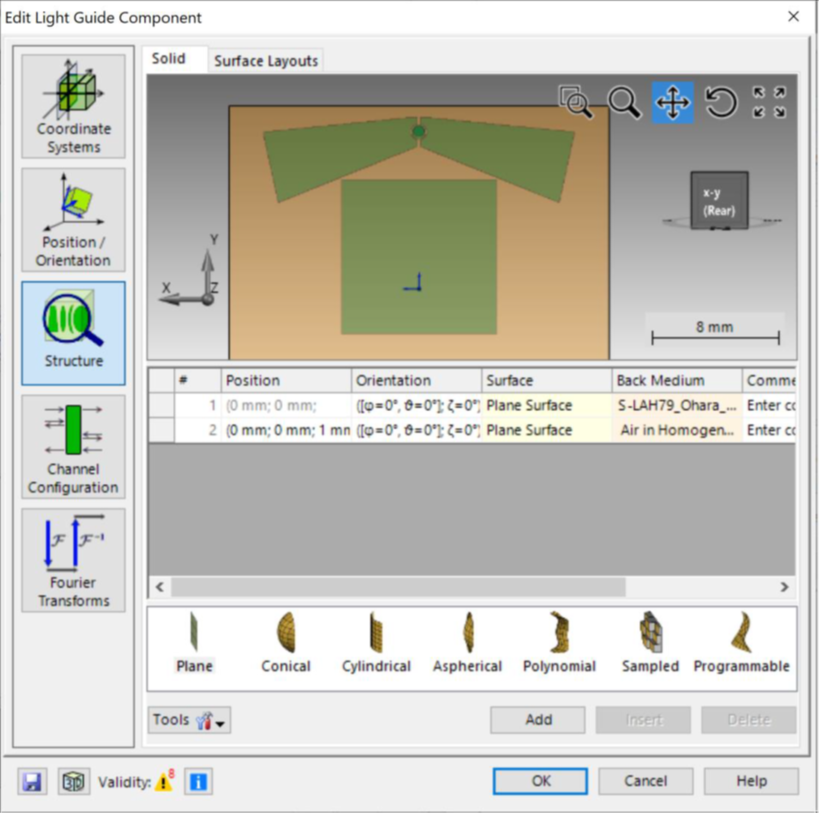 输入耦合和输出耦合的光栅区域 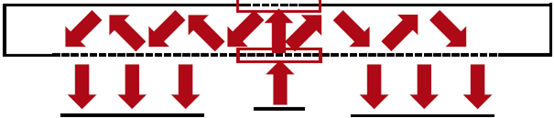 为了简单起见,我们在圆形区域使用了两个一维周期性入射耦合光栅(一个在第一表面,一个在第二表面)。这将导致FOV的左右部分的行为略微不对称,但可以通过将两个光栅组合成一个单一的二维周期结构(位于第一或第二表面)来克服这个问题。 为了重新组合和耦合光线,一个一维周期性的出射耦合器被应用,有一个矩形的区域。这是一个特殊的配置,为了使设计有更大的灵活性,可以用一个二维周期的出射耦合器来代替它。 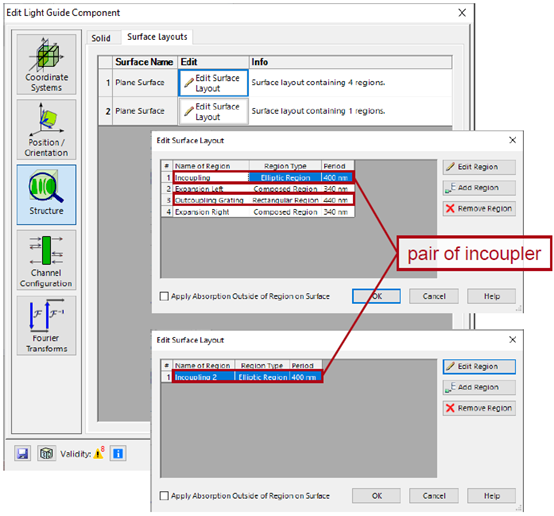 出瞳扩展器(EPE)区域 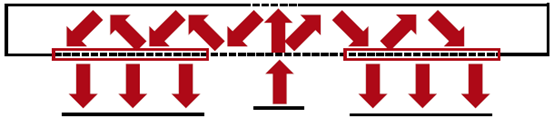 每个区域的形状可以使用不同的方法和定义策略来非常灵活地定义。在这个例子中,两个EPE都是由多边形区域与两个椭圆体结合起来定义的,以切割内部部分。这些光栅是一维周期性的,旋转角度为±35°(分别为左侧和右侧)。更多关于区域定义的信息在下面: 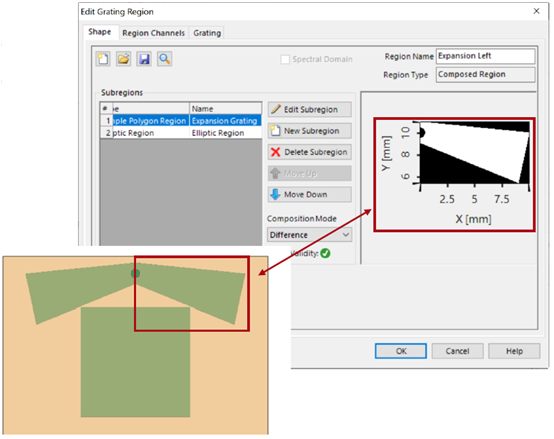 设计&分析工具 VirtualLab Fusion提供了一系列的工具来帮助 光学工程师设计和分析光导系统的任务。分析光导系统的任务,包括。 - 光导布局设计工具: 设计一个具有1D-1D光瞳扩展的光导。它可以作为您系统的基础。 - k域布局工具。 分析你的设计的耦合条件。 - 尺寸和光栅分析工具。 检测您的系统中的足迹,以确定 你的区域的大小和形状。 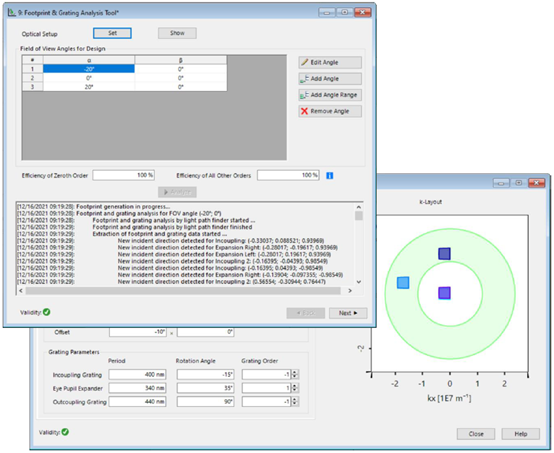 总结-元件 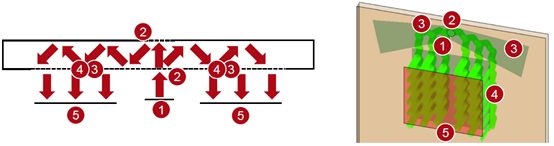 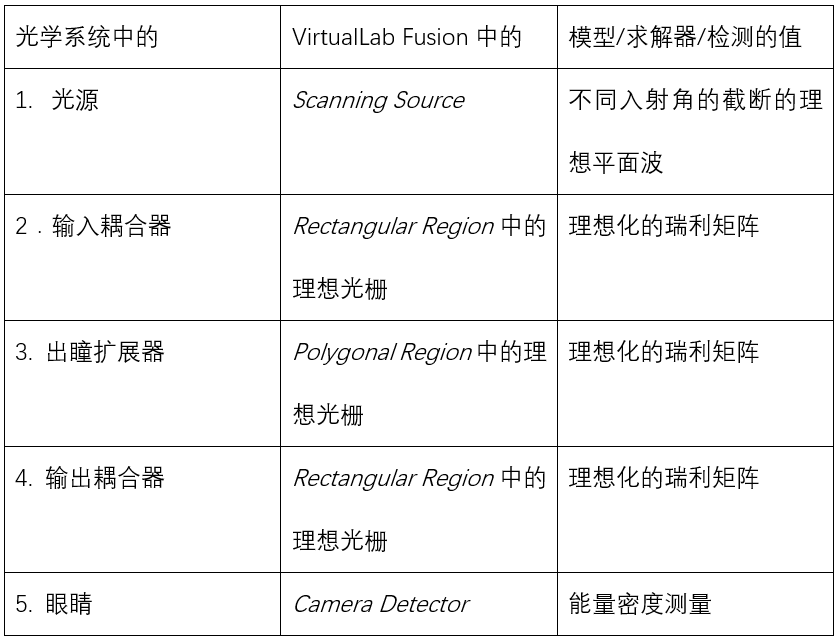 结果:系统中的光线 只有光线照射到 "眼盒"(摄像机探测器)上: 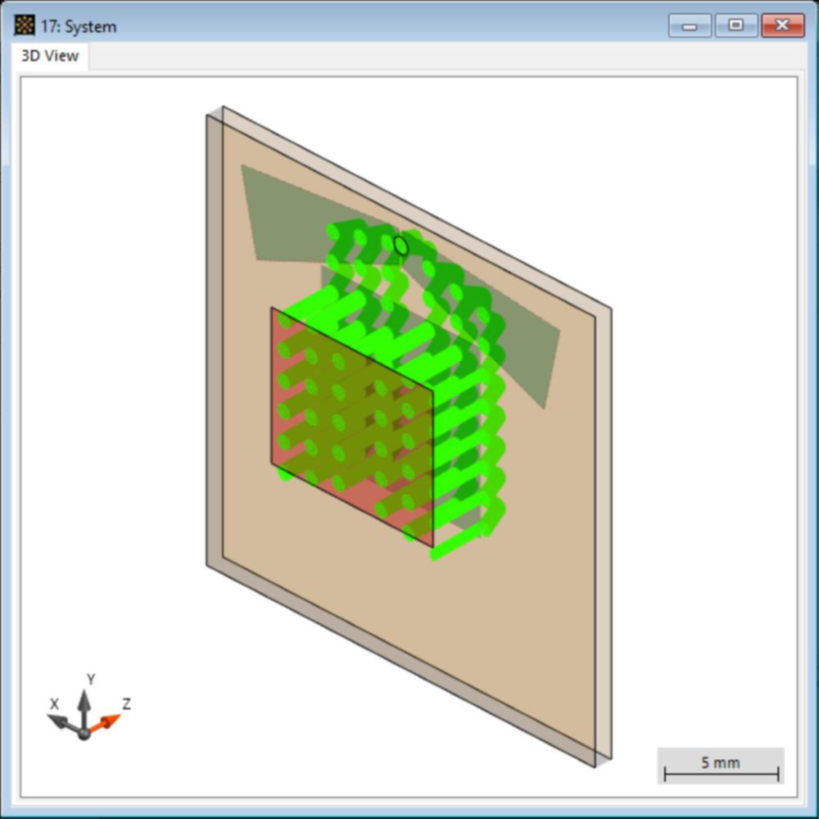 所有在光导内传播的光线: 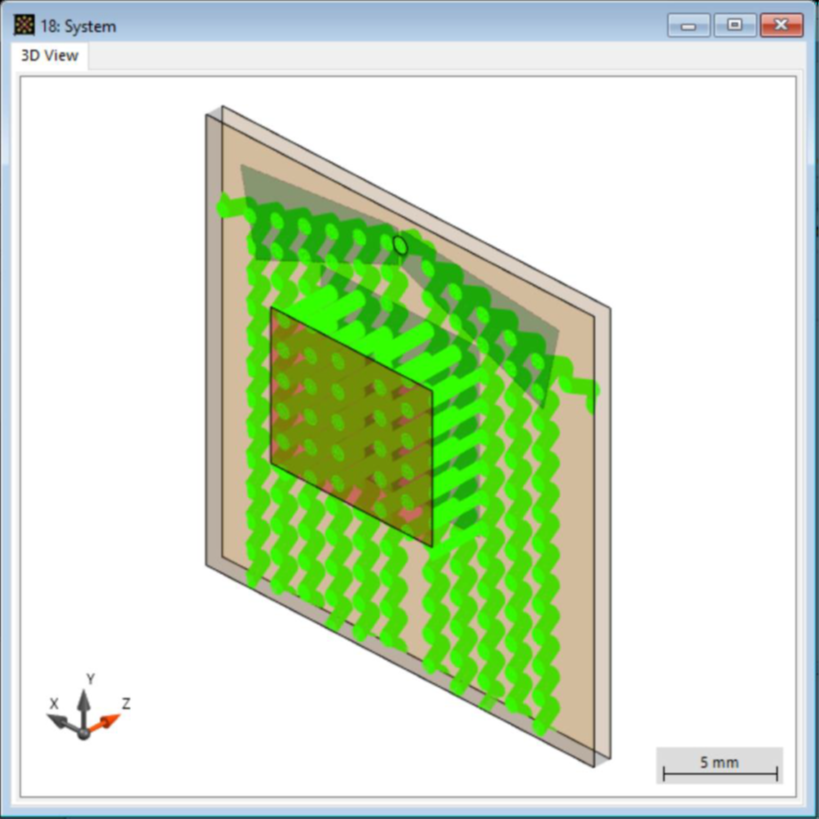 FOV:0°×0° 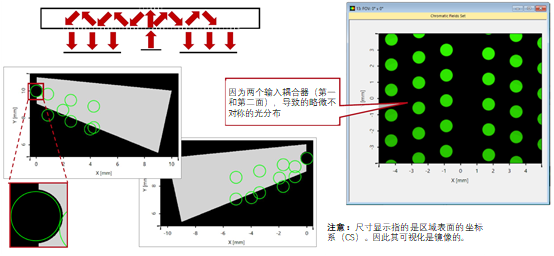 FOV:−20°×0° 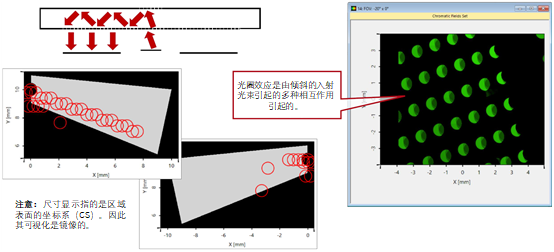 FOV:20°×0° 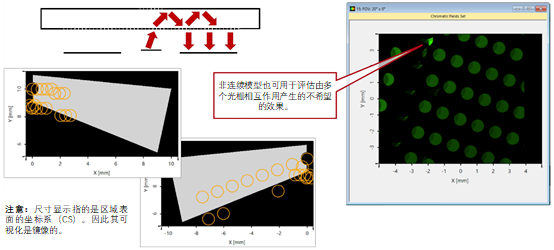 VirtualLab Fusion技术 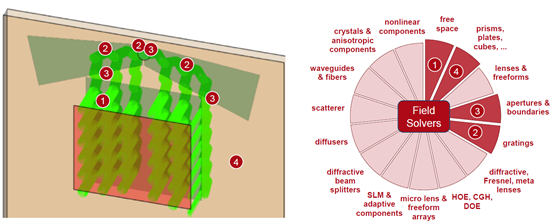 |
|