| infotek | 2026-04-27 09:19 |
带有光波导组件的“HoloLens1”型布局建模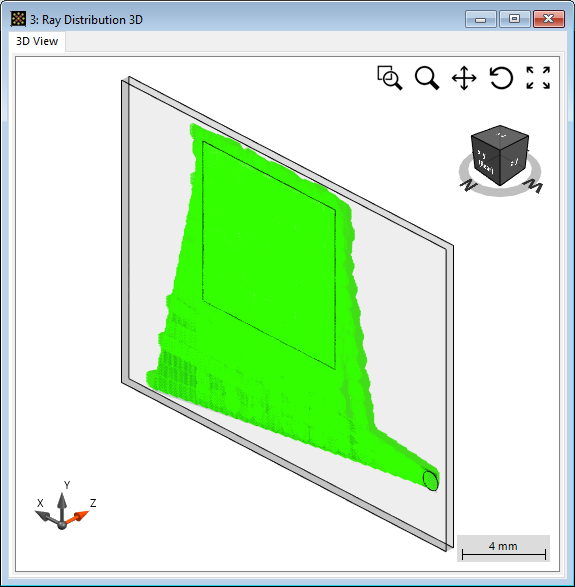 目前,大多数创新的增强和混合现实设备都是基于光波导配置,并结合微观结构来耦合光的输入和输出。VirtualLab Fusion技术能够通过应用我们独特的物理光学方法对这些器件进行详细的建模,其中包括所有感兴趣的影响因素(如相干性、偏振和衍射)。我们通过建立一个简单的“HoloLens1”型(1D-1D光瞳扩展器)布局模型来演示这种能力,该设备能够在32°×18°的视场下引导光传输。 建模任务 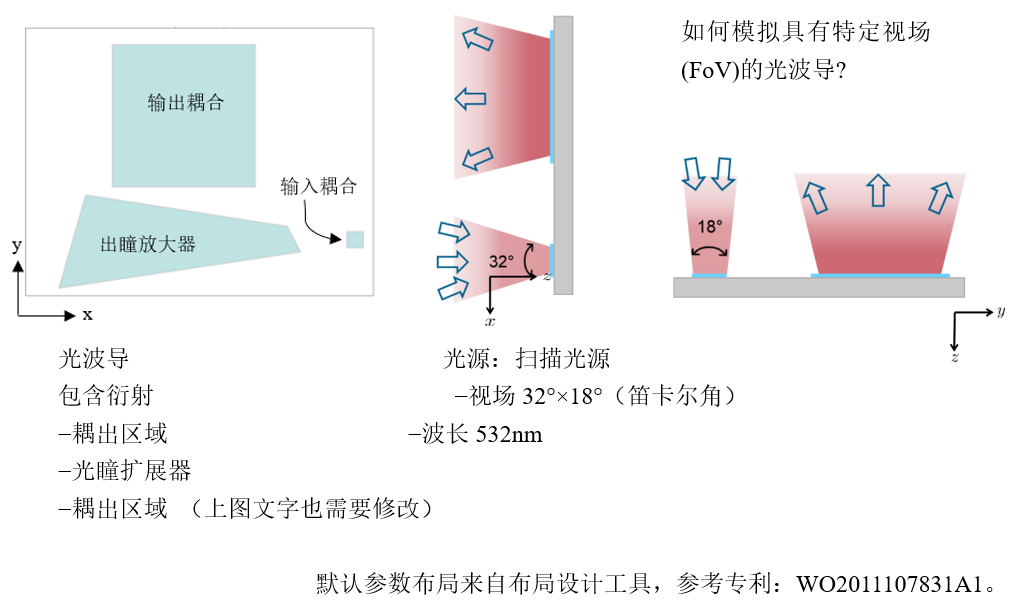 光波导的工作原理 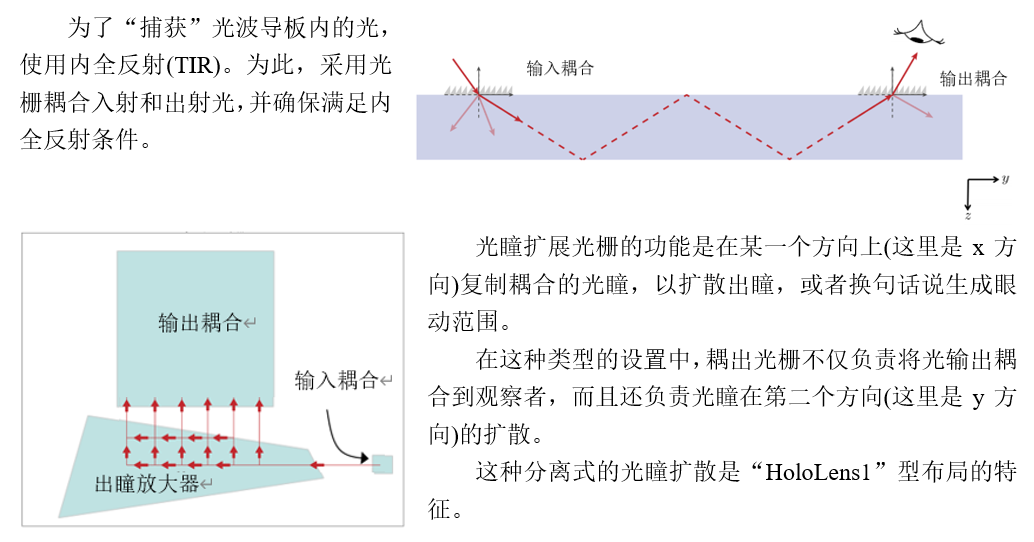 布局设计工具 为了设置这种光波导的横向布局,可以使用VirtualLab的布局设计工具(仅在光波导工具箱中可用)。 此使用案例的参数对应于默认配置。 该工具根据给定的规格的入射光和眼动范围提供了一个光波导的光学参数设置。特别注意的是,光栅区域的横向位置和延伸以及光栅周期都是自动设置的。 定义参数后,单击“创建结果”按钮,然后会创建出光学参数设置和相应的k域布局图。 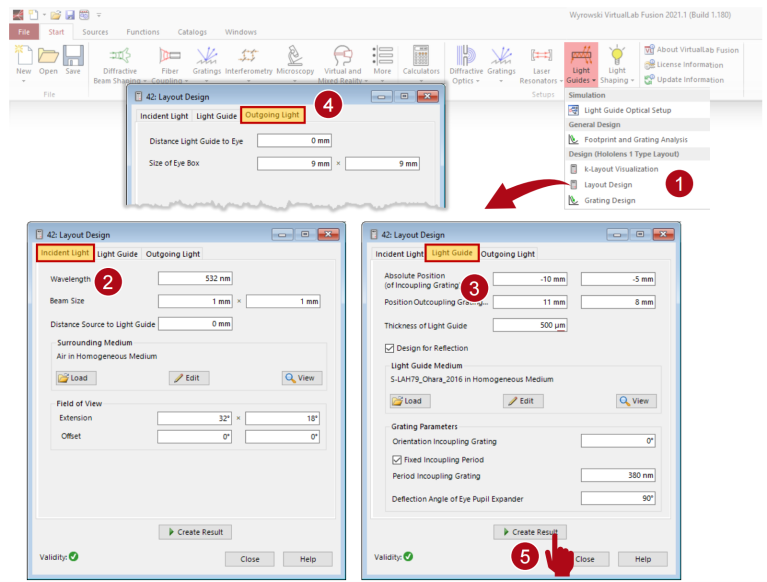 查看k域设计 k域设计图可以与光导设置一起作为布局设计工具的副产品创建,也可以通过菜单中的条目独立生成。 可以设置以下参数: 波长; 环境和平板的材料; 视场角范围; 光栅周期和方向。 结果图包含以下信息(在k域中): 描述材料内部传播条件的圆(可用方向和k值)。 入射光和在某些光栅区域后衍射光的延伸、形状和位置。 由光栅引入的视场位移的说明。 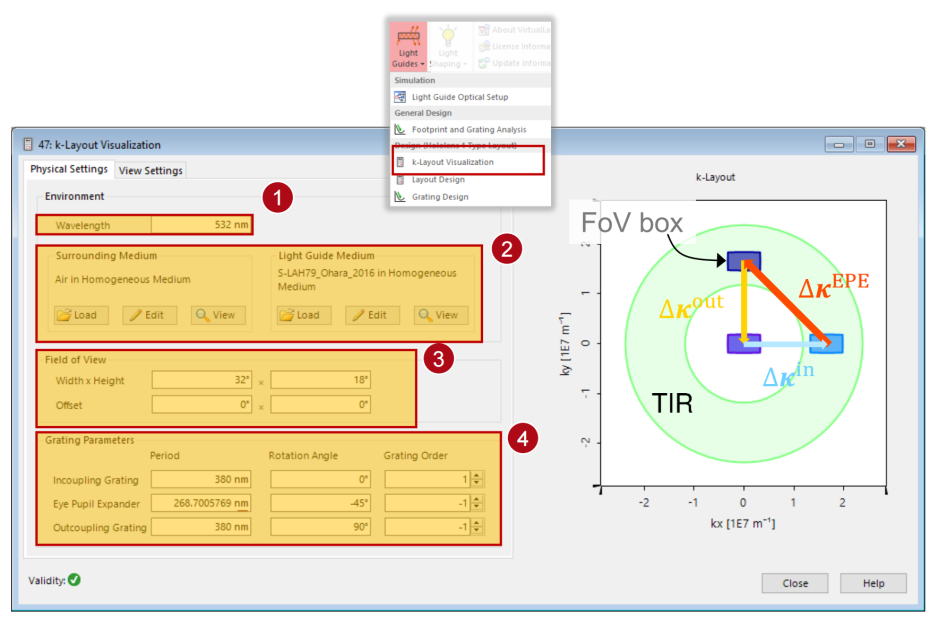 任何参数的调整都会相应地改变图像。 光波导表面设计 几何设计展示了第一平面表面上的3个光栅: 光栅#1:耦入光栅 光栅#2:扩束光栅 光栅#3:耦出光栅 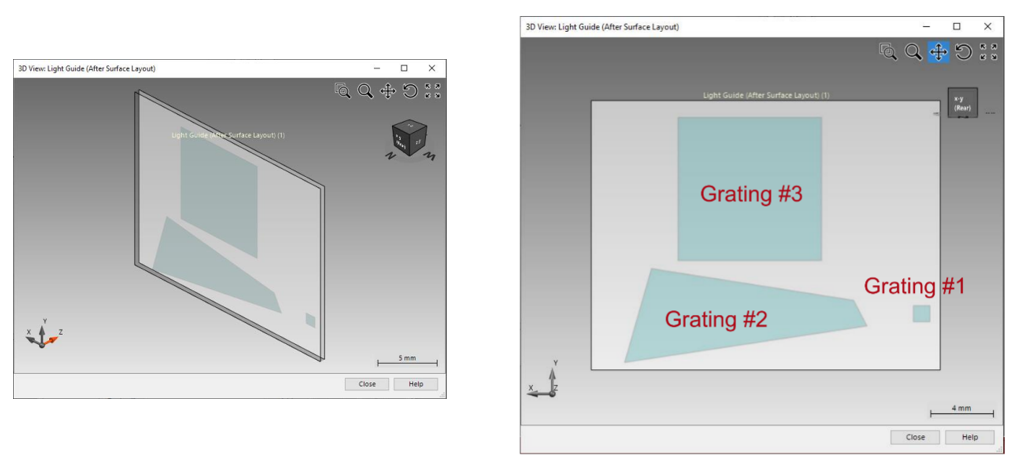 光栅#1:耦入光栅 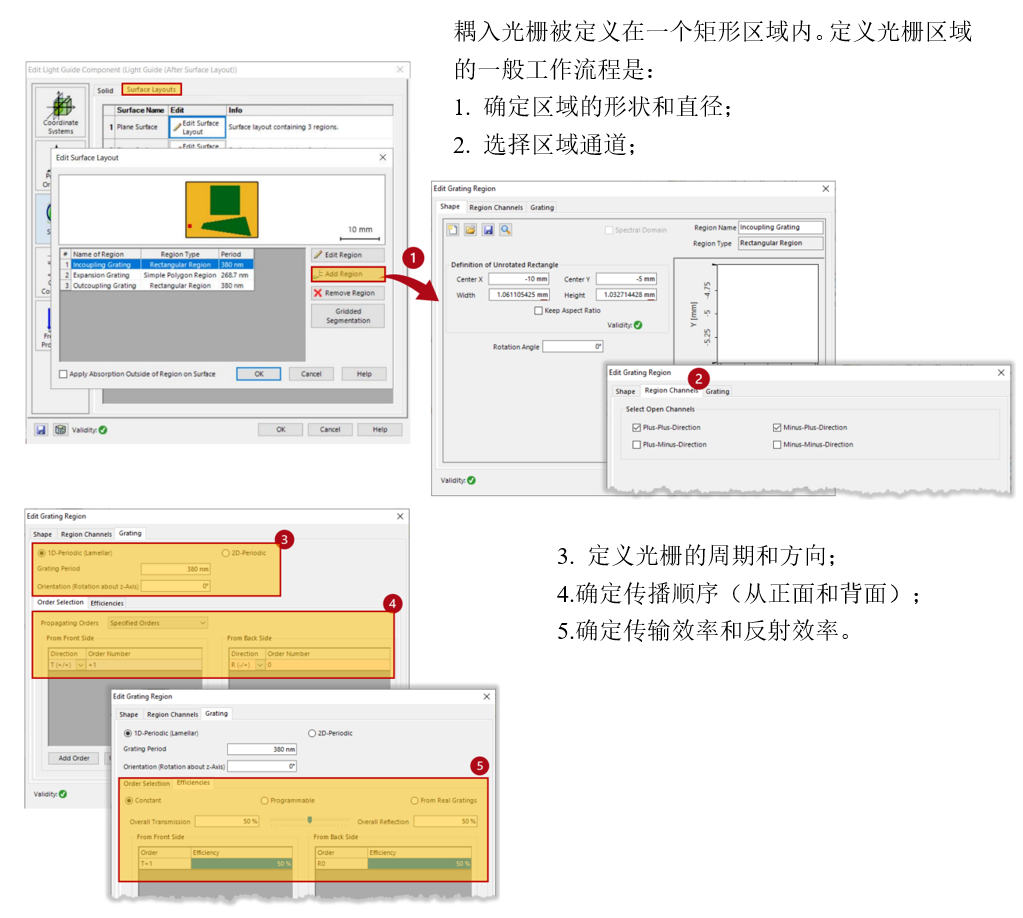 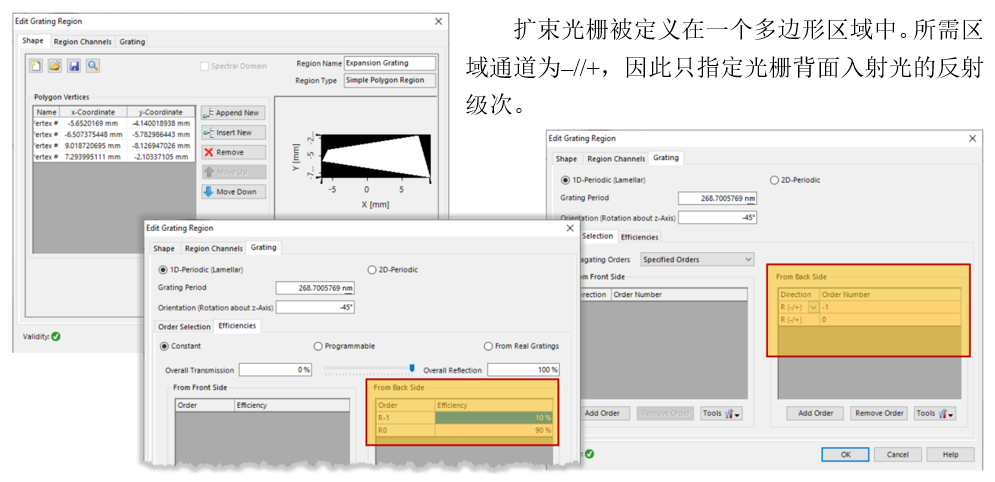 光栅#3:耦出光栅 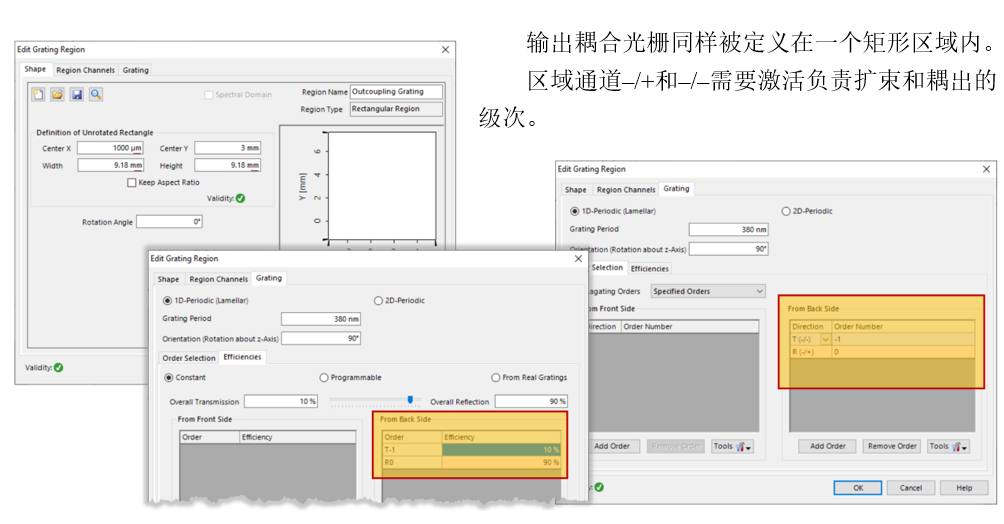 结果:三维系统中的光线追迹 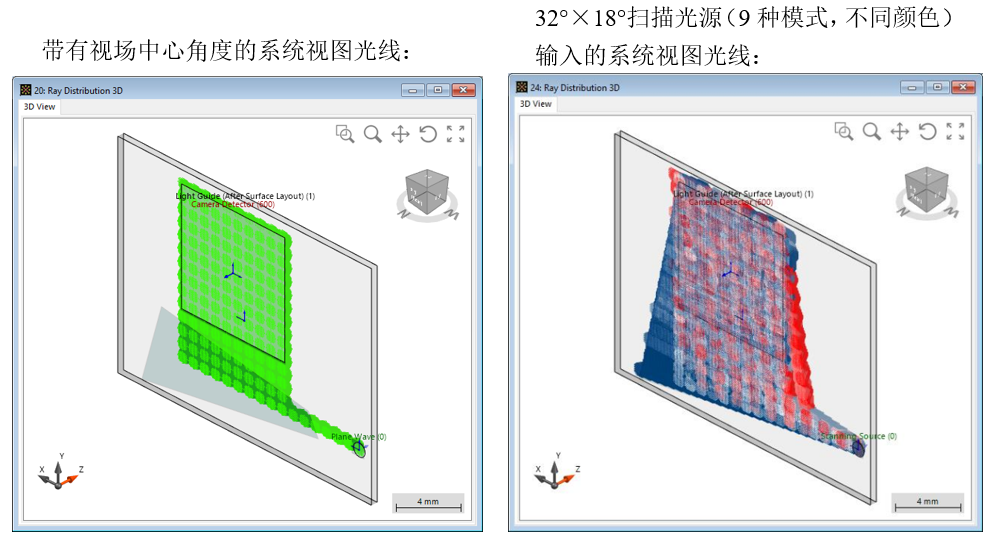 结果:场追迹(全彩色视图) 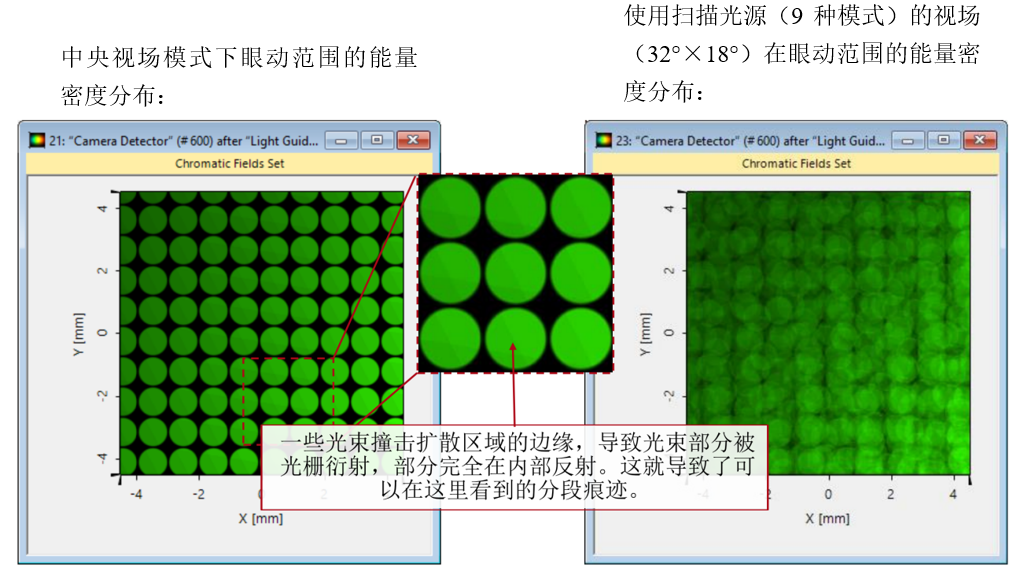 结果:场追迹(伪彩色视图)  横向均匀性评价 为了评估眼动范围内的横向均匀性,提供了均匀性检测器,它可以在元件树中找到(在探测器(Detectors)>优化函数(Merit Functions)>均匀性检测器下(Uniformity Detector)。该探测器能够研究在特定位置的特定区域(如眼动范围)的横向能量密度分布。 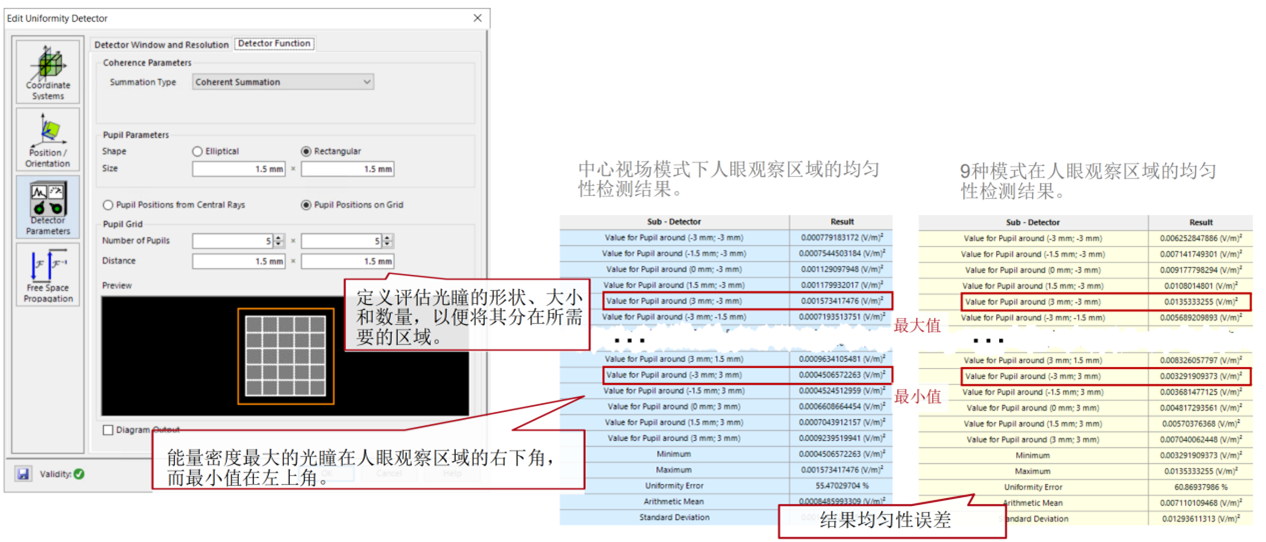 |
|