| infotek | 2025-01-10 07:55 |
闪耀光栅的Littrow配置Littrow结构是单色器、光谱仪和谐振器中一种非常常用的定向闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖波长和光栅的周期。我们在这里提供了一个根据Littrow配置的光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。 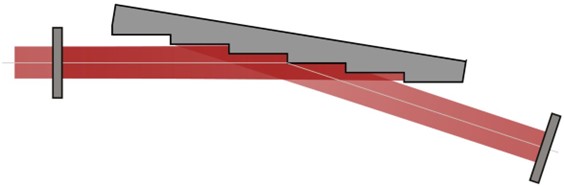 建模任务 VirtualLab Fusion中的参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。 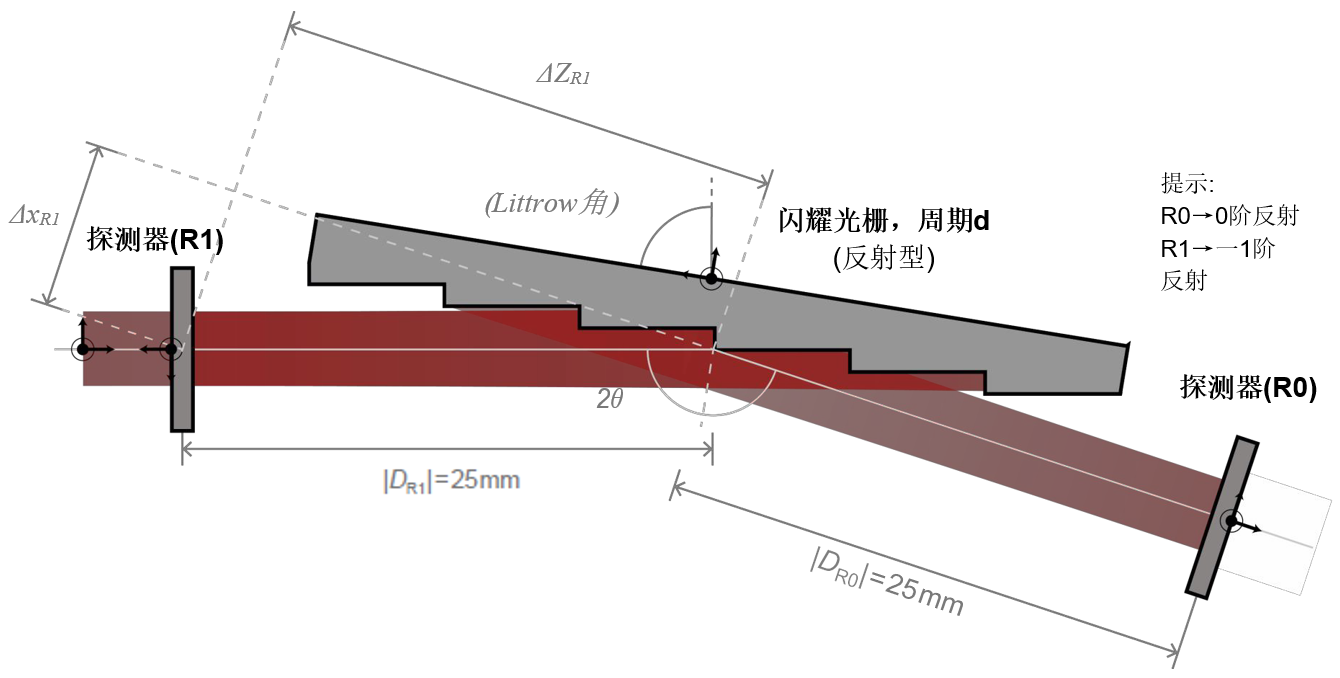 光源 • 基模高斯光束 • 小发散度(半角div. 0.005 deg) • 波长 488 nm Littrow配置 • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。 • 空气中反射的光栅方程: 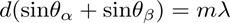 其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。 • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成: 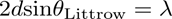 • 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角): 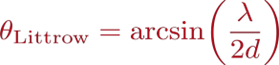 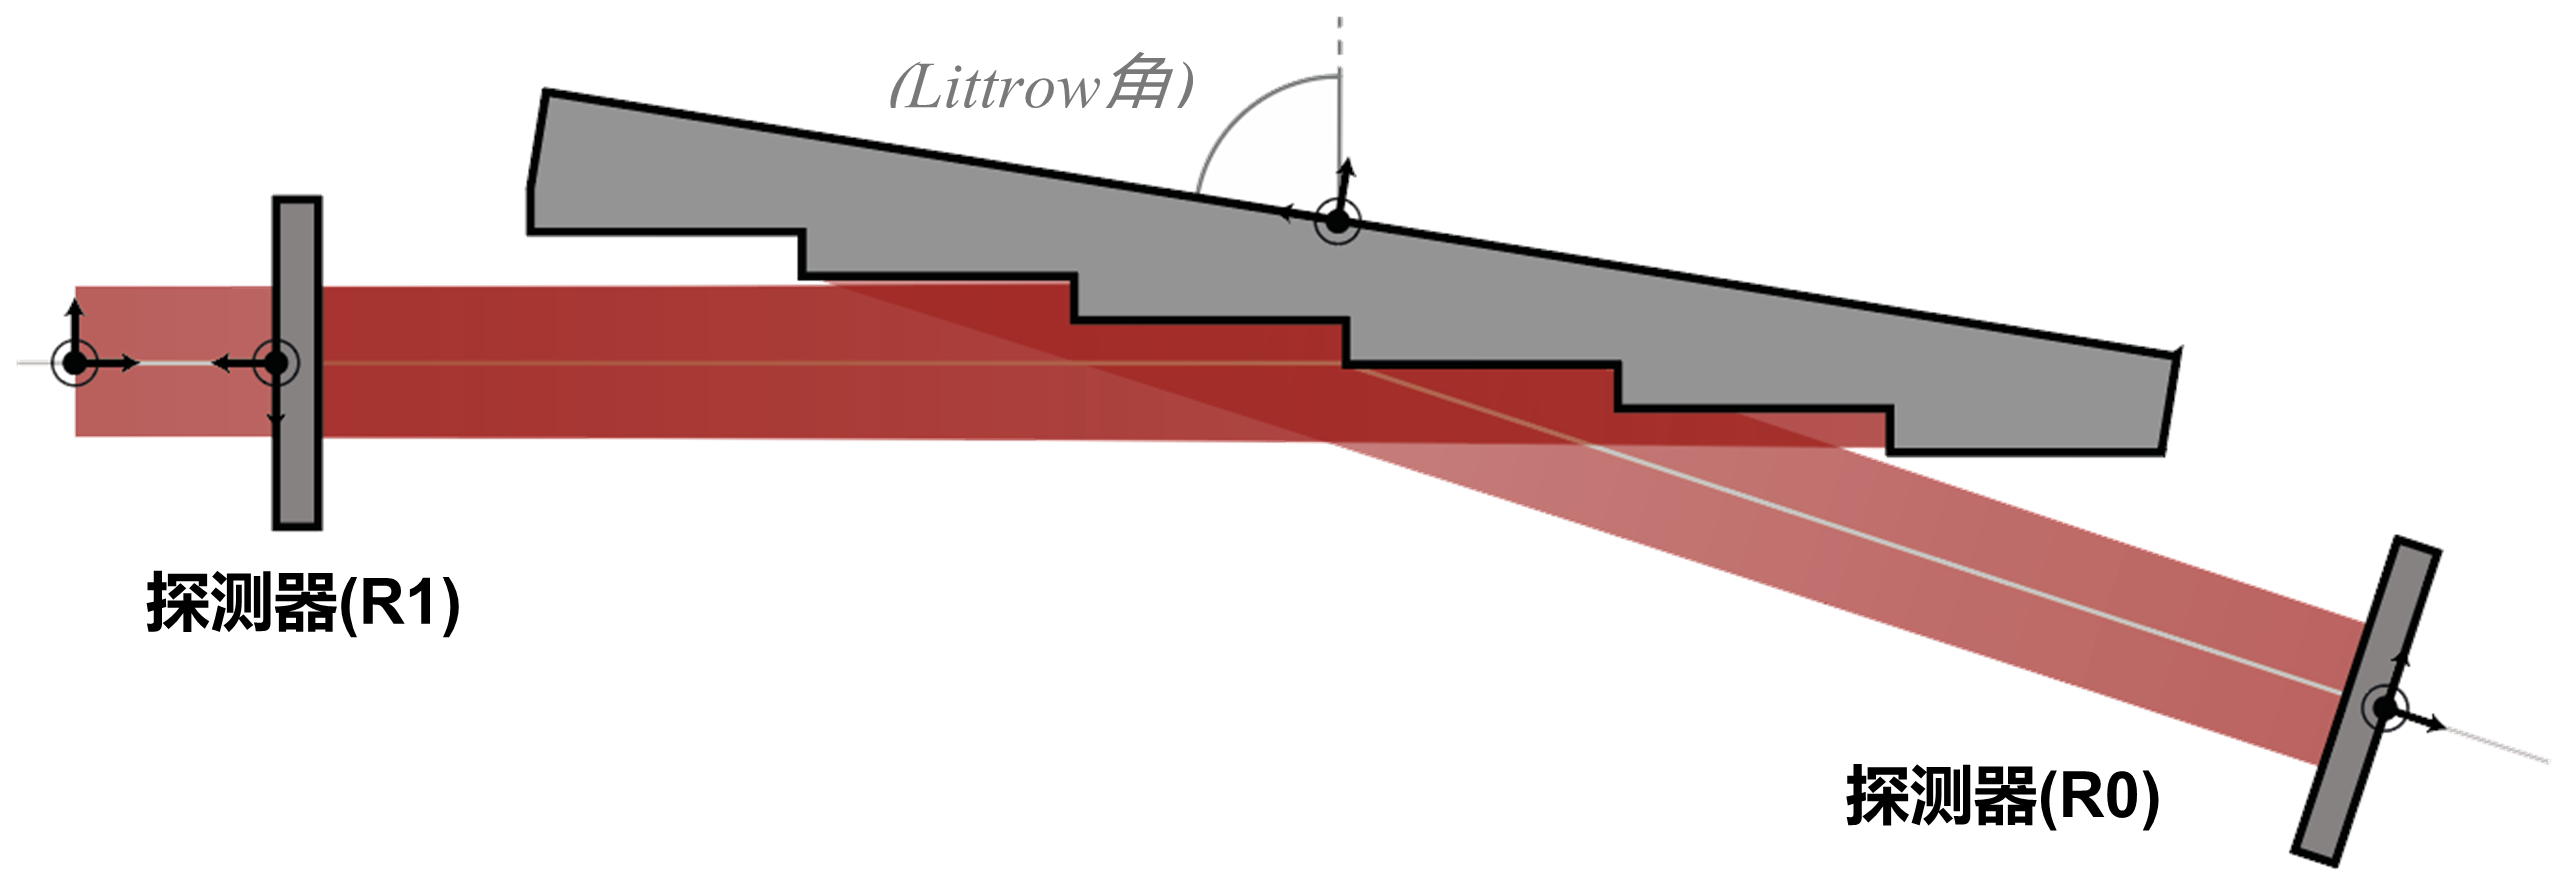 系统构建模块-光源和组件 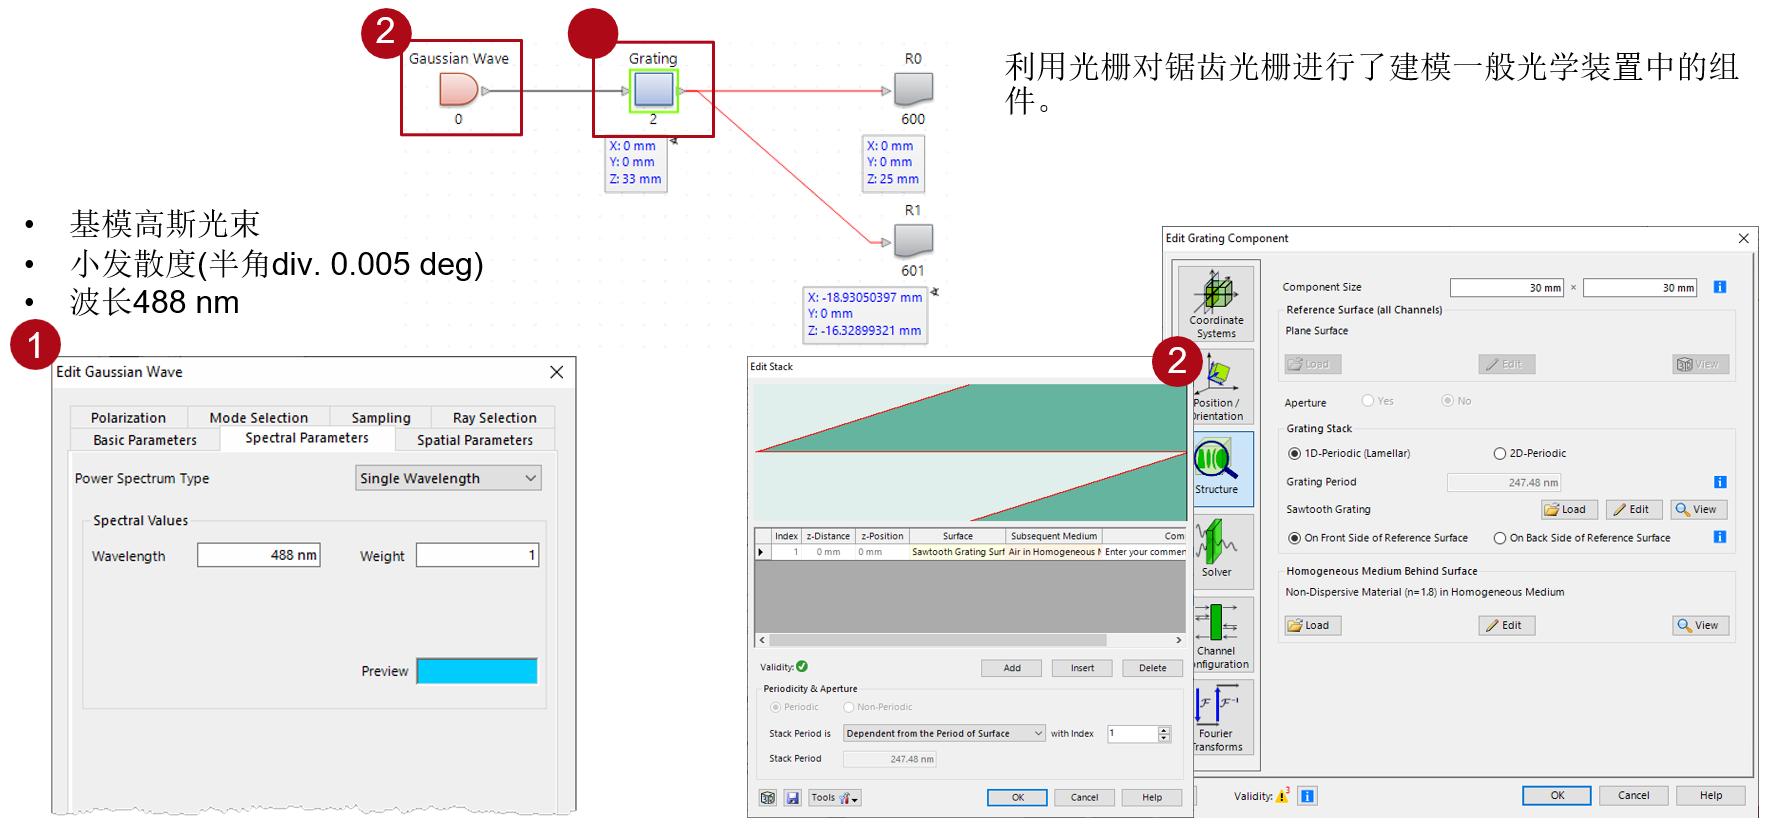 使用参数耦合  这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。 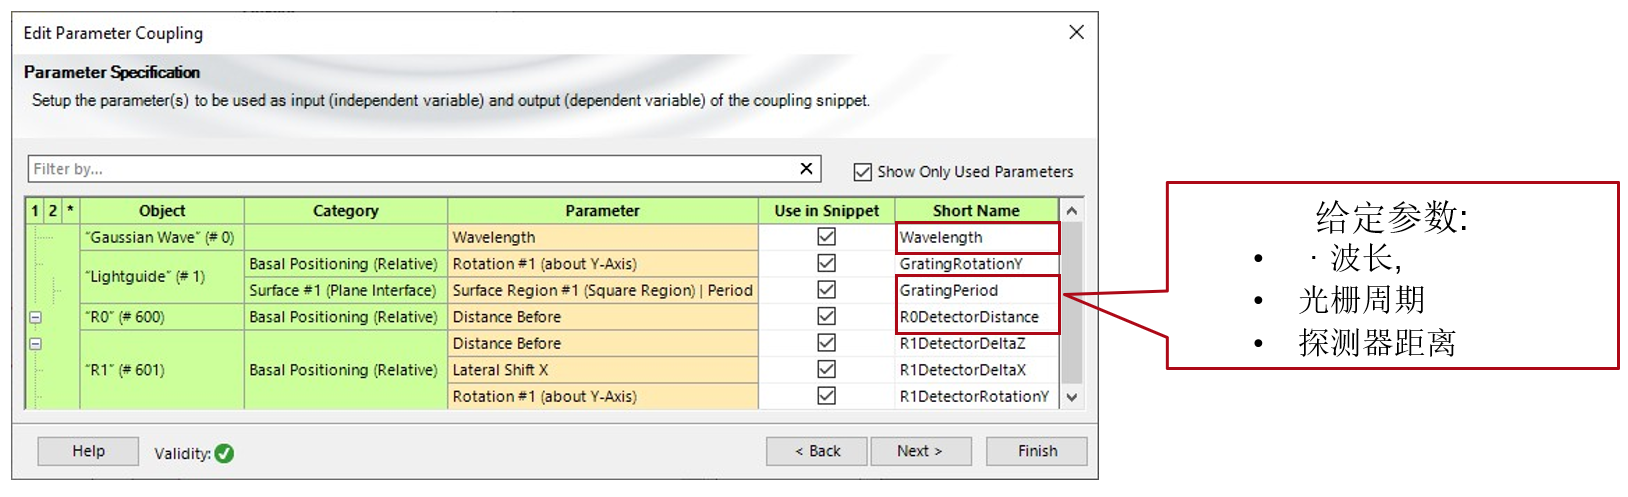 0阶(R0)光栅定位探测器的旋转 在VirtualLab Fusion中旋转光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。 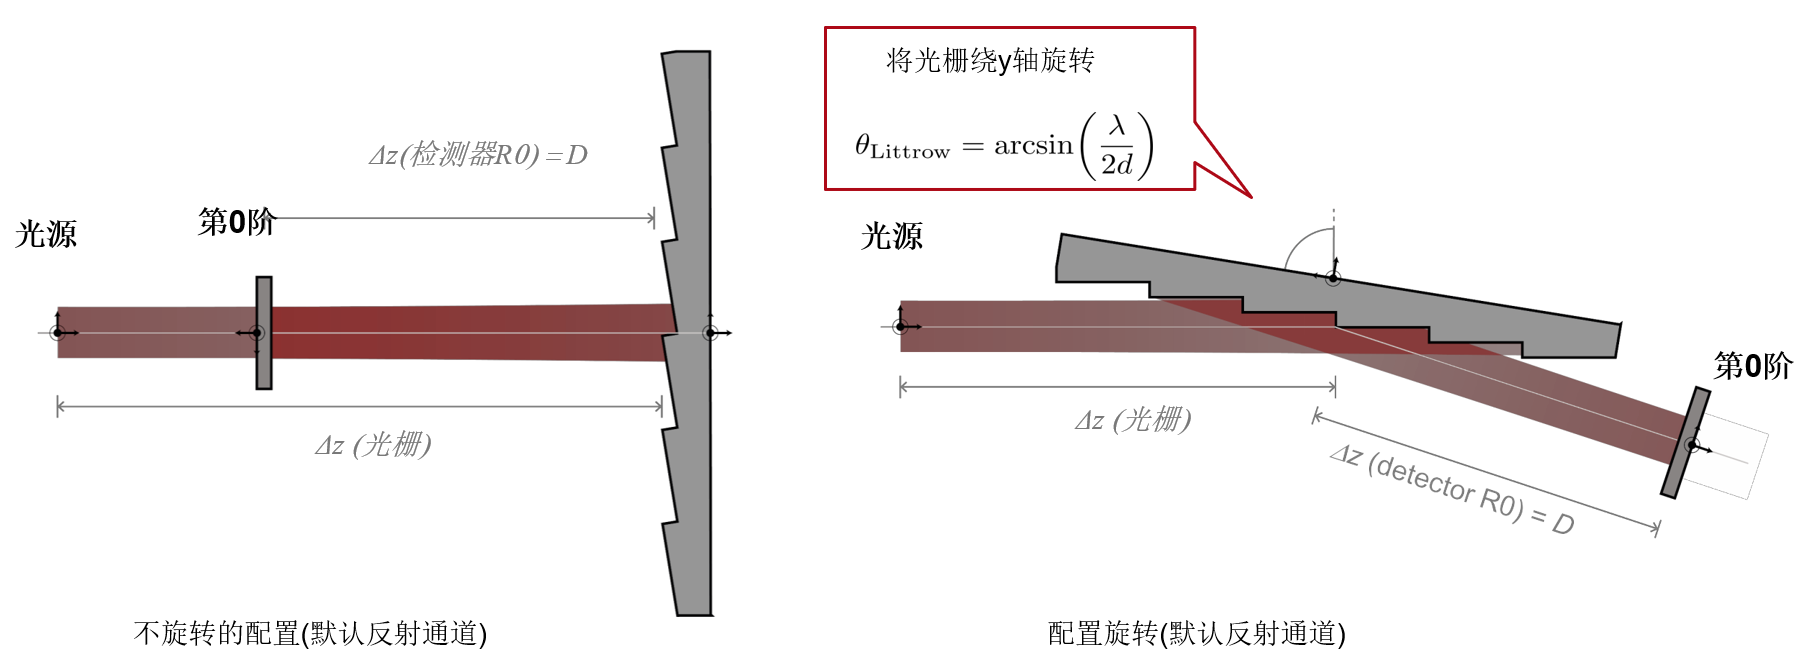 1阶反射探测器的定位(R1) R1探测器定位步骤: 绕y轴旋转-2θ 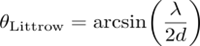 沿着x方向移动探测器,ΔxR1 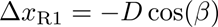 沿着z方向移动探测器,ΔzR1 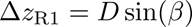 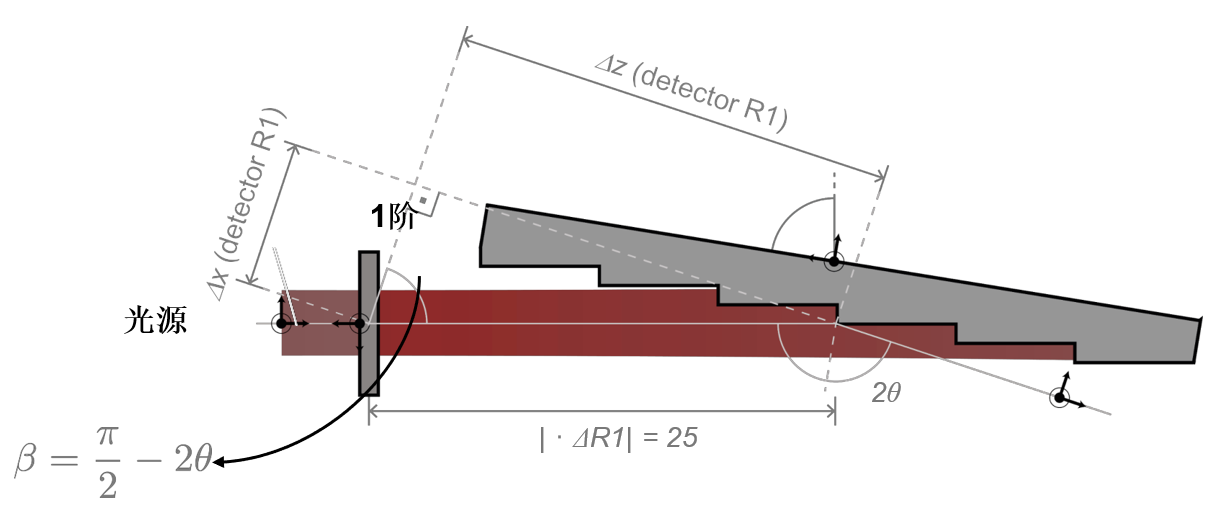 位置自动配置 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。  物理光学模拟结果(归一化)  物理光学仿真结果  VirtualLab融合技术 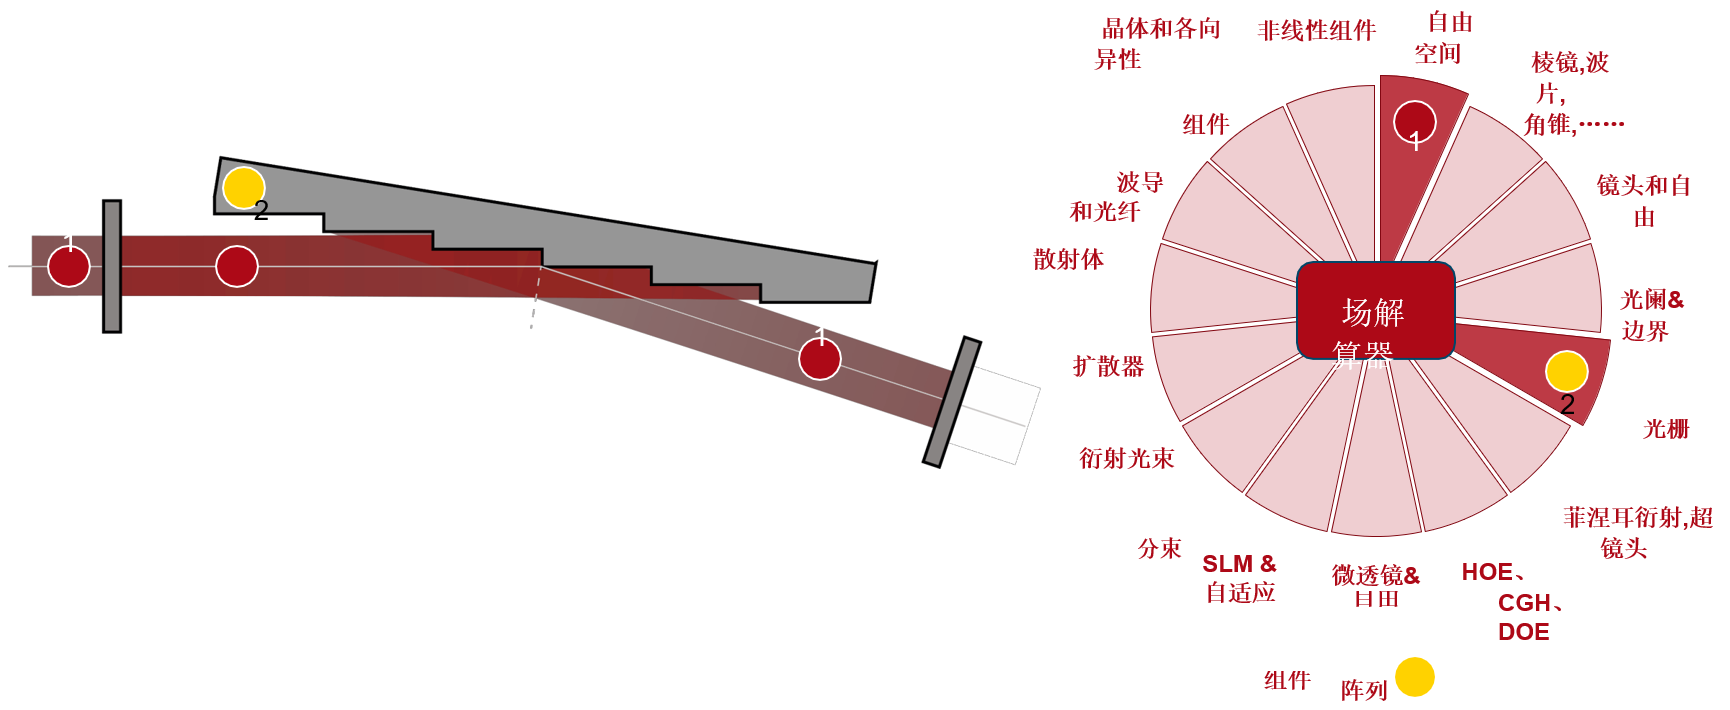 |
|