| infotek | 2021-10-27 09:13 |
5倍无焦望远镜的模拟使用孔径定义OAPS 在创建一个特定的模型之前,本文讨论了如何使用孔径来定义离轴抛物面(“OAPs”)。 当一个表面被定义为抛物面时,用户通过半径和二次圆锥常数(“kappa”)来确定抛物面的形状。然而这并没有确定该表面的大小和范围——这是由表面“孔径”决定的。如下图所示,两种情况的抛物面半径和kappa都是相同的,但是在第二种情况具有更小的x, y孔径。 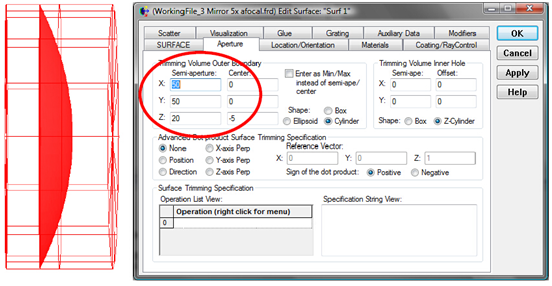 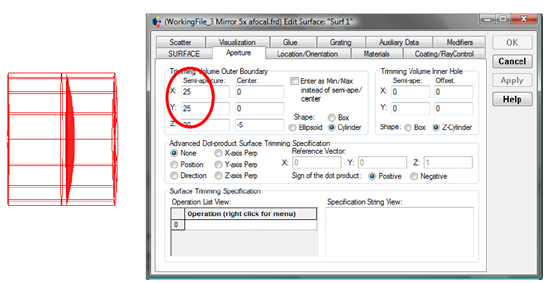 图1. 两种相同抛物面不同孔径的对比图 可视化视图中的红色线框表示的是孔径量。可以看出,在这种情况下抛物表面被孔径的x和y尺寸所限制。 移动孔径“中心”远离抛物面轴线可以让我们选择抛物面的一个离轴区域。如下图所示,孔径的大小和先前一样,但是移动了垂轴中心,“离轴”25个单位(系统默认单位为mm)。 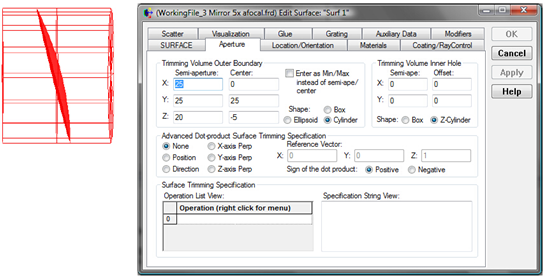 图2.非零中心值 特别注意的是,该表面与图1b中所示表面并不具有相同的形状(也就是说,这不仅仅是移动和重新定向)。它是 以(x,y)=(0,25)为中心、边界由半孔径值指定的抛物面方程的解所决定。 在定义一个使用OAPs的光学系统时,工程师需要首先定义基准抛物面,然后使用孔径来定义反射镜。 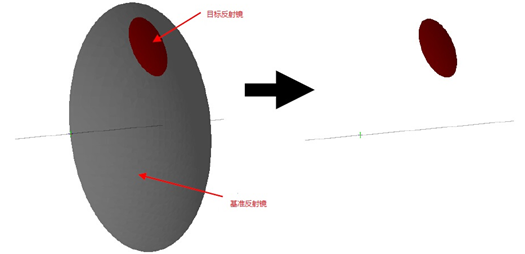 图3. 使用基准抛物面和孔径定义离轴反射镜 建立模型 离轴望远镜的光学指标由Warren J. Smith的“Modern Lens Design: A Resource Manual”定义,由McGraw-Hill出版 ,再现于下面的图4和图5。 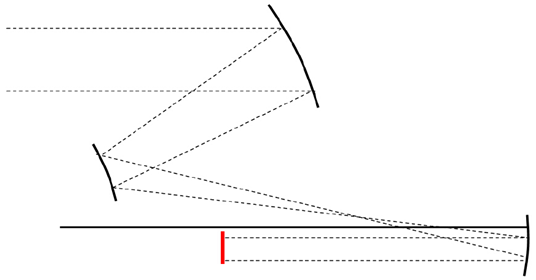 图4. 3反射5倍的无焦系统图。黑色的实线定义了系统中每个反射镜垂轴原点,红色的实线定义了像平面。 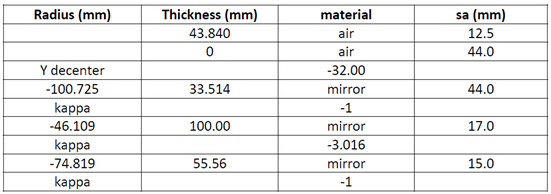 图5.望远镜系统的规格 在这里,厚度参数定义为抛物面顶点之间的距离,该抛物面(对于连续的反射镜)是沿着如上面图4中的实线所示的共同的光轴,厚度如下面图6所示。 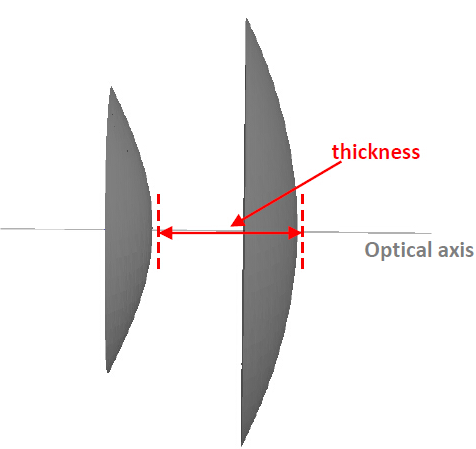 图6. 厚度参数定义为抛物面原点之间的距离 sa参数定义为,对于每个反射镜,从抛物面的原点到反射镜的最外部分的垂直距离。这将在下面阐明。 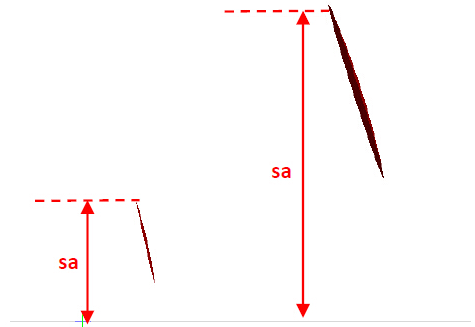 图7. Sa参数定义了反射镜的离轴长度 添加第一个反射镜 这些离轴反射镜不是“标准的反射镜”,因此在FRED中需要用一个具有自定义表面的元件来定义。 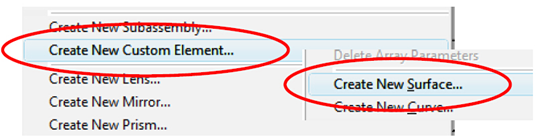 图8. 使用自定义元件定义反射镜 要定义一个抛物表面形状,该表面类型需要设置为二次型的(Conicoid),且具有依据图5中所示规格的特定的半径和二次曲面常数。 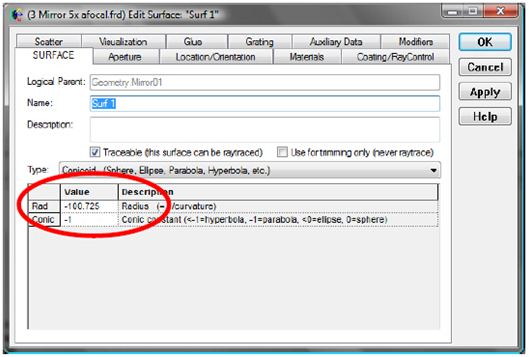 图9. 反射镜表面的 Surface 标签 反射镜表面的尺寸和形状在孔径标签中定义。规格定义了32mm的垂直偏心,所以Y中心的值为32(假设FRED中系统的单位设置为mm)。  |
|