| infotek | 2021-10-22 13:23 |
利用光线追迹分析高数值孔径透镜系统■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 ■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 ■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 2. 系统 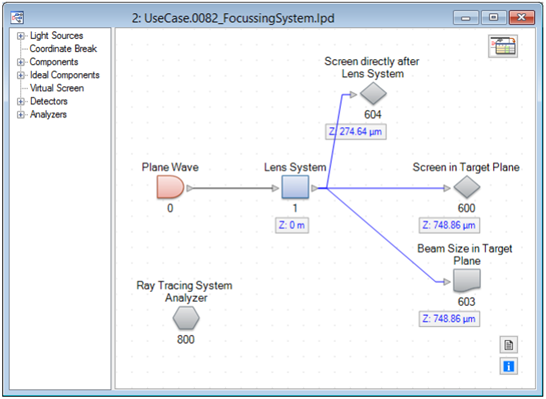 文件名:UseCase.0082_FocussingSystem.lpd 3. 透镜系统组件编辑 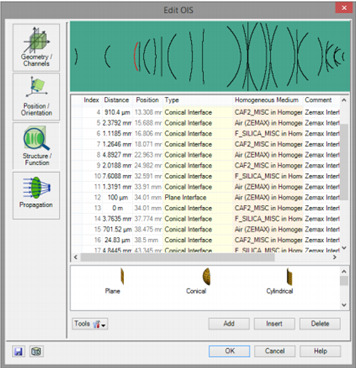 ■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 ■ 透镜系统是由序列光学表面(OIS)定义的。 ■ 每一个可选项都有独立的参数,并可以设定。 ■ 包括序列光学表面和光学介质。 4. 光线追迹系统分析器-选项 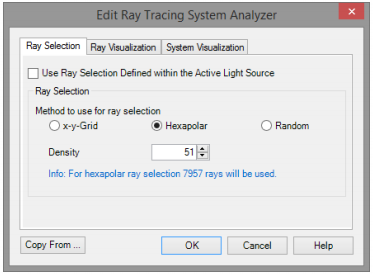 ■ 分析器允许用户指定使用光源的光线选项。 ■ 可以选择选取光线的方法: — 在x-y-网格 — 六边形 — 自由选取 ■ 每一个可选项都有独立的参数,并可以设定。 5. 系统的3维视图 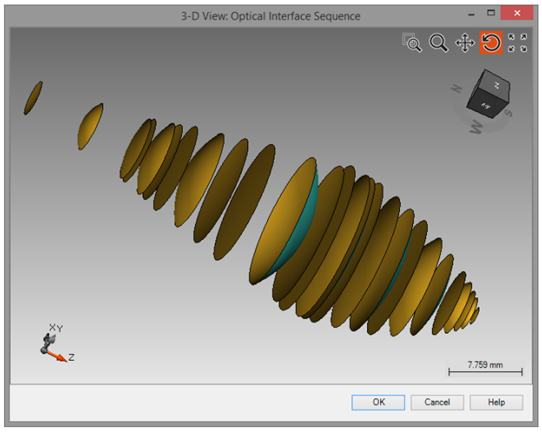 ■ 系统由单色平面波照明 ■ 照明波长266.08nm ■ 后端的探测器用来分析透镜系统的性能: — 一个虚拟屏直接放在透镜系统后面。 — 一个虚拟屏位于焦平面 — 光束尺寸探测器置于焦平面 ■ 焦平面位于透镜系统后端748.86um处。 7. 光线追迹系统分析器的结果 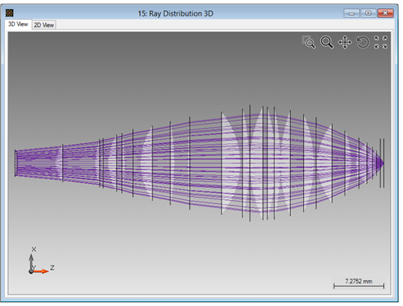 光线经过整个光学系统的三维视图 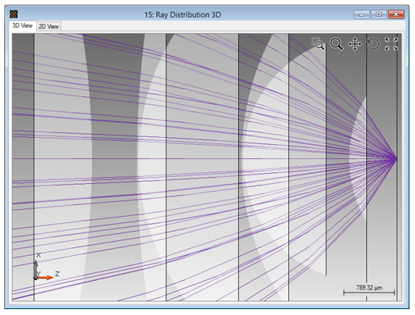 光线经过整个光学系统的三维视图(局部放大) 8. 透镜系统后虚拟屏的结果 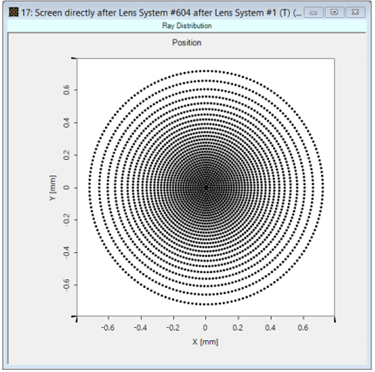 ■ VirtualLab可用于计算点列图。 ■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 ■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 ■ 你可以通过下面的操作将背景颜色该为白色  9. 焦平面上的结果 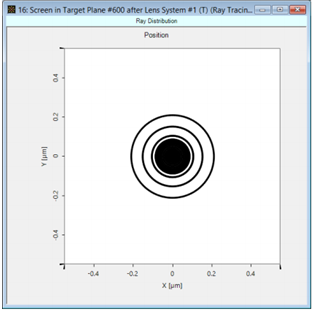 ■ 在左侧图片中可以看到焦平面上计算出的点列图。 ■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 ■ 焦平面上的光斑尺寸为183mm ■ 此外,背景颜色也可以预先设置。 ■ 该测量采用均方根(RMS)计算法。 10. 总结 ■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 ■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 ■ 此外,系统可以直接利用光线追迹引擎进行分析。 ■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。  |
|