SYNOPSYS 光学设计软件课程十二:非球面激光光束整形器
8�>�Du���
�7���M��O�
在第11课中,我们设计了一个激光束整形器,以平整化小型HeNe激光器的高斯光束轮廓。 为了降低制造成本,我们尝试用球面的设计来达到这个目标,因为它比非球面更容易制造。 使用一个六片透镜设计,这似乎符合我们的规格。 也许这种设计可以进一步改进,但我们也必须要考虑六片球面镜是否比两片非球面镜更便宜。 如果不是,那么非球面设计看起来更具吸引力。 (Bt;DM#�>�
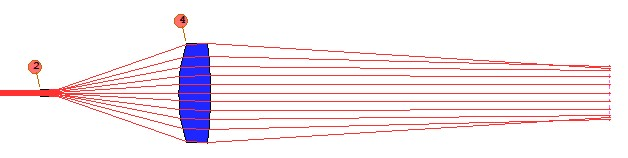
让我们使用和第11课中相同的双透镜结构开始,进行修改,以便我们只将光通量平坦化为1 / e ** 2点。 得到两倍的孔径似乎是不切实际的,需要需要再次优化。 下面是初始结构文件: D�|TL�TF�"
RLE Z�I58XS+��
ID LASER BEAM SHAPER ! Beginning of lens input file N�V8�]#b��
WA1 .6328 ! Single wavelength FgO�U���e
UNI MM ! Lens is in millimeters w���TTTr�k
OBG .35 1 ! Gaussian object; waist radius -.35 mm; define full aperture at the 1/e**2 point. e��z�cS�[r
1 TH 22 ! Surface 2 is 22 mm from the waist . #"Ek�s79s
2 RD -5 TH 2 GTB S UsLh)#}�h�
SF6 ! Guess some reasonable lens parameters; use glass type SF6 from Schott catalog /B,�B4JI)/
3 UMC 0.3 YMT 5 ! Solve for the curvature of surface 3 so the marginal ray has an angle of 0.3; find =$b�-xsmeG
!spacing so ray height is 5 mm on next surface 2q"_^deI5*
RD 20 TH 4 PIN 2 ! Guesses for surface 4 �0�rku4T�
�+P��[�88!
UMC 0 TH 50 ! Solve for curvature of 5 so beam is collimated. ��]`zjRRd
7 ! Surfaces 6 and 7 exist �N@cM��M1�
7o;x� �(�9
AFOCAL ! because they are required for AFOCAL output. ��|`w$|pm=
END ! End of lens input file. 9U�2Px�$E
K4j@j}zK9I
优化命令如下 �v[R����_S
CHG �j';n8|Y9�
NOP ! Be sure there are no pickups or solves. 确保没有拾取或解决方案。 _qY`KP���"
4 PIN 2 lir�&e
9I+
5 TH 10 UMC 0 ! move surface 6 before the caustic在焦散前移动表面6 T@(6hEm�P,
END c�JP'ShnCh
7^�B�3l�C)
PANT ! Start of variable parameter definition. 开始定义变量参数 m9#�}X_�&x
VLIST RAD 2 3 4 5 ! Vary four radii. 四个半径变化 �nHSTeF�I?
VLIST TH 3 ! Vary the central airspace. 改变中心的空气间隔。 �}US�7�N�w
VY 3 CC ! Vary the conic constant on surface 3. 改变表面3上的圆锥常数 GS��}�0;�x
VY 4 CC ! And on surface 4. 改变表面4上的圆锥常数 }�l.KpdRT2
VY 3 G 3 ! Add three aspheric terms to surface3. 向表面3添加三个非球面项 �OYBotk]{1
VY 3 G 6 {�V[Ha~b%*
VY 3 G 10 k?^%h��O>[
VY 4 G 3 ! And three to surface 4. 表面4也添加3个球面顶 j�Zr�Y=�f�
VY 4 G 6 S\�B5&��W
VY 4 G 10 "3@KRb��4f
END De�;,=BSp
���"\`�>�2
AANT ! Start of merit function definition. 开始评价函数定义 /r-�8T>m��
AEC ! Enable automatic edge feathering control. 启用控制边缘厚度 EtGH\?d~]�
ACC ! Enable automatic center thickness monitoring启控制中心厚度 q;p.wEbr4U
ASC ! Enable automatic slope control, so curves don’t get too steep. 启用自动坡度控制,因此曲线不会太陡峭 �>[�K0=�nA
LUL 100 1 1 A TOTL ! Limit the paraxial total length to no more than 150 mm. 限制近轴总长度不超过150毫米。 ]a)I�MIh;�
M 5 100 A P YA 0 0 1 0 LB1 0�H��jJaML
M 5 100 A P YA 0 0 1 0 LB2 ! Assign a target of 5 mm to the marginal ray on surfaces 5, 6. 为表面5,6上的边缘射线分配5 mm的目标。 �,MRvuw0P�
f]�(I.l�m:
M 0 1 A P FLUX 0 0 1 0 LB1 ! Target the flux difference between the marginal ray point and the on!axis point to 0 on surface 6. 瞄准边缘射线点和on之间的通量差!在表面上轴线指向0。 YjF�WC!Qj$
M 0 1 A P FLUX 0 0 .99 0 LB1 ! Target the flux at the 0.99 aperture point. 将光通量定位在0.99孔径点。 *0O<bm����
M 0 1 A P FLUX 0 0 .98 0 LB1 ! And so on, for a set of zones. 等等,对于一组区域进行设置。 E\w�+�kAAf
M 0 1 A P FLUX 0 0 .97 0 LB1 Q5�g,7ac8L
M 0 1 A P FLUX 0 0 .96 0 LB1 m6-76ma,hi
M 0 1 A P FLUX 0 0 .95 0 LB1 �b<\$d�4Qy
M 0 1 A P FLUX 0 0 .94 0 LB1 �MM�7"a?y)
M 0 1 A P FLUX 0 0 .93 0 LB1 P2�>:p%Z��
M 0 1 A P FLUX 0 0 .92 0 LB1 >
�9o�{(j�
M 0 1 A P FLUX 0 0 .91 0 LB1 �[��4Y[?)7
M 0 1 A P FLUX 0 0 .9 0 LB1 i9�KTX%s5^
M 0 1 A P FLUX 0 0 .89 0 LB1 T\jAk+$J�o
M 0 1 A P FLUX 0 0 .88 0 LB1 �INOH{`}Ew
M 0 1 A P FLUX 0 0 .86 0 LB1 &%��6NQWW
M 0 1 A P FLUX 0 0 .84 0 LB1 }0�Y�`|H\v
M 0 1 A P FLUX 0 0 .82 0 LB1 Hv��3W�{�|
M 0 1 A P FLUX 0 0 .8 0 LB1 )R~a;?T_c0
M 0 1 A P FLUX 0 0 .7 0 LB1 �rxs8D�e��
M 0 1 A P FLUX 0 0 .5 0 LB1 uw�_H:��-J
M 0 1 A P FLUX 0 0 .3 0 LB1 !Pw$4�8c�g
GSO 0 .01 10 P ! Target the OPD of an SFAN of 10 rays to zero, with a weight of .01将10条光线的SFAN的OPD定为零,权重为.01 #L\�o;p�(�
GSR 0 50 10 P ! And also target the ray angles to zero. 并且还将光线角度定为零。 V+��46�R
]
END A9t8`|1"%H
~�*,Wj?~+7
SNAP �^eo�bp.U�
SYNO 50 b]w��[*<f?
#� J]�~���
虽然这很简单,但应该指出:为什么GSR用于瞄准光线角度?通常,GSR控制每条光线相对于主光线的实际X坐标 - 但由于此系统处于AFOCAL模式,输出是准直的,因此该案例将以输出角度为目标。 �a/�34WF�C
如何指定光线和光通量目标应在表面6?这个系统共有七个表面,计算AFOCAL角度转换所需的两个虚拟面。助记符“LB1”表示“最后但只有一个”,并且在处理输入时它被表面6替换。 |�f<�9miNu
此处,选择两个表面上圆锥系数和三个非球面系数为变量。还有更高的系数,这种形式的非球面有22个系数可用,但只有系数G3,G6,G10,G16,G18,G19,G20,G21和G22是旋转对称的。让第4,第6,第8和第10 - 到20阶非球面项作为变量,在这里没有使用最后的六个系数。 �<��z',]hy
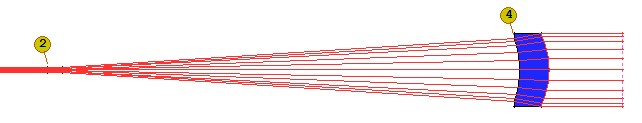
让我们运行这个MACro。可能会得到更好的结果,模拟退火几个周期。 Z&A0��hI4d
这使得评价函数降至2.1E-5,这表明已经找到了一个很好的解决方案。 5:$�X��t�q
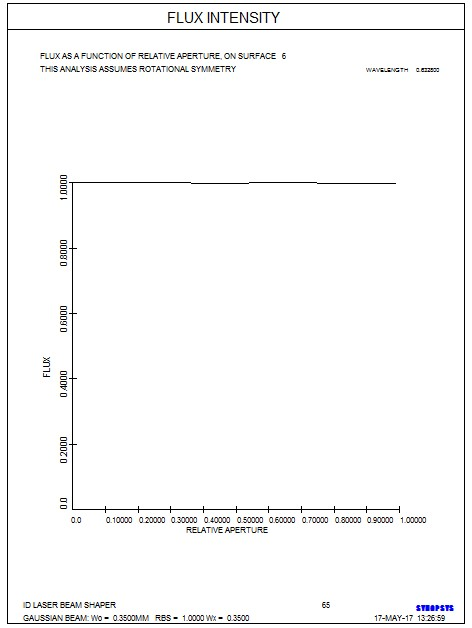
这是最终设计的FLUX图: ~U9�q-/(J/
曲线几乎完全均匀,那么OPD误差怎么样? �[$;,Ua-mt
SYNOPSYS AI>OPD O�MvT;�Vgg
�s0�4�7�"Q
SYNOPSYS AI>SFA 5 P P�0�)AU��i
!x8kB
Di,
ID LASER BEAM SHAPER 115 20-MAY-17 13:32:54 ��D!S�8oKW
SAGITTAL RAY FAN ANALYSIS �/w0w*�n�H
[�T-*/}4�$
FRACT. OBJECT HEIGHT HBAR 0.000000 GBAR 0.000000 �5*B�t�b#:
COLOR NUMBER 1 �#v�+;:��
QypZH"N��p
REL ENT PUPIL WAVEFRONT ABERR |WBZ��N1W)
XEN OPD (WAVES) y`�6�\L$�c
________________________________ 9ZhDZ~)�p,
0.200 -0.000865 0.400 =6�fB*bNk]
-6.675373E-05 0.600 Bt�z��YA"�
0.000361 H~eGgm;p��
0.800 -0.000651 �9�4y�9W#�
1.000 -0.000791 #hy�+ ��L�
{�l@W��CR
这种设计基本上是完美的,误差小于1/1000,并且它只需要两片透镜。 看起来不需要像第11课的六片透镜那么多镜片的设计! �0X#+#[W�
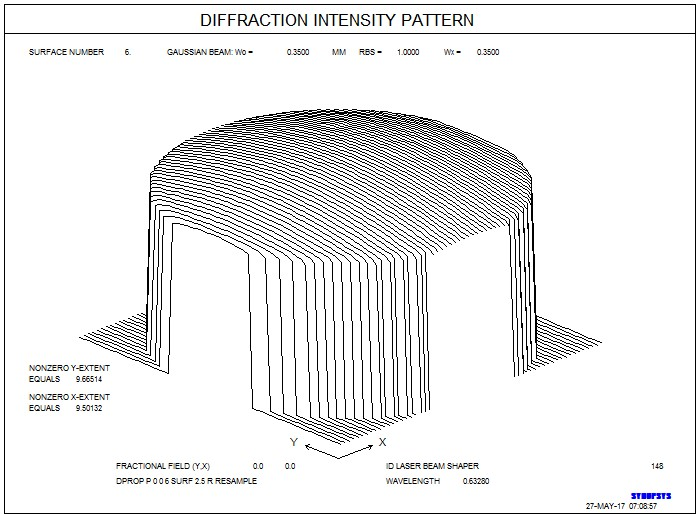
为了确保正确性,还要检查DPROP的输出波前: 2
�ZK%)vq0
STORE 9 -z�dm�r"CA
CHG +X[8w�Um|^
1 SIN WI{;�#A�
1 TH 0 [Teh*CV��
CFIX �>9MS��"�t
END 9O�fU�7�_m
DPROP P 0 0 6 SURF 2.5 R RESAMPLE �)T/����J�
GET 9 7VY8Cc�L��
��p_r4^p\�
这正是我们追求的目标。 在这里,该程序再次确定衍射不起重要作用,并且计算纯粹是几何的。 �` �.$�&T7
现在唯一的问题是非球面镜的制造难度。查看非球面镜与最近拟合球面(CFS)的距离。 &/�/2�e��L
ADEF 3 PLOT ADEF 5�e8�xKL��
4 PLOT ��+!><�5��
_N��@(Y:�
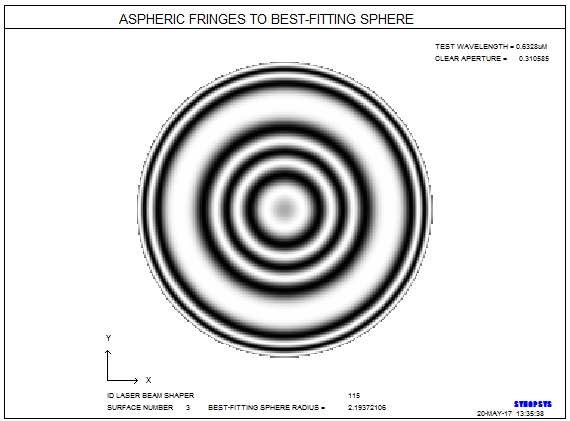
这两个非球面镜都距离CFS只有几微米。 看来这是可控的。 看看相对于CFS的边缘模式: �3e *-\TP-
ADEF 3 FRINGES #N$�9u"8C�
这样的非球面面型,对加工厂来说,是可以被加工出来的。请参阅第21课,了解如何使用CLINK优化功能来实现这一目标。
|