-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-13
- 在线时间2001小时
-
-
访问TA的空间加好友用道具

|
摘要 pmc=N�Tr&< <z)m%*l�vU Littrow结构是单色器、光谱仪和谐振器中一种非常常用的定向闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖波长和光栅的周期。我们在这里提供了一个根据Littrow配置的光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。 MZ4c{�@Tg� @�w�9�{5D4
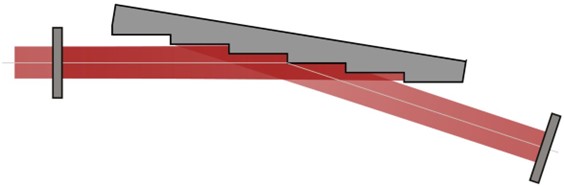 1�Y/$,Oa5 ]�7YN�I�S 建模任务 X`�r*���ob zc+�@l�J�y VirtualLab Fusion中的参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。 Mt>oI SN&d �Z�j9�c�9�
 �u��GH��?N ~}9PuYaD�@ 光源 �@�cvP0�A • 基模高斯光束 kBWrqZ��6� • 小发散度(半角div. 0.005 deg) 1T|$B�K@) • 波长 488 nm ^>�c8t_RG� {3\R|tZh,` Littrow配置 �Pc�d *">v
)�0 Z!��n • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。 +Oa�UP*\Dd '?5j[:QY�@ • 空气中反射的光栅方程: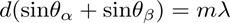 U�b$�n |xn 其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。 h�1�D?=M\9 j]4,<ppWSH • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成: 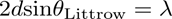 n> w`26MMp n(ir[w#,]" • 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角): �:�<�S<f%
]/2T\w.<�
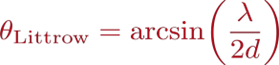 _=f=f��cl
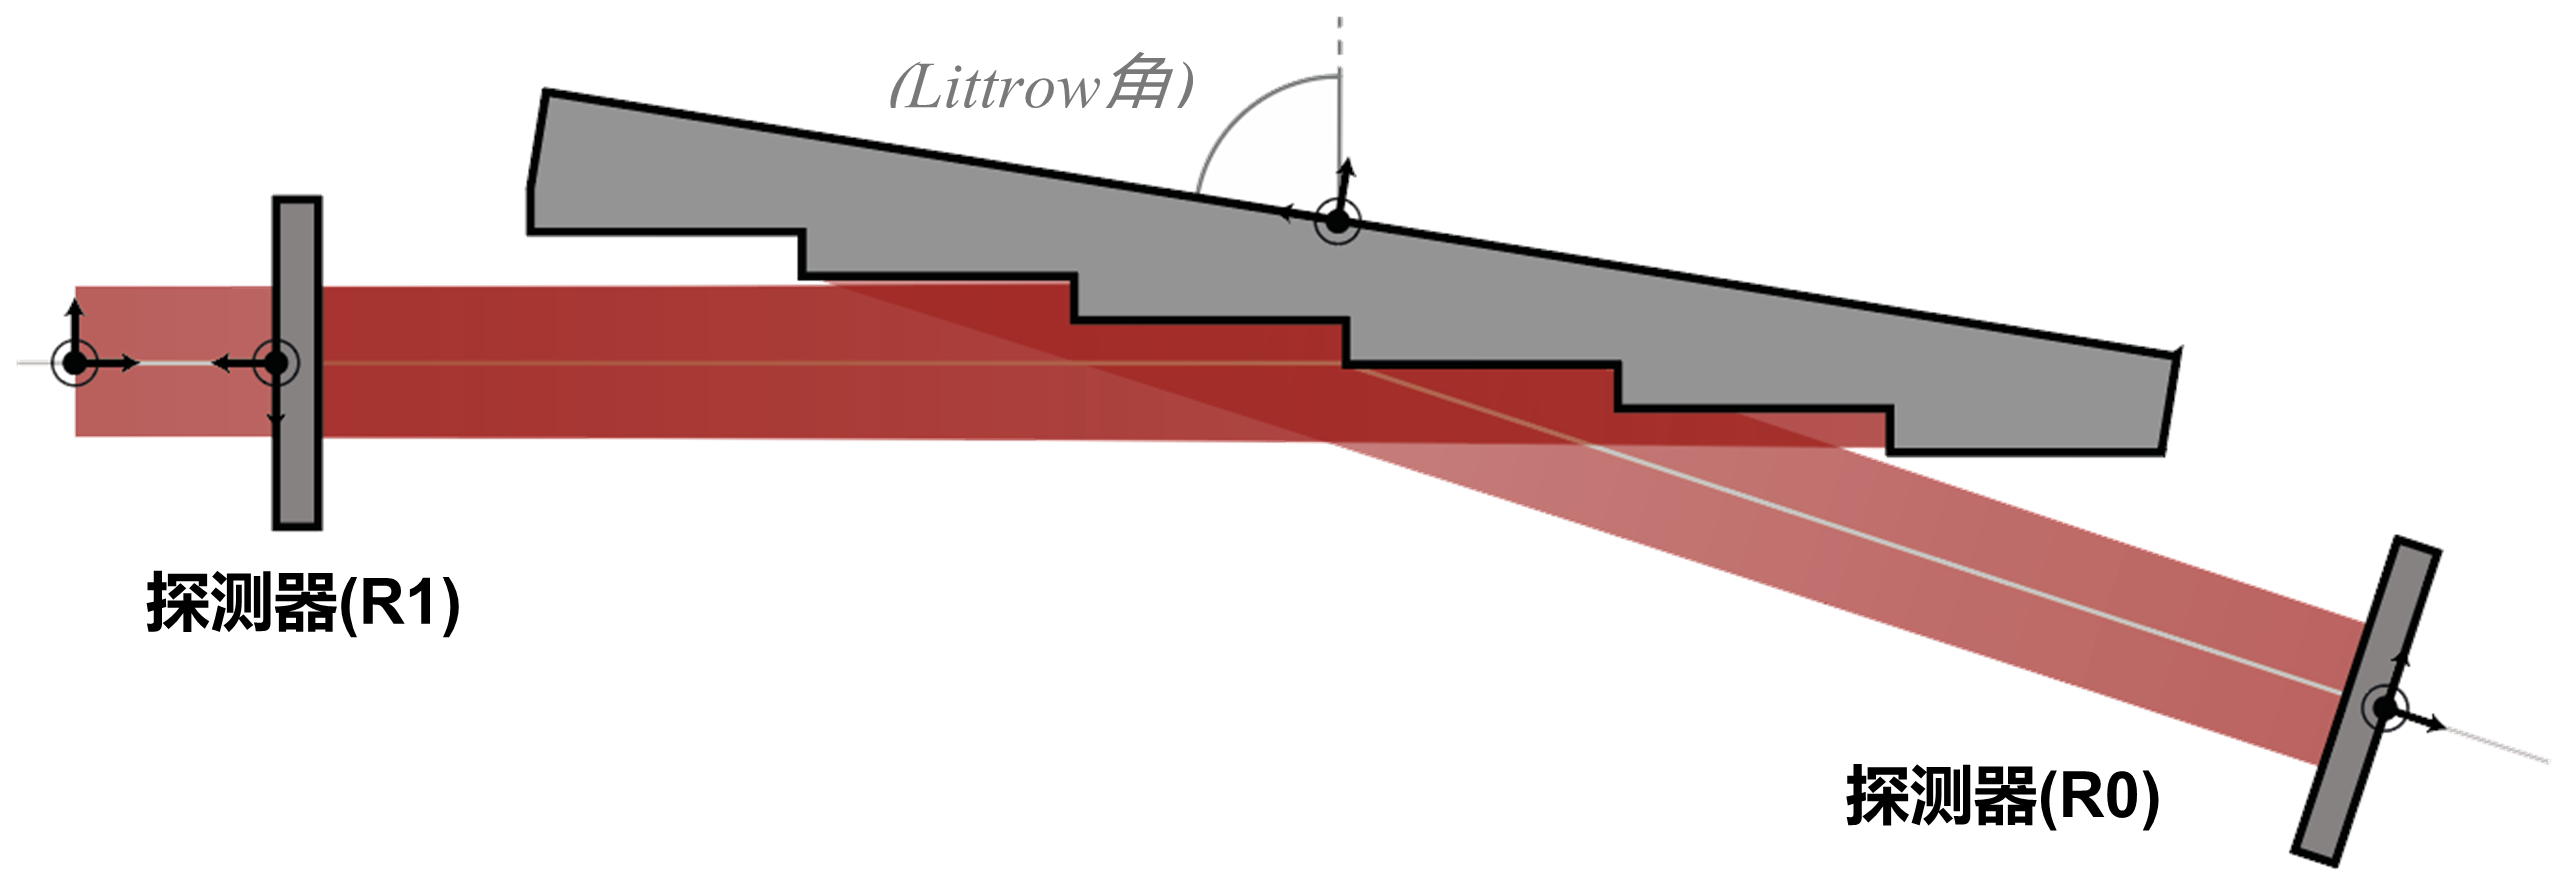 �|F$�Bv�Cg 系统构建模块-光源和组件 8��;g�X�g +b$S~�0n
� 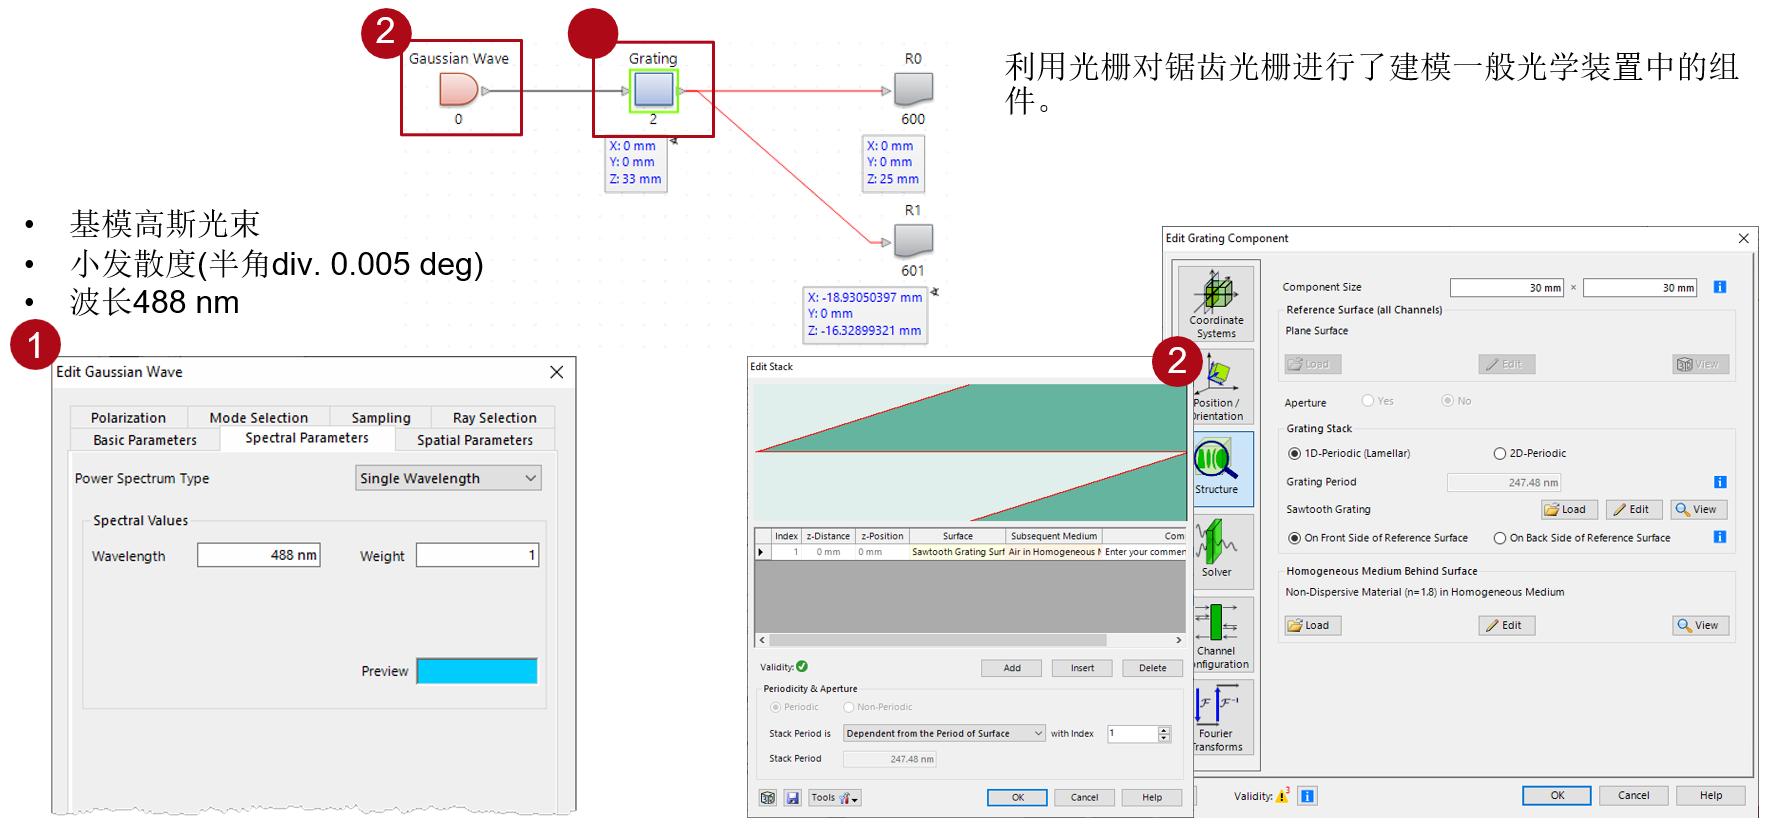 D)b���}�f` @E9" Zv-$� 使用参数耦合 mq�tg[~dNc S�r C�a3PA  �0"WDH)7hJ ]�wn/BG)� 这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。 �(GK�pA}~R :%r��S
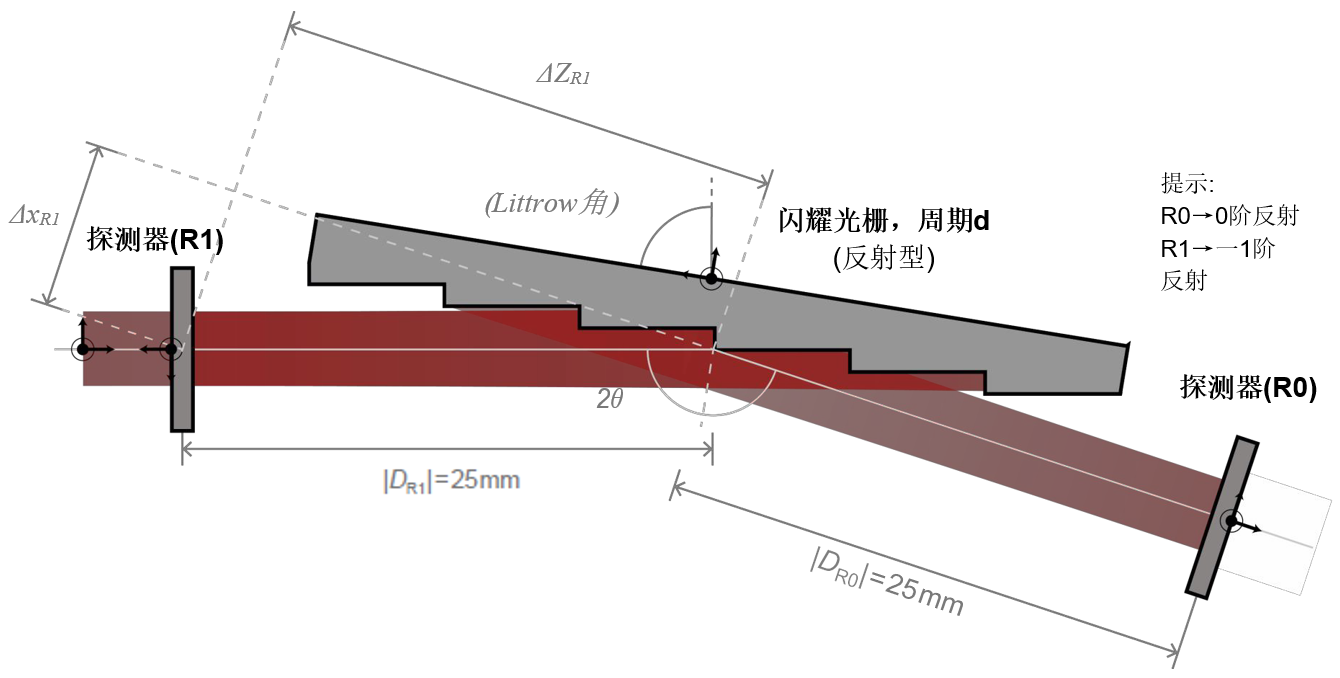
�=f 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。 p^)B0[�P�9 ub�:ly0;t 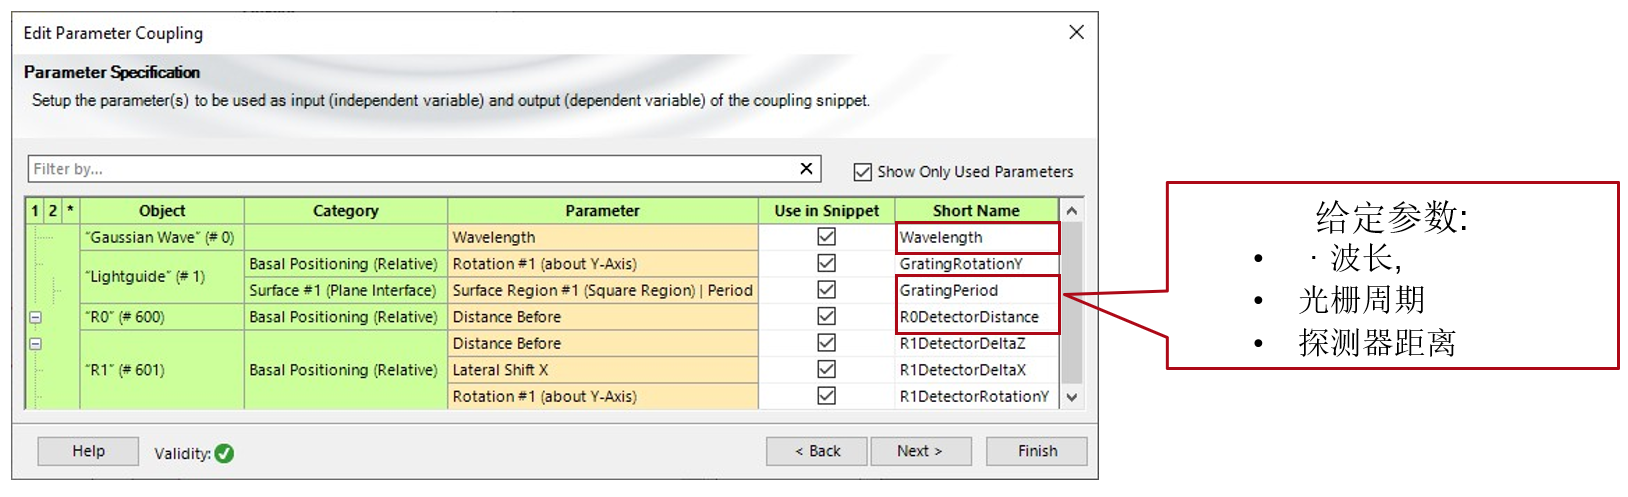 /%�rq
�hHs �#&�.�]"
d 0阶(R0)光栅定位探测器的旋转 \��FmK�J�\ VRng��=��, 在VirtualLab Fusion中旋转光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。 =6 r:A<F!n �#$� thPZ� 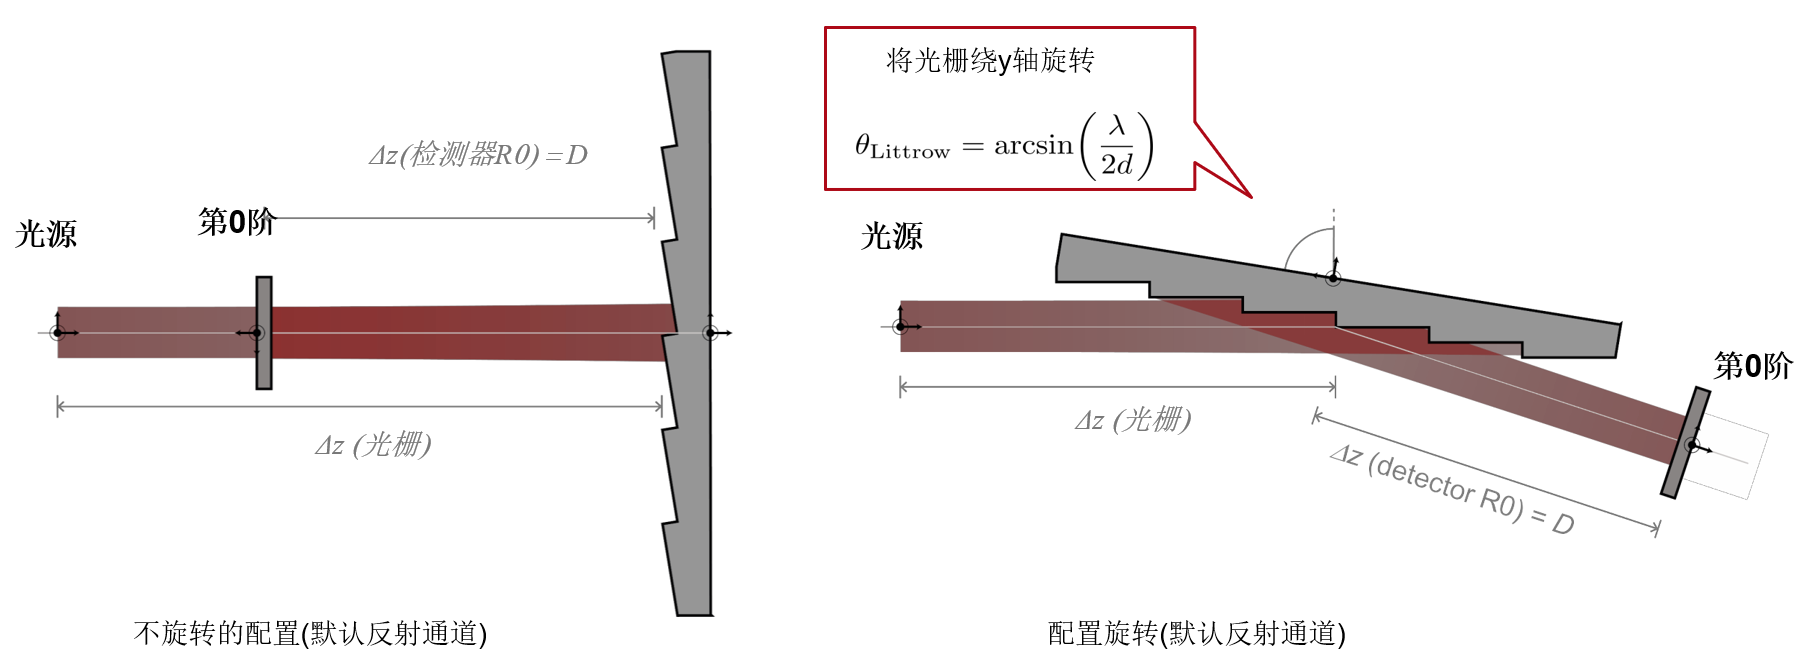 w|Cx>8�P8@ .giz=*�q�+ 1阶反射探测器的定位(R1) .i"W8�~<�e ]c)_&{:V�� R1探测器定位步骤: b����{M�7w z�U5Hb2a�� 绕y轴旋转-2θ (K�..k-o`.
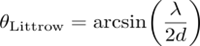 ��B}?IEpYp 沿着x方向移动探测器,ΔxR1 L5fuM�]G�`
IND�]j�72
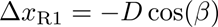 d=�*x#In T�)~9�W�ac 沿着z方向移动探测器,ΔzR1 V�\5 L?}� $0A�~uDbs 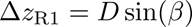 _Rku�BOv@e Z�=S>0|`�R 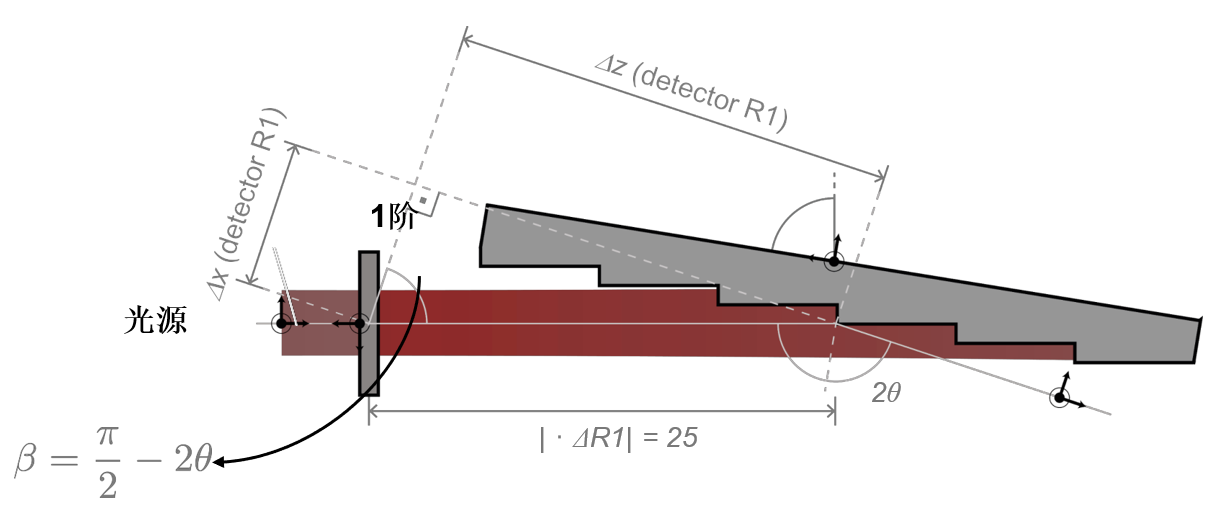 s0u{d�qP� 位置自动配置 cQj-�+Tm�u m#e3%150{ 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。 wEW4g�z{�s
�"B7`'jz�
 �V7Yak�s� 物理光学模拟结果(归一化) wE\3$ s/{D �z�;��\dL  W-~n|PX8+ "`Ge~�N[$A 物理光学仿真结果 ,FzeOSy'p� ����c�gu~  Y]|:?G7l�]
']�)2k@o�@ VirtualLab融合技术 8�|?LN�8rp P$G�j�F-!: 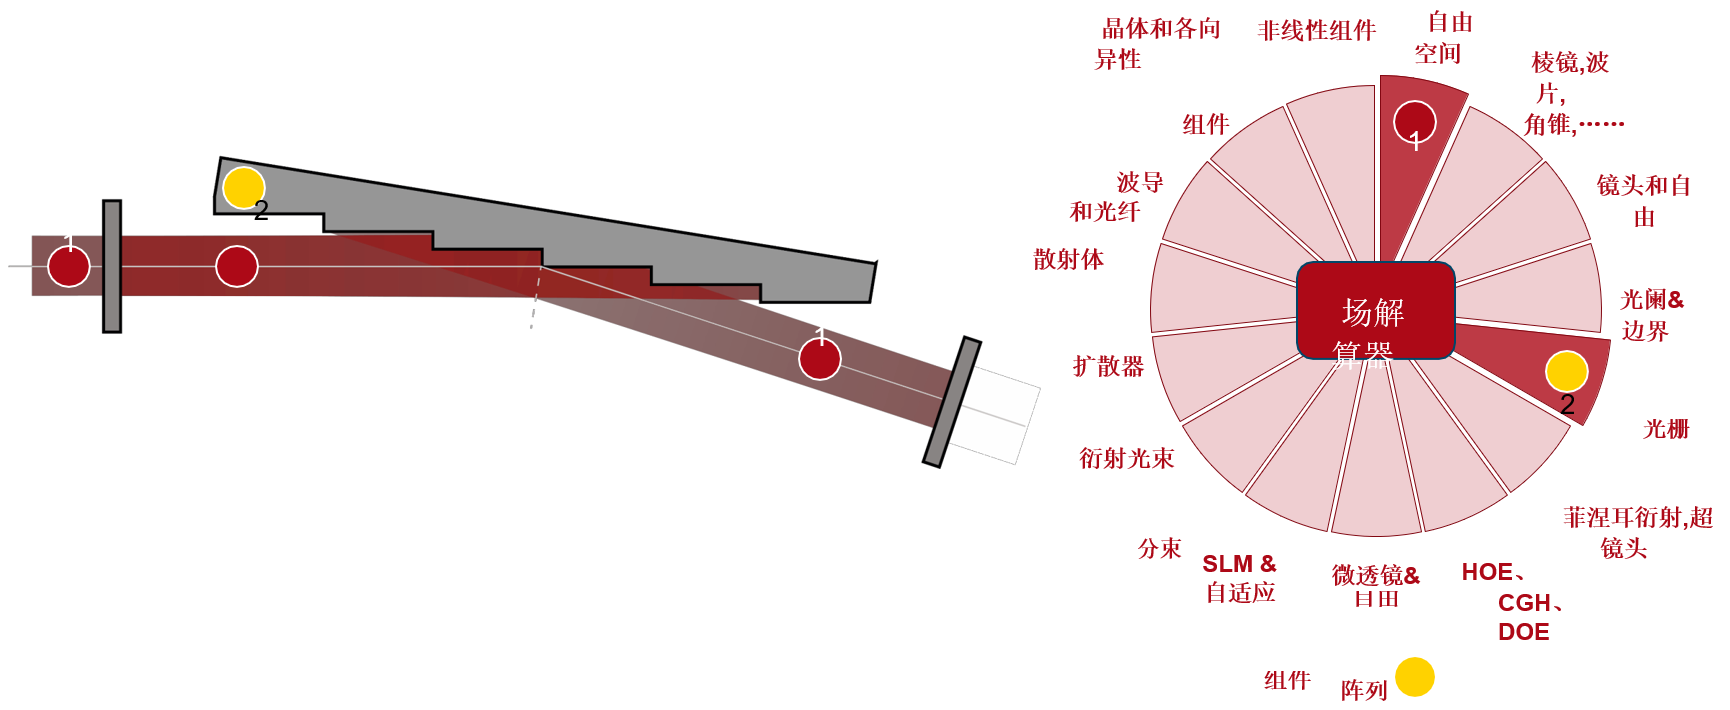 'T=~jA7SkT Y.#:HRtg�W
|


